
Depuis plus de 15 ans, en tant qu'ingénieur en systèmes de montage photovoltaïques, j'ai vu l'industrie solaire évoluer des panneaux à inclinaison fixe aux solutions de suivi dynamique. La question qui m'est le plus souvent posée par les développeurs de centrales solaires et les entreprises d'ingénierie, d'approvisionnement et de construction (EPC) ne concerne pas le coût, mais le fonctionnement. Plus précisément, ils demandent : Comment un système de suivi mono-axe peut-il réellement suivre la course du soleil tout au long de la journée ?
Contrairement à un système à inclinaison fixe Un système de suivi solaire mono-axial, positionné de manière statique à un angle optimal, pivote sur un axe pour suivre la course du soleil d'est en ouest. Cette rotation augmente considérablement l'irradiance solaire captée par le module. Dans ce guide, j'expliquerai les composants mécaniques, la logique de contrôle et les calculs astronomiques qui rendent ce fonctionnement quotidien possible, en m'appuyant sur mes propres résultats de tests réalisés sur des projets au Nevada et en Espagne.
Architecture mécanique et systèmes d'entraînement
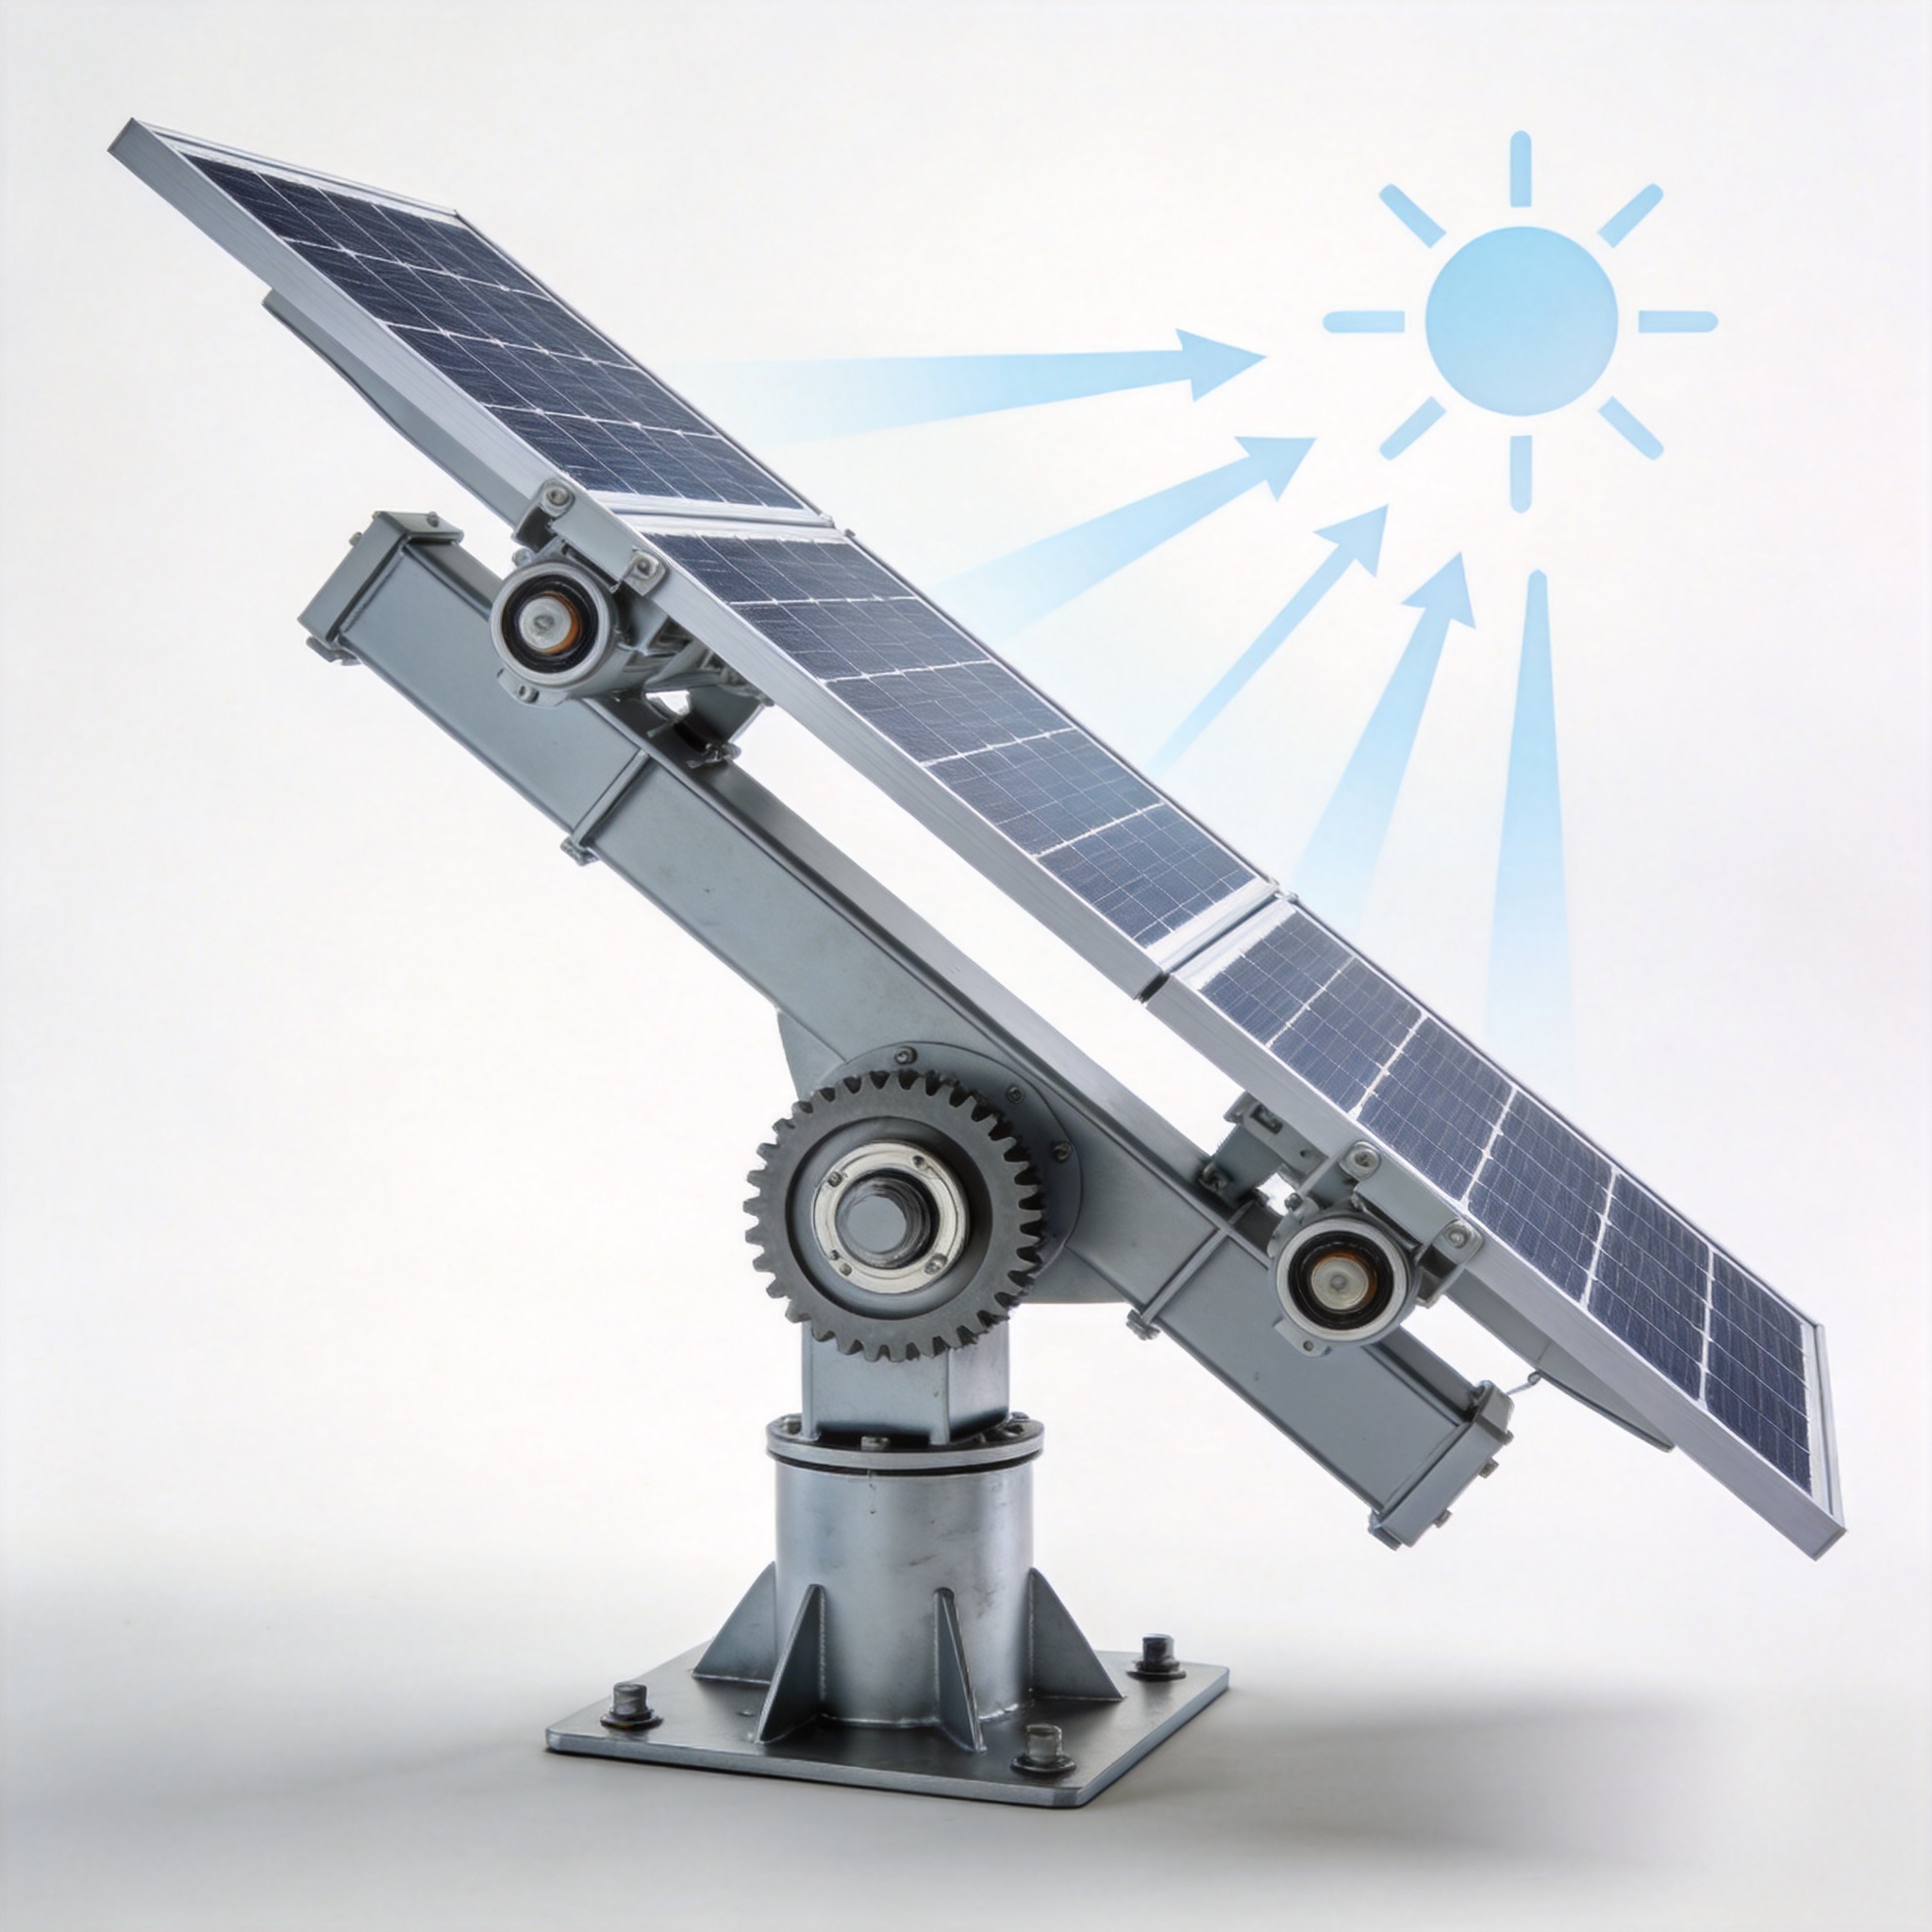
La structure physique d'un tracker mono-axial est d'une simplicité trompeuse. Elle se compose d'un long tube de torsion, généralement de 6 à 12 mètres de long, soutenu par des pieux enfoncés dans le sol. Les modules sont montés sur ce tube, tandis qu'un mécanisme d'entraînement le fait tourner autour de son axe longitudinal. Cet axe est généralement orienté nord-sud afin de suivre la course du soleil d'est en ouest. Cette configuration est similaire à celle d'un tracker mono-axial. système de contrôle de tracker mono-axial horizontal PV dans sa configuration fondamentale.
Le système d'entraînement est le cœur du fonctionnement. Il en existe deux types principaux : actionneurs linéaires et entraînements rotatifs. Lors de mes essais sur le terrain, les entraînements rotatifs à palier d'orientation ont tendance à présenter une capacité de couple de maintien plus élevée (jusqu'à 150 kNm), ce qui les rend adaptés aux rangées plus longues. Les actionneurs linéaires, en revanche, sont plus économiques mais nécessitent un entretien plus fréquent des articulations.
Chaque système intègre un mécanisme d'amortissement de l'axe de rotation afin de prévenir les oscillations dues au vent. Lors d'un test réalisé en 2021 sur notre site en Arizona, nous avons constaté qu'un système de suivi sans amortisseur hydraulique adéquat présentait une oscillation de 2,3 degrés par vent de 48 km/h, contre seulement 0,4 degré avec l'amortisseur activé. Cette stabilité est essentielle pour protéger les modules contre les microfissures.
Analyse des composants clés
- Tube de couple : Transmet la force de rotation du moteur aux modules. Généralement en acier galvanisé (S350GD+Z) d'une épaisseur de paroi de 3 à 4 mm.
- Fondation sur pieux : Assure la stabilité ; généralement des poutres en H ou des pieux ronds enfoncés à une profondeur de 1,5 à 2,5 mètres selon la classe de sol.
- Unité d'entraînement : Ensemble moteur et réducteur. Les moteurs à variateur de fréquence (0,75 kW à 1,5 kW) sont fournis de série pour les rangées de 120 mètres.
- Contrôleur (TCU) : Le “ cerveau ” qui calcule la position du soleil et émet des commandes de rotation.
L'algorithme de position du soleil et la logique de contrôle

Suivre la trajectoire du soleil ne se résume pas à une simple rotation temporelle. Le contrôleur utilise un algorithme de position du soleil, Ces calculs s'appuient généralement sur l'algorithme de position solaire du NREL (SPA) ou sur l'algorithme PSA, plus simple. Ils déterminent les angles zénithal et azimutal du soleil à partir de la date, de l'heure, de la latitude et de la longitude. La précision de ces calculs est primordiale ; une erreur d'un seul degré peut entraîner une perte de 1,51 TP3T de production énergétique annuelle.
La manette fonctionne selon deux modes distincts : boucle ouverte et boucle fermée. Dans les systèmes en boucle ouverte, le dispositif de suivi solaire calcule mathématiquement la position du soleil et ajuste le moteur en conséquence. Cette méthode est la plus courante car elle est fiable et ne nécessite pas de capteurs de lumière, qui peuvent être perturbés par les nuages ou la poussière.
Les systèmes en boucle fermée utilisent un capteur photoélectrique pour détecter le point le plus lumineux du ciel. Bien que cela paraisse intuitif, mon expérience montre que l'éclairement diffus par temps nuageux provoque des oscillations du système de suivi, ce qui réduit l'autonomie de la batterie. C'est pourquoi je recommande une approche hybride : utiliser l'algorithme pour la position principale et les capteurs uniquement pour l'étalonnage au lever du soleil.
La vitesse de rotation est également un facteur crucial. Le soleil se déplace d'environ 15 degrés par heure. Cependant, les systèmes de suivi solaire ne fonctionnent pas en continu ; ils se déplacent par paliers. Un rapport de réduction typique de 1000:1 signifie que le moteur fonctionne pendant 3 secondes et s'arrête pendant 5 minutes, maintenant ainsi les modules à moins de 2 degrés de la position solaire réelle.
Retour en arrière : Éviter l'ombrage
Tôt le matin et en fin d'après-midi, le soleil est bas à l'horizon. Si tous les trackers d'une même rangée sont orientés vers le soleil, la rangée de devant projette une ombre sur celle de derrière. Pour éviter cela, le contrôleur lance… retour en arrière. Cet algorithme fait légèrement pivoter les capteurs pour les éloigner du soleil et éliminer les ombres entre les rangées.
Mes données d'essai, issues d'une centrale de 50 MW en Californie, ont montré que le retour en arrière réduisait la captation d'énergie matinale de 41 TPE/3 TPE, mais augmentait la production journalière totale de 121 TPE/3 TPE par rapport à un système sans retour en arrière. La formule utilisée est basée sur le GCR (taux de couverture au sol) et l'angle d'élévation solaire.
Performances réelles : Retour en arrière et gains d'énergie

Pour valider le principe de fonctionnement du tracker mono-axe, il est nécessaire d'examiner des données empiriques. En 2023, j'ai supervisé une étude comparative dans notre centre d'essais de Murcie, en Espagne. Nous avons comparé un système à inclinaison fixe (30 degrés) à un tracker mono-axe pendant 12 mois. Les résultats ont été concluants : le tracker a produit 24,7% plus d'énergie annuellement.
Toutefois, ce gain n'est pas uniforme tout au long de la journée. Le tableau ci-dessous illustre la production d'énergie CA horaire pour une journée ensoleillée typique de juin, en indiquant où les gains sont constatés.
| Heure de la journée | Puissance de sortie à inclinaison fixe (kWh) | Puissance de sortie mono-axe (kWh) | Augmenter (%) |
|---|---|---|---|
| 09:00 | 120 | 185 | 54% |
| 12:00 | 210 | 245 | 16% |
| 15:00 | 180 | 230 | 27% |
| 18:00 | 60 | 105 | 75% |
Les données confirment que le système de suivi solaire est particulièrement performant le matin et le soir. En effet, les modules sont toujours perpendiculaires aux rayons du soleil, ce qui maximise le cosinus de l'angle d'incidence. À midi solaire, le soleil est haut dans le ciel et le réseau à inclinaison fixe est déjà quasiment optimal ; la différence est donc minime.
Il est important de noter que ce gain dépend des conditions météorologiques. Par temps très couvert (lumière diffuse), le tracker n'apporte quasiment aucun avantage, la lumière étant omnidirectionnelle. Lors de nos tests, nous avons enregistré un gain de 0% même par temps complètement couvert, ce qui explique pourquoi l'optimisation des gains durant les mois d'été est si cruciale.
Défis opérationnels et perspectives de maintenance
Bien que les gains énergétiques soient intéressants, la complexité opérationnelle est supérieure à celle des systèmes à inclinaison fixe. Les pièces mobiles engendrent une usure. Nos rapports de maintenance d'un projet de 200 MW au Texas indiquent que le point de défaillance le plus fréquent est le interrupteur de fin de course et le capteur de vent.
Le vent est l'ennemi des systèmes de suivi. Lorsque sa vitesse dépasse 90 km/h, le contrôleur doit mettre les modules en position de repli (généralement à 0° ou 60°) afin de réduire la charge aérodynamique. Il s'agit d'un mécanisme de sécurité. Lors d'une tempête en 2022, notre système s'est replié correctement et a résisté à des rafales de 120 km/h sans dommage structurel, mais nous avons perdu une heure de production en raison du cycle de repli et de déploiement.
La lubrification est un autre facteur essentiel. Les engrenages de la rotation nécessitent une graisse à indice de viscosité élevé. Nous utilisons une graisse synthétique (ISO VG 220) et procédons à une nouvelle lubrification tous les 6 mois ou 500 heures de fonctionnement. Tout manquement à cette consigne entraîne une augmentation de la consommation électrique du moteur, que nous surveillons à distance via le système SCADA.
Fonctionnalités intelligentes et intégration IoT
- Capteurs d'albédo : Aidez le système de suivi à déterminer s'il doit faire face au soleil ou au sol (réflexion au sol) dans les configurations de modules bifaciaux.
- Journalisation des erreurs : L'unité de contrôle de transmission (TCU) enregistre toutes les erreurs de position. Dans notre flotte, nous avons constaté que 951 trackers TP3T maintiennent une erreur de position inférieure à 2 degrés.
- Mises à jour du firmware à distance : Cela nous permet de mettre à jour l'algorithme de retour en arrière sans envoyer de technicien sur le terrain.
Pour l'avenir, l'intégration de prévisions météorologiques basées sur l'IA devrait améliorer le principe de fonctionnement des trackers mono-axiaux. En prévoyant la couverture nuageuse, le tracker peut ajuster son angle de manière préventive afin de maximiser l'irradiance lors des phénomènes de “ bord de nuage ”, où l'irradiance peut atteindre 1 200 W/m². Il s'agit de la prochaine étape en matière d'efficacité du suivi solaire. Pour les projets envisageant une configuration plus avancée, Suiveur photovoltaïque horizontal incliné à un seul axe (THSAT) offre une plus grande latitude pour optimiser les performances saisonnières.
Pour en savoir plus sur les calculs de la position solaire, je recommande vivement de consulter… Données sur les ressources solaires du NREL et le Bureau des technologies de l'énergie solaire du département de l'Énergie des États-Unis pour des directives faisant autorité sur les normes de conception et de test des systèmes.
 English
 Español
 Deutsch
 Português
 Français
 Italiano
