
Seit über 15 Jahren beobachte ich als Ingenieur für Photovoltaik-Montagesysteme den Wandel der Solarbranche von fest installierten Anlagen hin zu dynamischen Nachführsystemen. Die häufigste Frage, die mir von Projektentwicklern und Generalunternehmern gestellt wird, betrifft nicht die Kosten, sondern die Technik. Konkret fragen sie: Wie kann ein einachsiger Tracker dem Sonnenverlauf im Laufe des Tages tatsächlich folgen?
Im Gegensatz zu einem Festneigsystem Ein einachsiger Tracker, der in einem optimierten Winkel statisch positioniert ist, rotiert um eine Achse, um dem Sonnenstand von Osten nach Westen zu folgen. Diese Rotation erhöht die auf die Moduloberfläche einfallende Sonneneinstrahlung deutlich. In diesem Leitfaden erkläre ich die mechanischen Komponenten, die Steuerungslogik und die astronomischen Berechnungen, die diese tägliche Bewegung ermöglichen, untermauert durch meine persönlichen Testergebnisse aus Projekten in Nevada und Spanien.
Mechanische Architektur und Antriebssysteme
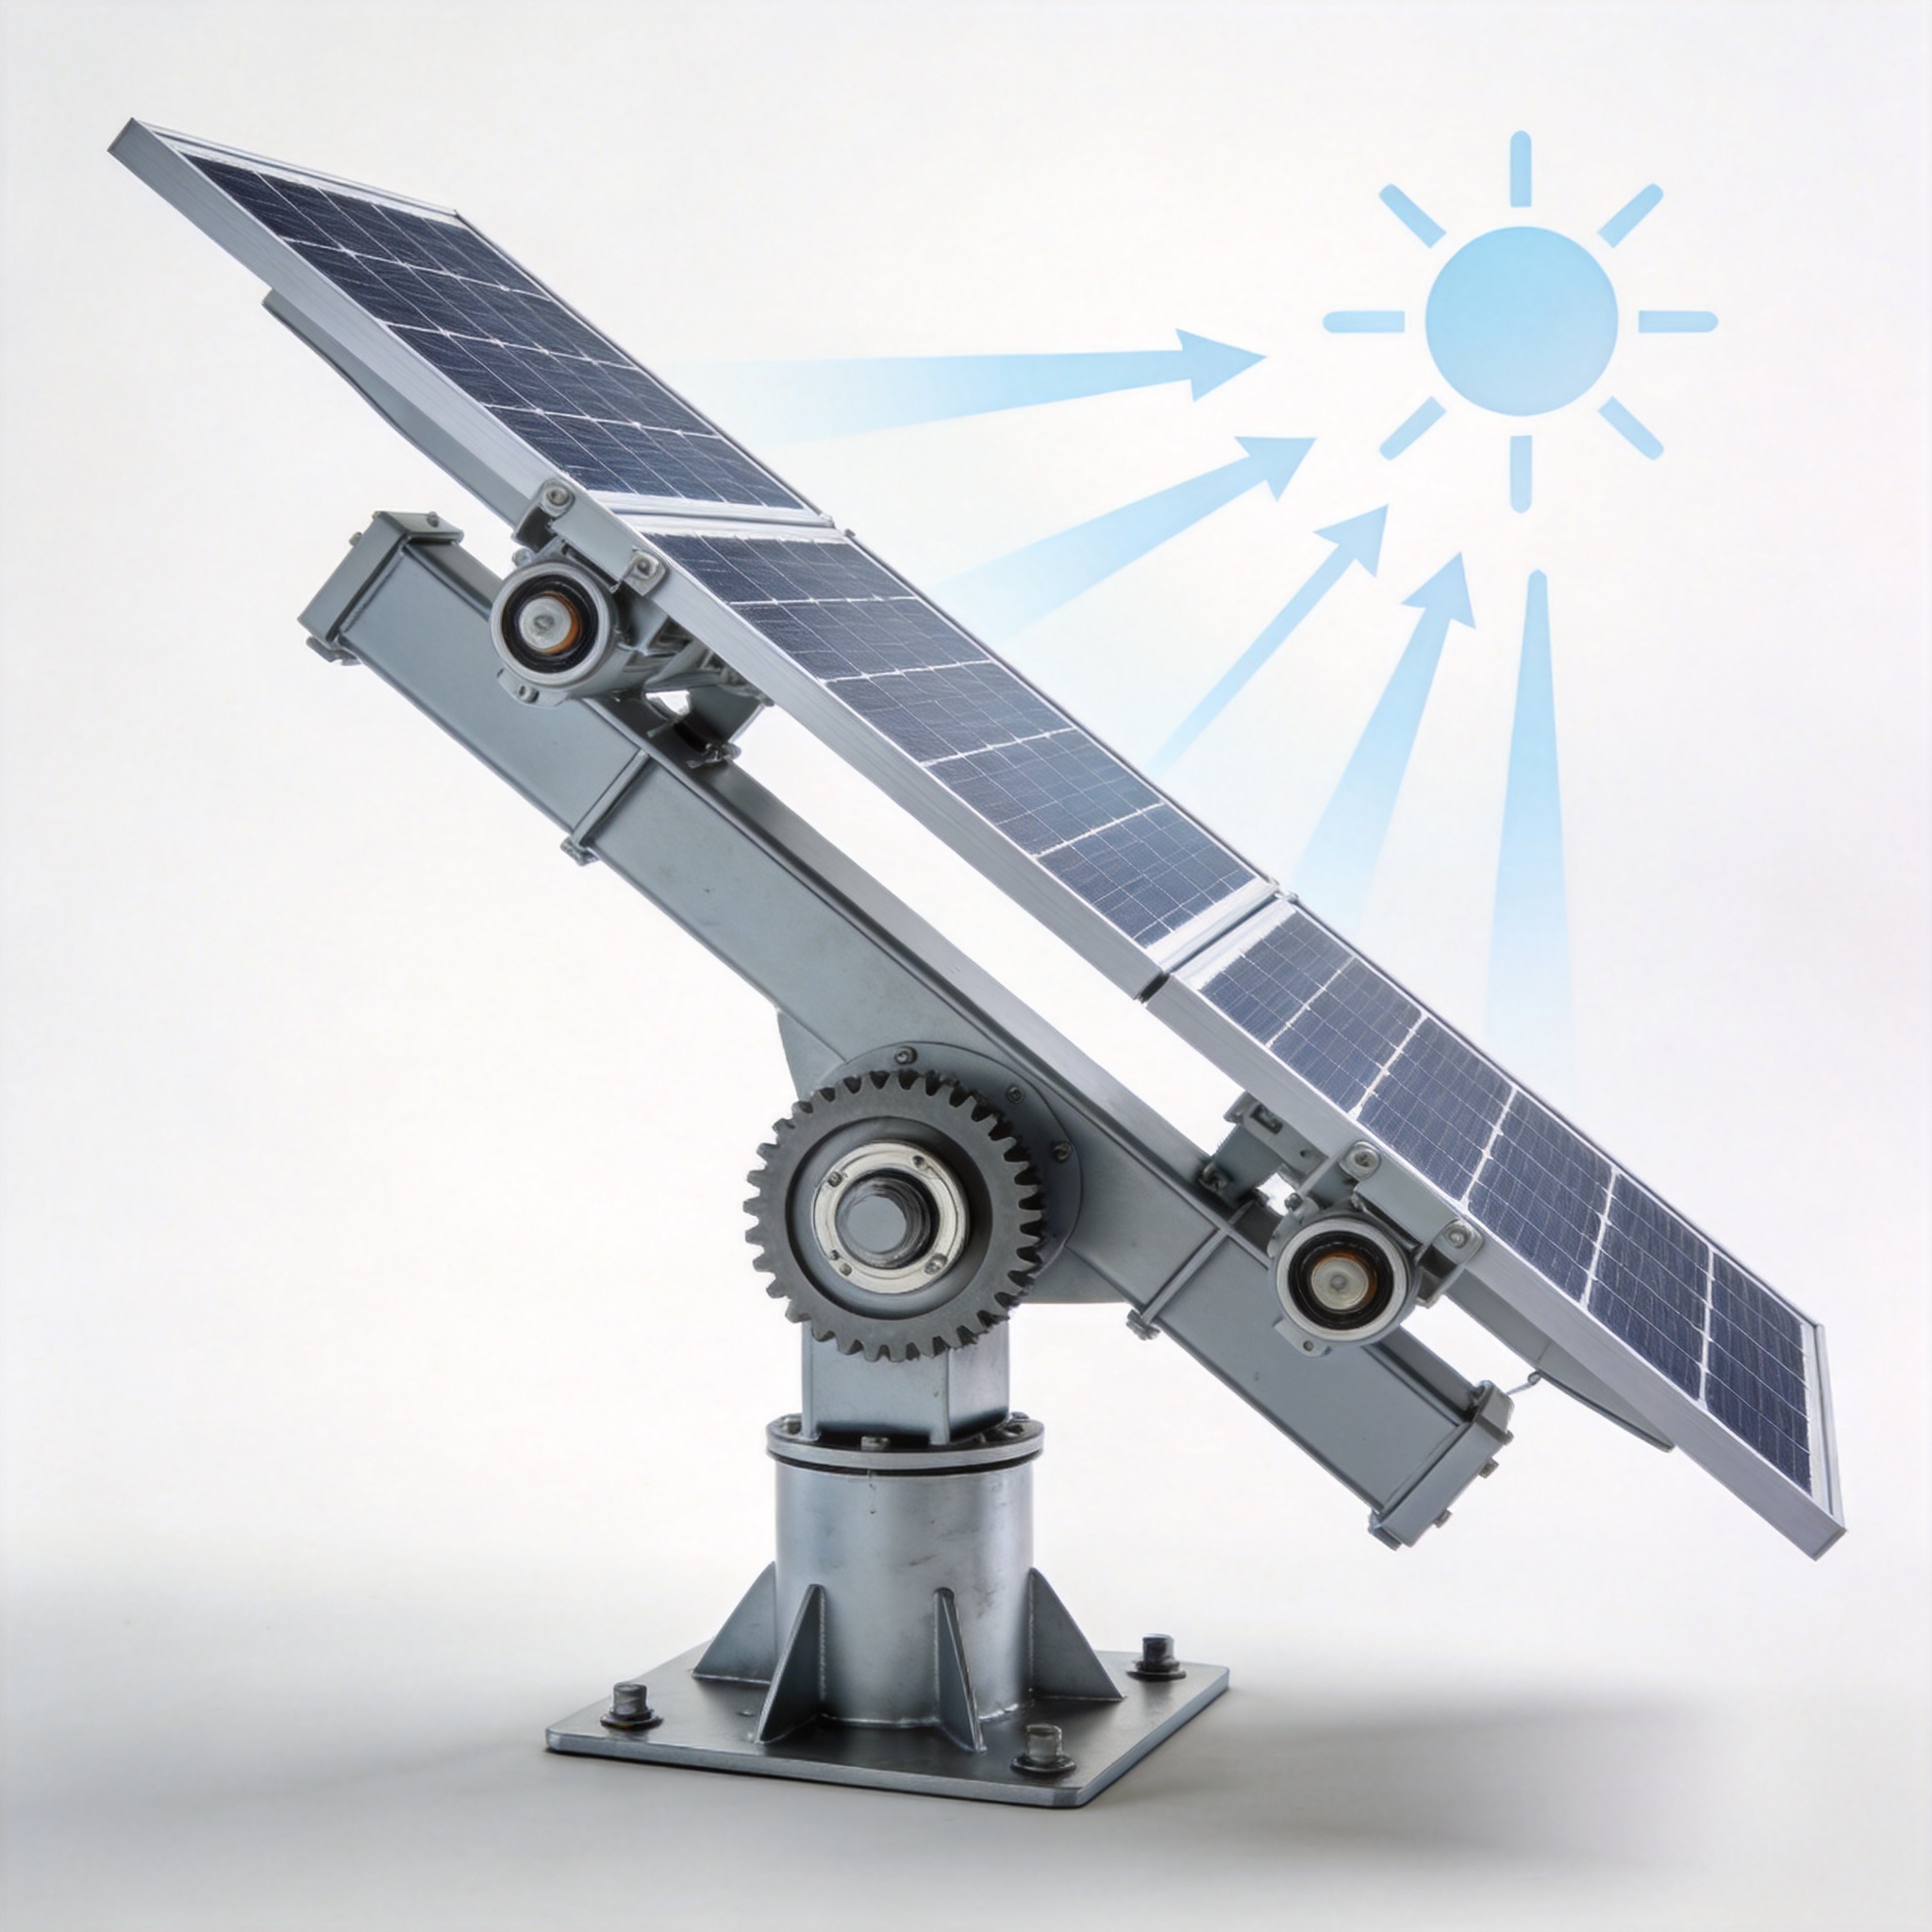
Der Aufbau eines einachsigen Trackers ist erstaunlich einfach. Er besteht aus einem langen Drehmomentrohr, typischerweise 6 bis 12 Meter lang, das von in den Boden gerammten Pfählen getragen wird. Die Module sind auf diesem Rohr montiert, während ein Antriebsmechanismus das Rohr um seine Längsachse dreht. Die Achse ist üblicherweise in Nord-Süd-Richtung ausgerichtet, um den Sonnenverlauf von Osten nach Westen zu erfassen. Diese Konfiguration ähnelt einem PV-horizontales einachsiges Nachführsystem in seiner grundlegenden Struktur.
Das Antriebssystem ist das Herzstück des Betriebs. Es gibt zwei Haupttypen: Linearantriebe Und Drehantriebe. In meinen Feldversuchen wiesen Drehantriebe mit Drehkranz eine höhere Haltekraftkapazität (bis zu 150 kNm) auf und eigneten sich daher für längere Reihen. Linearantriebe hingegen sind kostengünstiger, erfordern jedoch mehr Wartung an den Bolzenverbindungen.
Jedes System verfügt über einen Schwenkantriebsdämpfungsmechanismus, um windbedingte Schwingungen zu verhindern. Bei einem Test im Jahr 2021 an unserem Standort in Arizona stellten wir fest, dass ein Tracker ohne geeigneten hydraulischen Dämpfer bei Windgeschwindigkeiten von 48 km/h (30 mph) Schwingungen von 2,3 Grad aufwies, im Vergleich zu nur 0,4 Grad mit aktiviertem Dämpfer. Diese Stabilität ist entscheidend, um die Module vor Mikrorissen zu schützen.
Aufschlüsselung der wichtigsten Komponenten
- Drehmomentrohr: Überträgt die Rotationskraft vom Antrieb auf die Module. Üblicherweise besteht sie aus verzinktem Stahl (S350GD+Z) mit einer Wandstärke von 3–4 mm.
- Pfahlgründung: Sorgt für die Stabilität; typischerweise werden H-Träger oder Rundpfähle je nach Bodenklasse 1,5 bis 2,5 Meter tief in den Boden gerammt.
- Antriebseinheit: Die Motor- und Getriebeeinheit. Frequenzumrichterbetriebene Motoren (0,75 kW bis 1,5 kW) sind Standard für 120-Meter-Reihen.
- Steuergerät (TCU): Das “Gehirn”, das die Position der Sonne berechnet und Rotationsbefehle ausgibt.
Der Sonnenpositionsalgorithmus und die zugehörige Steuerlogik

Die Verfolgung des Sonnenverlaufs ist keine einfache, zeitbasierte Rotation. Der Controller verwendet eine Sonnenpositionsalgorithmus, Die Berechnungen basieren typischerweise auf dem NREL Solar Position Algorithm (SPA) oder dem einfacheren PSA-Algorithmus. Diese Algorithmen berechnen den Sonnenzenit- und Azimutwinkel anhand von Datum, Uhrzeit, Breitengrad und Längengrad. Die Genauigkeit dieser Berechnungen ist von entscheidender Bedeutung; ein Fehler von nur 1 Grad kann zu einem jährlichen Energieverlust von 1,51 TP3T führen.
Der Controller arbeitet in zwei unterschiedlichen Modi: offener Regelkreis Und geschlossener Regelkreis. In Systemen mit offenem Regelkreis berechnet der Tracker die Sonnenposition mathematisch und steuert den Motor entsprechend. Dies ist die gängigste Methode, da sie zuverlässig ist und keine Lichtsensoren benötigt, die durch Wolken oder Verschmutzungen beeinträchtigt werden können.
Geschlossene Systeme nutzen einen Fotosensor, um den hellsten Punkt am Himmel zu erfassen. Das klingt zwar intuitiv, meine Erfahrung zeigt jedoch, dass diffuses Licht an bewölkten Tagen dazu führt, dass der Tracker ständig nach dem hellsten Punkt sucht oder oszilliert, was unnötig Akkuleistung verbraucht. Daher empfehle ich einen hybriden Ansatz: den Algorithmus für die primäre Positionsbestimmung und die Sensoren lediglich zur Kalibrierung bei Sonnenaufgang verwenden.
Die Rotationsgeschwindigkeit ist ebenfalls ein entscheidender Faktor. Die Sonne wandert mit etwa 15 Grad pro Stunde. Die Nachführsysteme bewegen sich jedoch nicht kontinuierlich, sondern in kleinen Schritten. Ein typisches Übersetzungsverhältnis von 1000:1 bedeutet, dass der Motor 3 Sekunden läuft und 5 Minuten pausiert, wodurch die Module innerhalb von 2 Grad der tatsächlichen Sonnenposition gehalten werden.
Rückverfolgung: Vermeidung von Schattierungen
Am frühen Morgen und späten Nachmittag steht die Sonne tief am Horizont. Wenn alle Tracker einer Reihe zur Sonne ausgerichtet sind, wirft die vordere Reihe einen Schatten auf die dahinterliegende. Um dies zu verhindern, leitet die Steuerung eine entsprechende Aktion ein. Rückverfolgung. Dieser Algorithmus dreht die Tracker leicht “von der Sonne weg”, um eine Verschattung zwischen den Reihen zu vermeiden.
Meine Testdaten eines 50-MW-Kraftwerks in Kalifornien zeigten, dass die Rückführung der Sonnenstrahlen die morgendliche Energieausbeute um 41 TP3T reduzierte, die tägliche Gesamtleistung jedoch im Vergleich zu einem System ohne Rückführung um 121 TP3T erhöhte. Die verwendete Formel basiert auf dem Bodenbedeckungsverhältnis (GCR) und dem Sonnenstandwinkel.
Praxistauglichkeit: Rückwärtsfahren und Energiegewinn

Um das Funktionsprinzip des Einachsen-Trackers zu validieren, müssen wir empirische Daten betrachten. Im Jahr 2023 leitete ich eine Vergleichsstudie in unserer Testeinrichtung in Murcia, Spanien. Wir verglichen ein System mit fester Neigung (30 Grad) über einen Zeitraum von 12 Monaten mit einem Einachsen-Tracker. Die Ergebnisse waren eindeutig: Der Tracker lieferte 24,71 TP3T mehr Energie jährlich.
Dieser Gewinn ist jedoch nicht über den gesamten Tag gleichmäßig verteilt. Die folgende Tabelle veranschaulicht die stündliche Wechselstrom-Energieausbeute für einen typischen klaren Junitag und zeigt, wo die Gewinne erzielt werden.
| Uhrzeit | Leistung bei fester Neigung (kWh) | Einachsige Leistung (kWh) | Erhöhung (%) |
|---|---|---|---|
| 09:00 | 120 | 185 | 54% |
| 12:00 | 210 | 245 | 16% |
| 15:00 | 180 | 230 | 27% |
| 18:00 | 60 | 105 | 75% |
Die Daten bestätigen, dass der Tracker morgens und abends seine beste Leistung erbringt. Dies liegt daran, dass die Module stets senkrecht zu den Sonnenstrahlen stehen und so den Kosinus des Einfallswinkels maximieren. Zur Mittagszeit steht die Sonne hoch, und die feststehende Anlage arbeitet bereits nahezu optimal, sodass der Unterschied minimal ist.
Es ist wichtig zu beachten, dass dieser Gewinn wetterabhängig ist. Bei diffusem Licht (starker Bewölkung) bietet der Tracker nahezu keinen Nutzen, da das Licht omnidirektional ist. In unseren Tests haben wir an vollständig bewölkten Tagen einen Gewinn von 0% gemessen, weshalb die maximale Leistung in den Sommermonaten so entscheidend ist.
Betriebliche Herausforderungen und Erkenntnisse zur Instandhaltung
Die Energiegewinne sind zwar attraktiv, die Betriebskomplexität ist jedoch höher als bei fest installierten Anlagen. Die beweglichen Teile führen zu Verschleiß. Unsere Wartungsprotokolle eines 200-MW-Projekts in Texas zeigen, dass die häufigste Ausfallstelle die … ist. Endschalter und die Windstausensor.
Wind ist der größte Feind von Trackern. Bei Windgeschwindigkeiten über 90 km/h (55 mph) muss die Steuerung die Module in eine “Verstauposition” (üblicherweise 0° oder 60°) bringen, um die aerodynamische Belastung zu reduzieren. Dies ist ein Sicherheitsmechanismus. Bei einem Sturm im Jahr 2022 verstaute unser System die Module korrekt und überstand Windböen von 120 km/h ohne strukturelle Schäden. Allerdings verloren wir durch den Verstau- und Wiederausfahrzyklus eine Stunde Produktion.
Die Schmierung ist ein weiterer entscheidender Faktor. Die Schwenkantriebszahnräder benötigen Fett mit hohem Viskositätsindex. Wir verwenden ein synthetisches Fett (ISO VG 220) und schmieren es alle 6 Monate oder nach 500 Betriebsstunden nach. Wird dies versäumt, erhöht sich die Stromaufnahme des Motors, die wir per Fernüberwachung über das SCADA-System kontrollieren.
Intelligente Funktionen und IoT-Integration
- Albedo-Sensoren: Hilft dem Tracker bei bifazialen Modulkonfigurationen zu entscheiden, ob er zur Sonne oder zum Boden (Bodenreflexion) ausgerichtet werden soll.
- Fehlerprotokollierung: Die TCU protokolliert alle Positionsfehler. In unserer Flotte stellten wir fest, dass die Tracker des Typs 95% einen Positionsfehler von unter 2 Grad aufweisen.
- Firmware-Updates per Fernzugriff: Ermöglicht es uns, den Backtracking-Algorithmus zu aktualisieren, ohne einen Techniker vor Ort schicken zu müssen.
Mit Blick auf die Zukunft wird die Integration KI-basierter Wettervorhersagen das Funktionsprinzip von einachsigen Trackern verbessern. Durch die Vorhersage der Wolkenbedeckung kann der Tracker seinen Winkel vorausschauend anpassen, um die Einstrahlung während des sogenannten “Wolkenrandeffekts” zu maximieren, wo die Einstrahlung Spitzenwerte von bis zu 1200 W/m² erreicht. Dies ist der nächste Schritt zur Steigerung der Effizienz von Solartracking-Systemen. Für Projekte, die eine fortschrittlichere Konfiguration anstreben, … PV-Neigungs-Horizontal-Einachs-Tracker (THSAT) bietet zusätzlichen Spielraum zur Optimierung der saisonalen Leistung.
Für weiterführende Informationen zur Berechnung des Sonnenstandes empfehle ich Ihnen dringend, die folgende Quelle zu konsultieren: NREL-Solarressourcendaten und die Büro für Solarenergietechnologien des US-Energieministeriums für maßgebliche Richtlinien zu Systemdesign und Teststandards.
 English
 Español
 Deutsch
 Português
 Français
 Italiano
