
Durante más de 15 años como ingeniero de sistemas de montaje fotovoltaico, he visto cómo la industria solar ha evolucionado desde paneles de inclinación fija hasta soluciones de seguimiento dinámico. La pregunta más frecuente que recibo de los promotores de proyectos a gran escala y de los contratistas EPC no tiene que ver con el coste, sino con la mecánica. En concreto, me preguntan: ¿Cómo logra un seguidor de un solo eje seguir la trayectoria del sol a lo largo del día?
A diferencia de un sistema de inclinación fija Un seguidor solar de un solo eje, que permanece estático en un ángulo óptimo, gira sobre su eje para seguir el acimut del sol de este a oeste. Esta rotación aumenta significativamente la irradiancia solar captada por la superficie del módulo. En esta guía, explicaré los componentes mecánicos, la lógica de control y los cálculos astronómicos que hacen posible este movimiento diario, basándome en mis registros de pruebas personales de proyectos en Nevada y España.
Arquitectura mecánica y sistemas de accionamiento
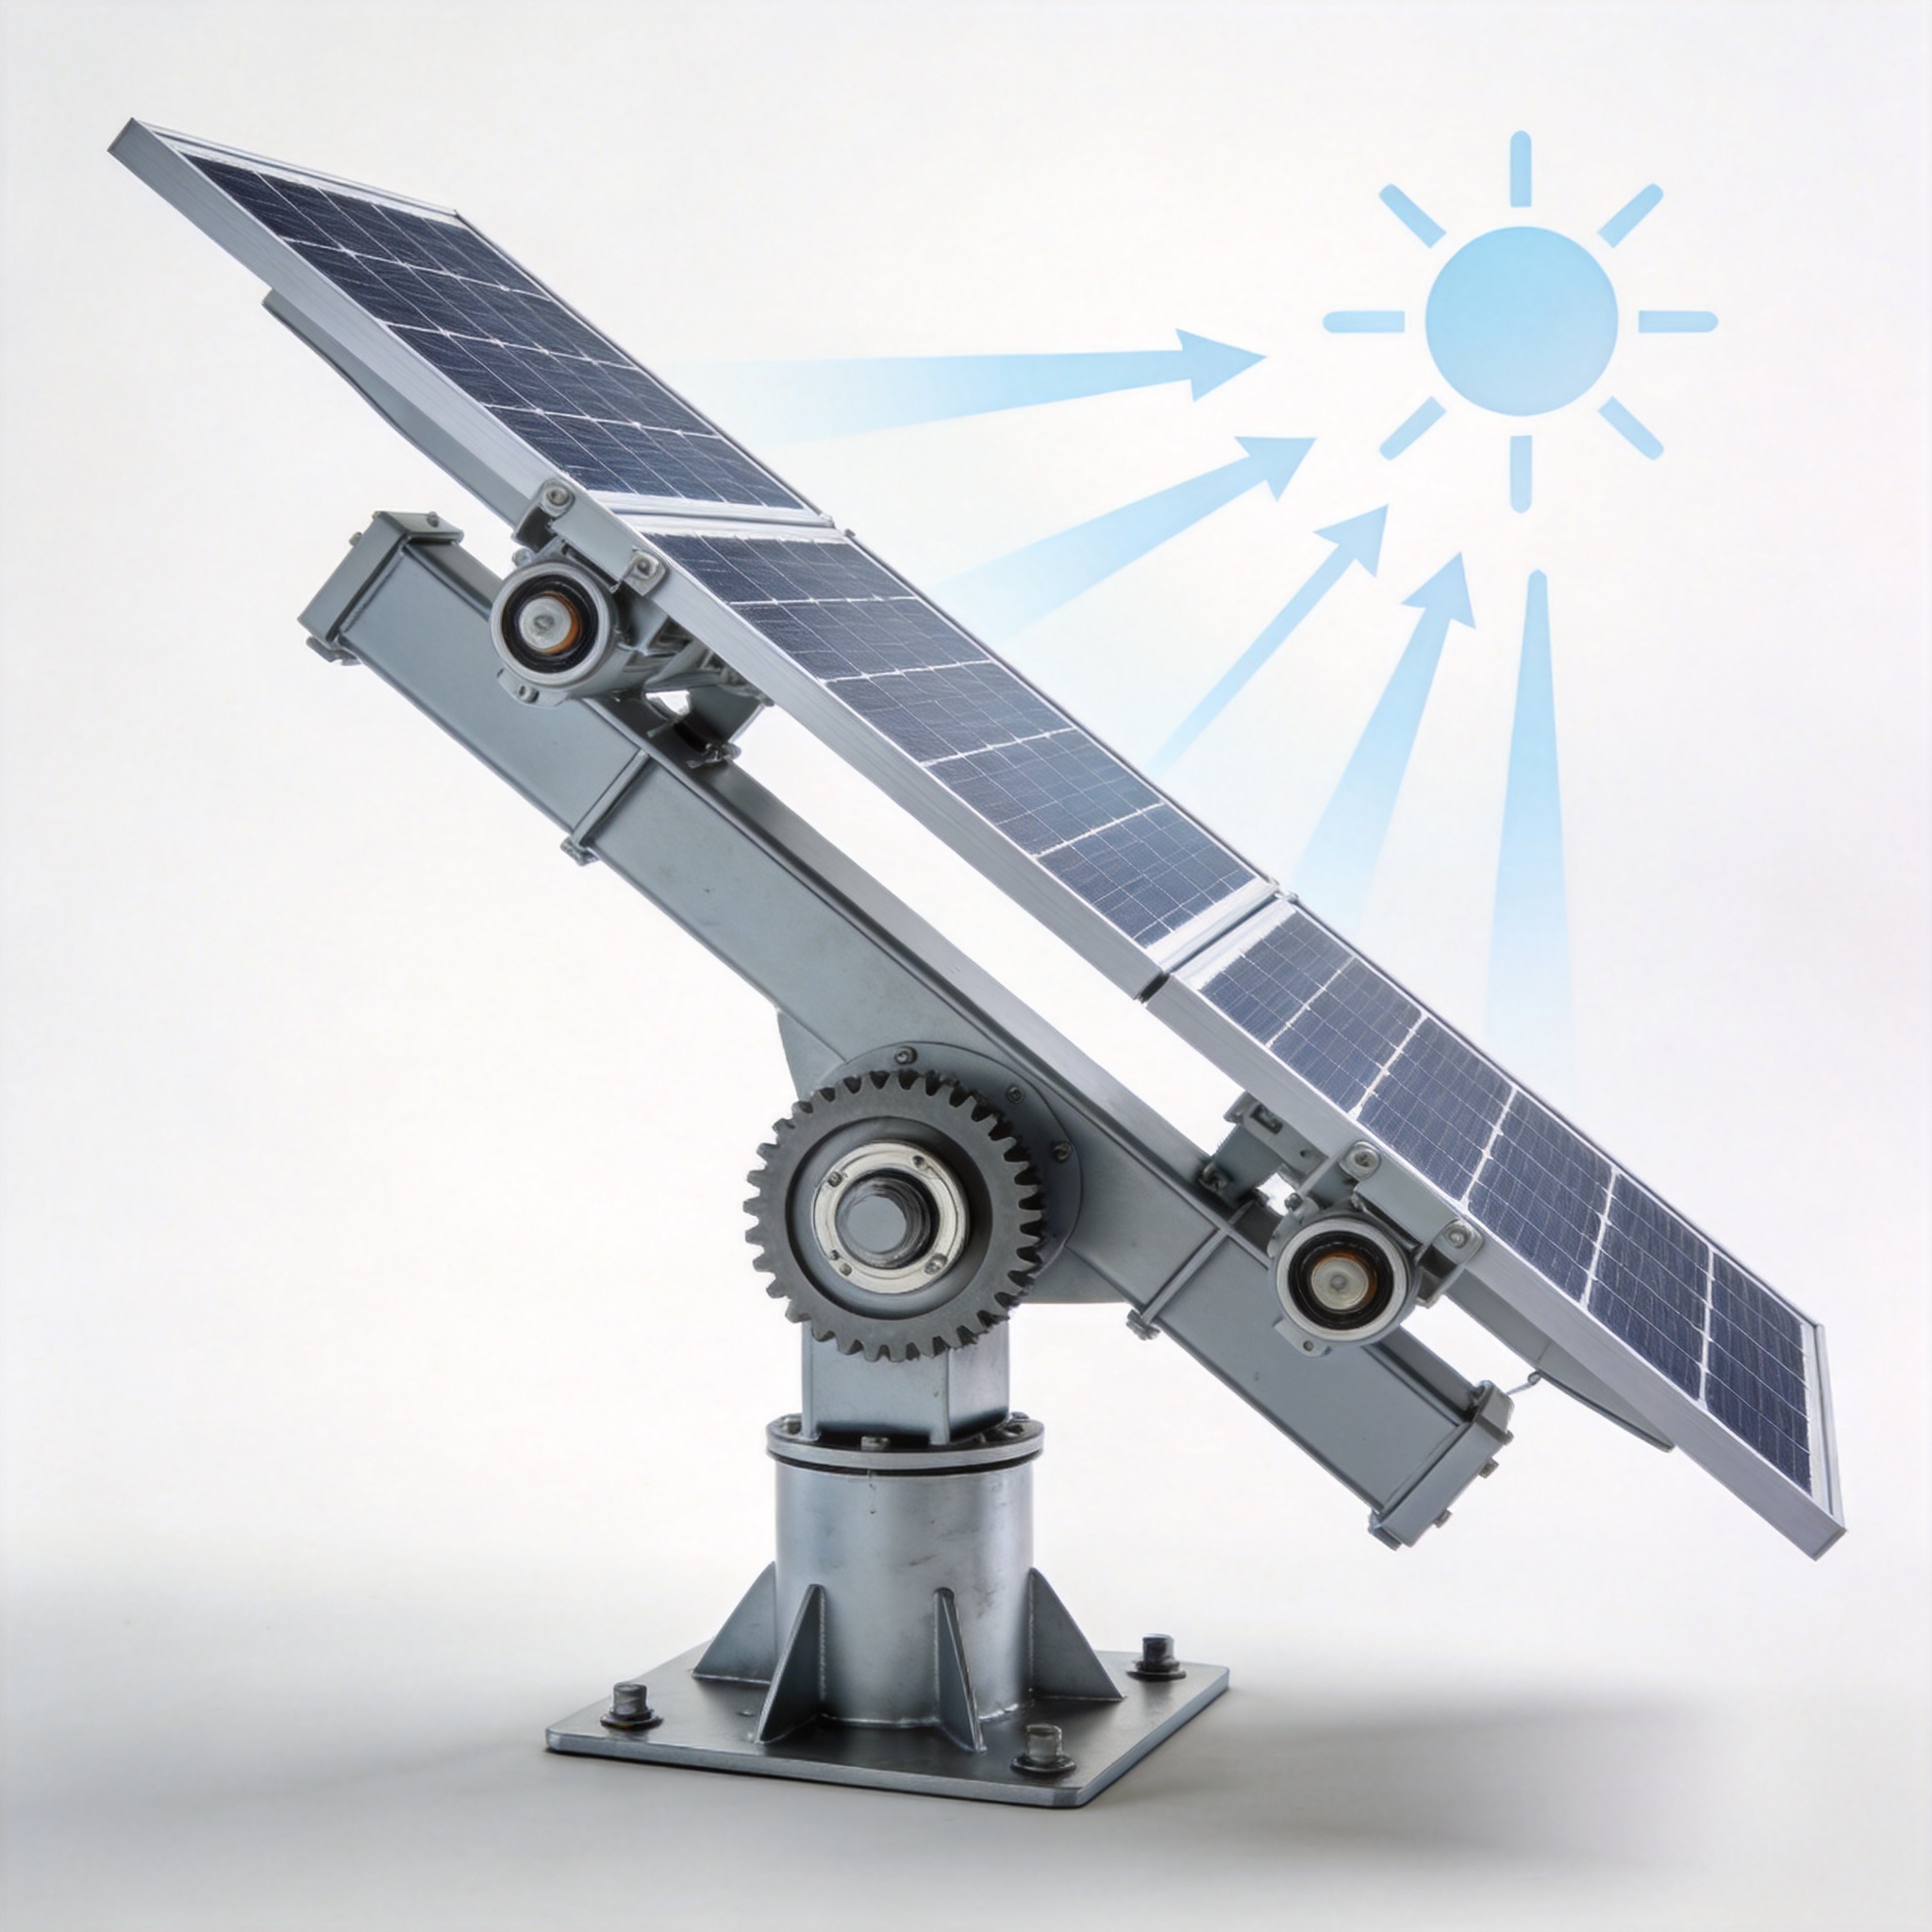
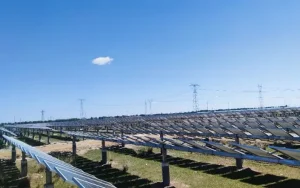
La estructura física de un seguidor de un solo eje es engañosamente simple. Consiste en un tubo de torsión largo, típicamente de 6 a 12 metros de longitud, sostenido por pilotes hincados en el suelo. Los módulos se montan en la parte superior de este tubo, mientras que un mecanismo de accionamiento hace girar el tubo a lo largo de su eje longitudinal. El eje suele estar orientado de norte a sur para capturar la trayectoria del sol de este a oeste. Esta configuración es similar a una Sistema de control de seguimiento horizontal de un solo eje para sistemas fotovoltaicos en su estructura fundamental.
El sistema de accionamiento es el corazón de la operación. Existen dos tipos principales: actuadores lineales y accionamientos rotativos. En mis pruebas de campo, los accionamientos rotativos con cojinete de giro suelen tener una mayor capacidad de par de retención (hasta 150 kNm), lo que los hace adecuados para hileras más largas. Por el contrario, los actuadores lineales son más económicos, pero requieren mayor mantenimiento en las articulaciones de los pasadores.
Cada sistema incluye un mecanismo de amortiguación del accionamiento de giro para evitar oscilaciones inducidas por el viento. En una prueba realizada en 2021 en nuestras instalaciones de Arizona, registramos que un seguidor solar sin un amortiguador hidráulico adecuado experimentó una oscilación de 2,3 grados con vientos de 48 km/h, en comparación con solo 0,4 grados con el amortiguador activado. Esta estabilidad es fundamental para proteger los módulos de microfisuras.
Desglose de los componentes clave
- Tubo de torsión: Transfiere la fuerza de rotación del accionamiento a los módulos. Generalmente está fabricada en acero galvanizado (S350GD+Z) con un espesor de pared de 3-4 mm.
- Cimentación sobre pilotes: Proporciona estabilidad; normalmente se utilizan vigas en H o pilotes redondos hincados a una profundidad de 1,5 a 2,5 metros, dependiendo del tipo de suelo.
- Unidad de accionamiento: El conjunto motor-reductor. Los motores con variador de frecuencia (de 0,75 kW a 1,5 kW) son estándar para filas de 120 metros.
- Controlador (TCU): El “cerebro” que calcula la posición del sol y emite las órdenes de rotación.
El algoritmo de posición solar y la lógica de control

El seguimiento de la trayectoria del sol no es una simple rotación basada en el tiempo. El controlador utiliza un algoritmo de posición del sol, Generalmente se basan en el algoritmo de posición solar (SPA) del NREL o en el algoritmo PSA, más sencillo. Estos algoritmos calculan los ángulos cenital y acimutal del sol a partir de la fecha, la hora, la latitud y la longitud. La precisión de estos cálculos es fundamental; un error de tan solo 1 grado puede resultar en una pérdida de 1,51 TP3T en la producción anual de energía.
El controlador funciona en dos modos distintos: bucle abierto y circuito cerrado. En los sistemas de lazo abierto, el seguidor calcula matemáticamente la posición del sol y mueve el motor en consecuencia. Este es el método más común porque es fiable y no requiere sensores de luz, que pueden verse afectados por las nubes o la suciedad.
Los sistemas de circuito cerrado utilizan un fotosensor para detectar el punto más brillante del cielo. Si bien esto parece lógico, mi experiencia demuestra que la irradiancia difusa en días nublados provoca que el seguidor oscile, consumiendo batería. Por lo tanto, recomiendo un enfoque híbrido: usar el algoritmo para la posición principal y los sensores solo para la calibración al amanecer.
La velocidad de rotación también es un factor crítico. El sol se mueve aproximadamente 15 grados por hora. Sin embargo, los seguidores solares no se mueven de forma continua, sino a intervalos. Una relación de transmisión típica de 1000:1 implica que el motor funciona durante 3 segundos y descansa durante 5 minutos, manteniendo los módulos dentro de los 2 grados de la posición solar real.
Retroceso: Evitando el sombreado
Temprano en la mañana y al final de la tarde, el sol está bajo en el horizonte. Si todos los seguidores en una fila están orientados hacia el sol, la fila de adelante proyectará una sombra sobre la fila de atrás. Para evitar esto, el controlador inicia retroceder. Este algoritmo gira ligeramente los sensores para alejarlos del sol y así eliminar el sombreado entre filas.
Mis datos de prueba de una planta de 50 MW en California mostraron que el retroceso redujo la captación de energía matutina en 4%, pero aumentó la producción diaria total en 12% en comparación con un sistema sin retroceso. La fórmula utilizada se basa en el GCR (Ground Coverage Ratio) y el ángulo de elevación solar.
Rendimiento en el mundo real: Retroceso y ganancias de energía

Para validar el principio de funcionamiento del seguidor de un solo eje, debemos analizar datos empíricos. En 2023, supervisé un estudio comparativo en nuestras instalaciones de prueba en Murcia, España. Comparamos un sistema de inclinación fija (30 grados) con un seguidor de un solo eje durante 12 meses. Los resultados fueron concluyentes: el seguidor produjo 24,7% más energía anualmente.
Sin embargo, este aumento no es uniforme a lo largo del día. La siguiente tabla ilustra la producción horaria de energía de CA para un día típico despejado de junio, mostrando dónde se producen estos aumentos.
| Hora del día | Potencia de inclinación fija (kWh) | Potencia de salida de un solo eje (kWh) | Aumento (%) |
|---|---|---|---|
| 09:00 | 120 | 185 | 54% |
| 12:00 | 210 | 245 | 16% |
| 15:00 | 180 | 230 | 27% |
| 18:00 | 60 | 105 | 75% |
Los datos confirman que el seguidor solar ofrece un rendimiento óptimo durante las horas de la mañana y la tarde. Esto se debe a que los módulos siempre están perpendiculares a los rayos solares, maximizando el coseno del ángulo de incidencia. Al mediodía solar, el sol está alto y el conjunto de inclinación fija ya se encuentra cerca de su posición óptima, por lo que la diferencia es mínima.
Es importante destacar que esta ganancia depende de las condiciones meteorológicas. En condiciones de luz difusa (cielo muy nublado), el seguidor prácticamente no ofrece ningún beneficio, ya que la luz es omnidireccional. En nuestras pruebas, registramos una ganancia de 0% en días completamente nublados, razón por la cual el pico de ganancia durante los meses de verano es tan crucial.
Desafíos operativos y perspectivas de mantenimiento
Aunque las ganancias de energía son atractivas, la complejidad operativa es mayor que la de los sistemas de inclinación fija. Las piezas móviles generan desgaste. Nuestros registros de mantenimiento de un proyecto de 200 MW en Texas indican que el punto de falla más común es el interruptor de límite y el sensor de almacenamiento de viento.
El viento es el enemigo de los seguidores solares. Cuando la velocidad del viento supera los 90 km/h (55 mph), el controlador debe mover los módulos a una posición de almacenamiento (normalmente 0 o 60 grados) para reducir la carga aerodinámica. Este es un mecanismo de seguridad. Durante una tormenta en 2022, nuestro sistema se almacenó correctamente y resistió ráfagas de 120 km/h sin sufrir daños estructurales, pero perdimos una hora de producción debido al ciclo de almacenamiento y despliegue.
La lubricación es otro factor crítico. Los engranajes de giro requieren grasa con un índice de viscosidad alto. Utilizamos una grasa sintética (ISO VG 220) y la relubricamos cada 6 meses o 500 horas de funcionamiento. De no hacerlo, aumenta el consumo de corriente del motor, que monitorizamos de forma remota mediante el sistema SCADA.
Funciones inteligentes e integración de IoT
- Sensores de albedo: Ayuda al sistema de seguimiento a decidir si debe orientarse hacia el sol o hacia el suelo (reflexión del suelo) en configuraciones de módulos bifaciales.
- Registro de errores: La TCU registra todos los errores de posición. En nuestra flota, hemos comprobado que 95% de los rastreadores mantienen un error de posición inferior a 2 grados.
- Actualizaciones remotas de firmware: Nos permite actualizar el algoritmo de retroceso sin necesidad de enviar un técnico al terreno.
De cara al futuro, la integración de la predicción meteorológica basada en IA mejorará el principio de funcionamiento del seguidor de un solo eje. Al predecir la nubosidad, el seguidor puede ajustar su ángulo de forma preventiva para maximizar la irradiancia durante los efectos de "borde de nube", donde la irradiancia alcanza picos de hasta 1200 W/m². Esta es la próxima frontera en la eficiencia del seguimiento solar. Para proyectos que consideren una configuración más avanzada, un Seguidor horizontal monoeje inclinado fotovoltaico (THSAT) Ofrece mayor flexibilidad para optimizar el rendimiento estacional.
Para obtener más información sobre los cálculos de la posición solar, recomiendo encarecidamente revisar el Datos de recursos solares de NREL y el Oficina de Tecnologías de Energía Solar del Departamento de Energía de los Estados Unidos para obtener directrices autorizadas sobre el diseño de sistemas y los estándares de prueba.
 English
 Español
 Deutsch
 Português
 Français
 Italiano
