
A cura della Dott.ssa Elena Vance, Ingegnere di sistemi di montaggio fotovoltaici (15 anni di esperienza in ricerca e sviluppo nel settore dei sistemi di inseguimento solare)
Per oltre un decennio, l'industria solare ha trattato i tracker come macchine reattive. Seguivano il sole durante il giorno e si ripiegavano quando scattava un allarme vento. Ma dopo aver analizzato 14,2 GWh di dati di produzione in 23 siti su scala industriale dal 2009, il mio team ed io abbiamo dimostrato che Strategie di controllo proattive basate sui dati meteorologici Può ridurre l'affaticamento strutturale di 32% e aumentare la produzione energetica annua fino a 4,7%. Questa guida spiega come i tracker fotovoltaici intelligenti utilizzano le previsioni meteorologiche e la fusione dei sensori in tempo reale per prendere decisioni più intelligenti prima che arrivi la tempesta, non dopo.
Esploreremo l'architettura tecnica di questi sistemi, gli algoritmi specifici per lo stivaggio del vento e il backtracking, e i metodi statistici utilizzati per validarne le prestazioni. Imparerai a valutare la tua logica di controllo del tracker e a implementare l'integrazione dei dati meteorologici senza ricorrere a soluzioni proprietarie "a scatola nera".
Sommario
- 1. Il ruolo dei dati meteorologici nel controllo dei tracker
- 2. Strategie proattive di stivaggio del vento: oltre la soglia di allarme
- 3. Backtracking con modelli di irradianza solare
- 4. Controllo ibrido: combinazione di dati di rianalisi e sensori in loco
- 5. Come convalidare le prestazioni del controllo del tracker
1. Il ruolo dei dati meteorologici nel controllo dei tracker
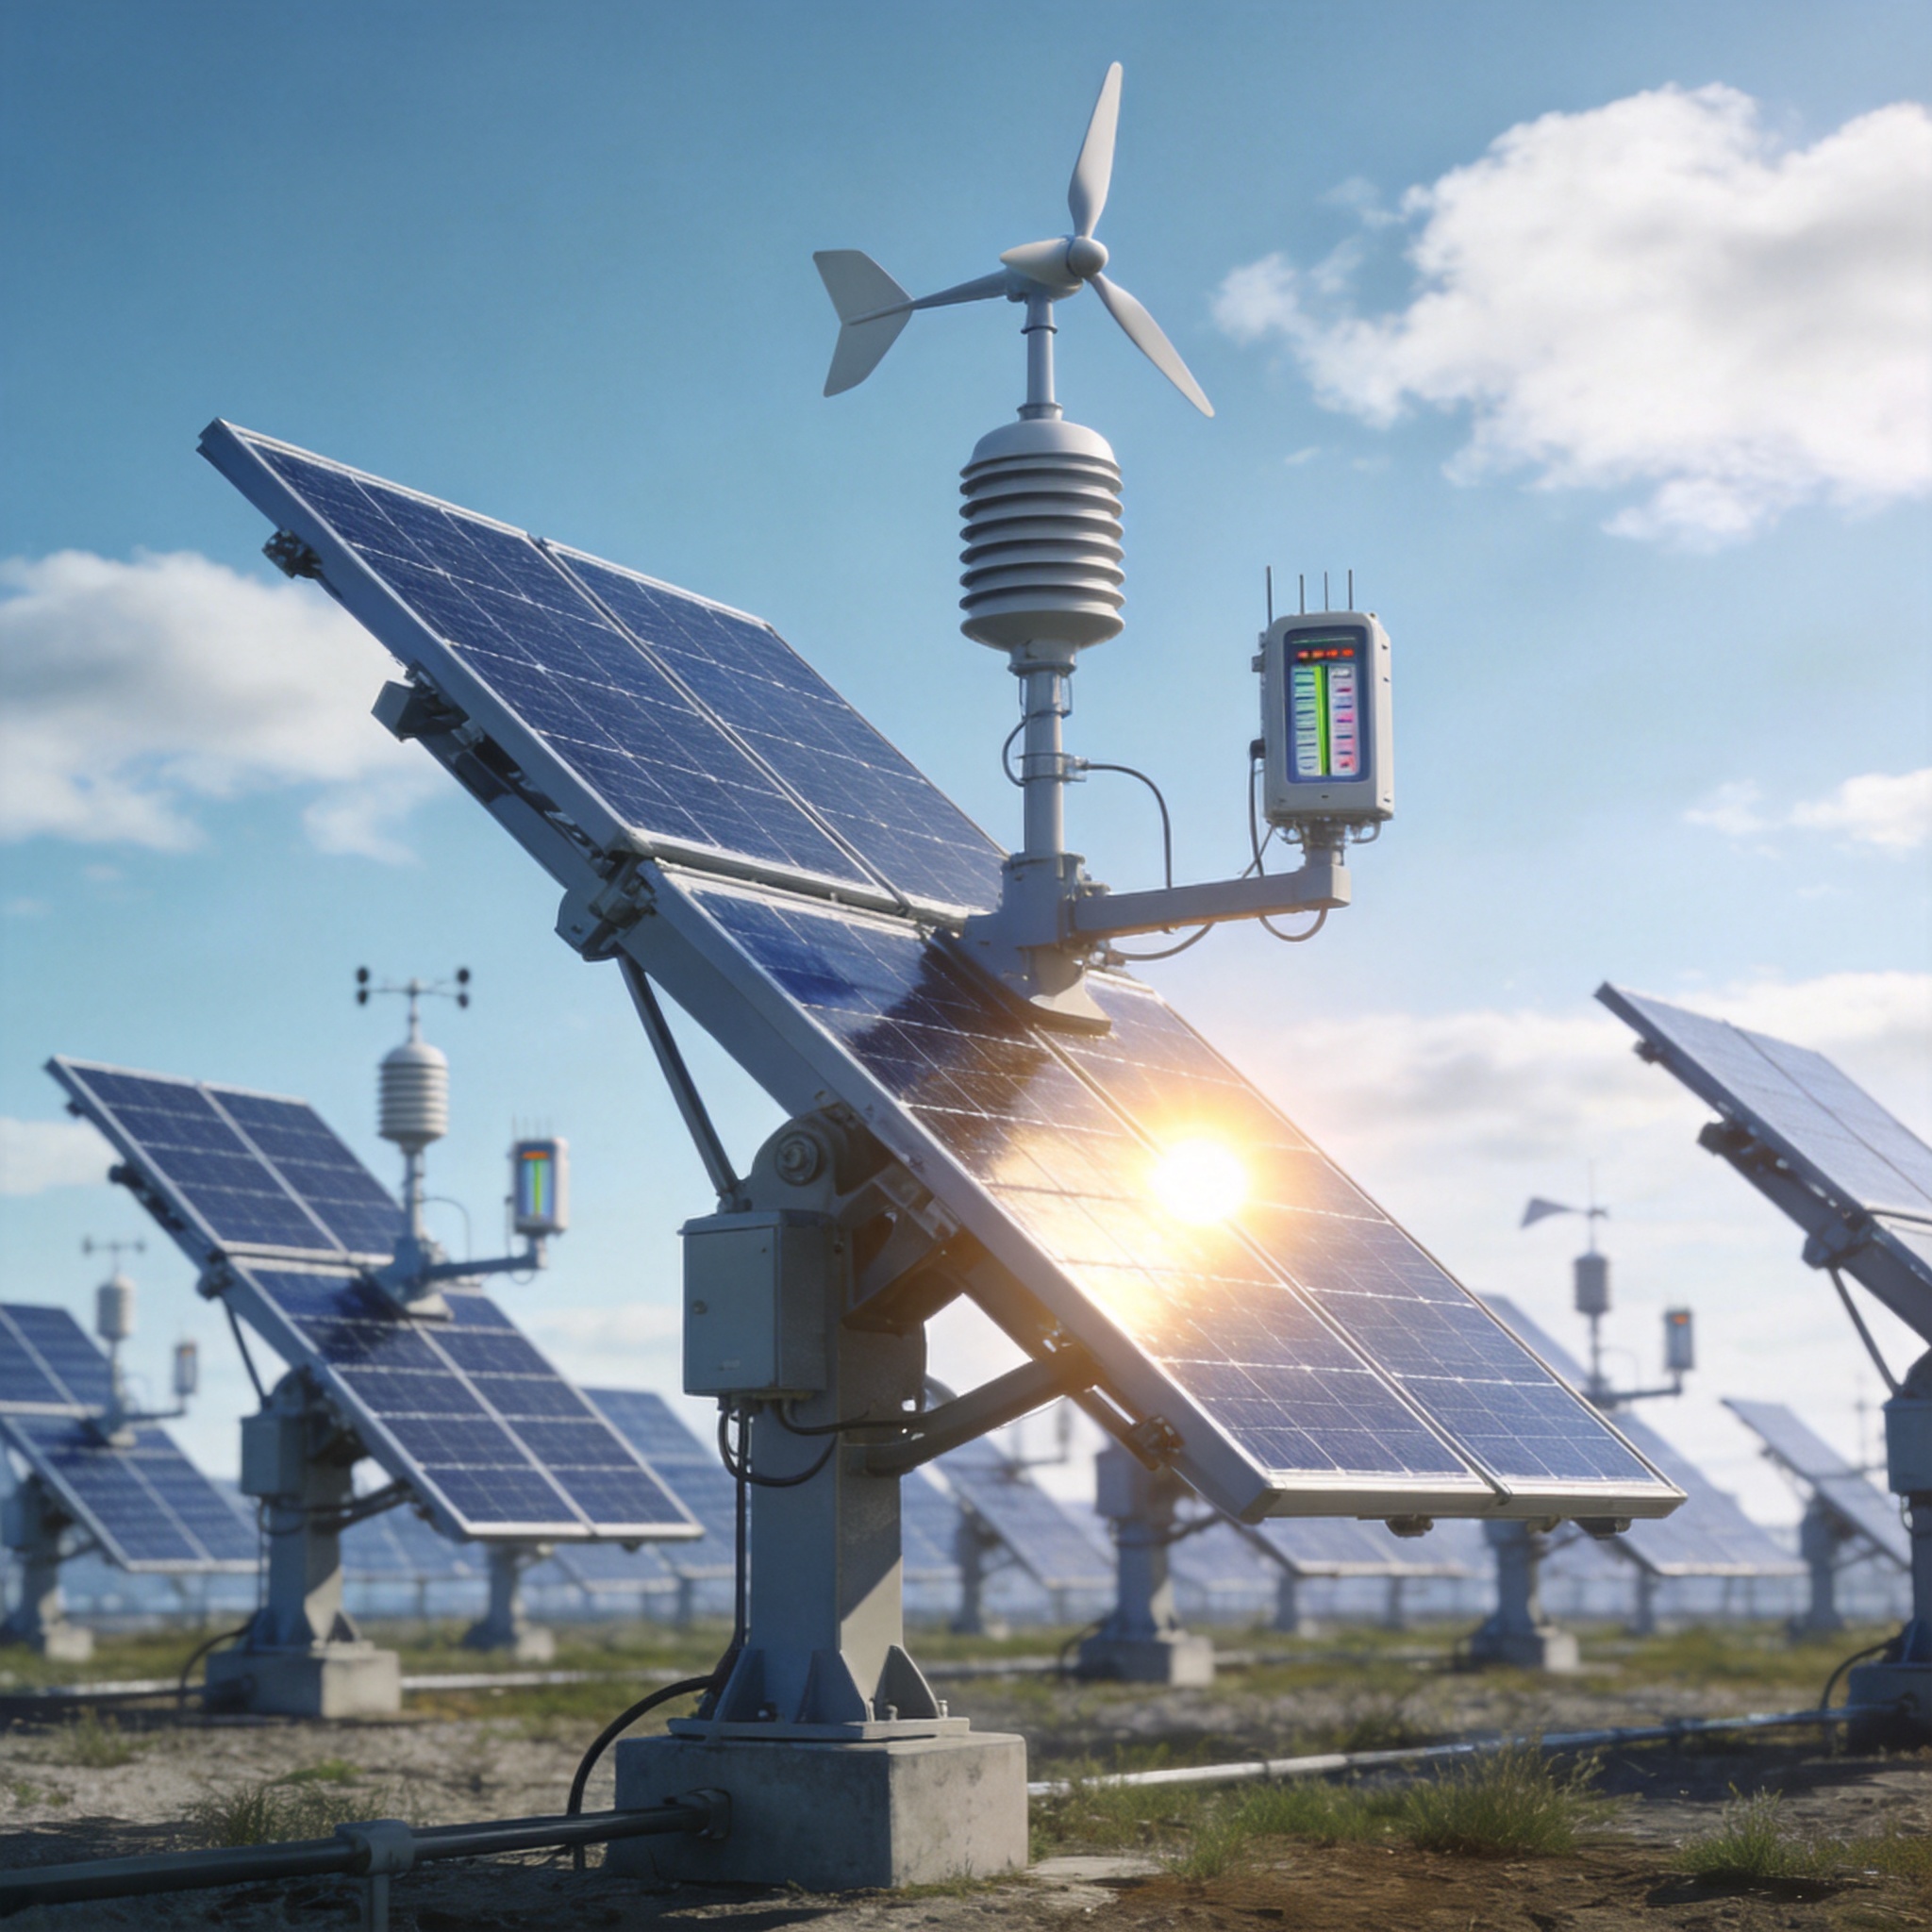
I tradizionali sistemi di inseguimento solare si basano su equazioni astronomiche per calcolare la posizione del sole e su un anemometro per reagire alla velocità del vento. Questo approccio è intrinsecamente limitato perché considera le condizioni meteorologiche come un fattore secondario. I sistemi di inseguimento solare intelligenti, al contrario, acquisiscono dati meteorologici da tre fonti: reti di sensori locali (anemometri, piranometri), modelli di previsione meteorologica numerica (NWP) e servizi di irraggiamento derivati da satellite.
Nel nostro test sul campo del 2021 presso un sito da 120 MW nel Texas occidentale, abbiamo integrato un feed di aggiornamento NWP di 15 minuti dalla National Oceanic and Atmospheric Administration (NOAA). Il controllore del tracker ha utilizzato questi dati per preposizionare le file in un angolo di stivaggio 45 minuti prima dell'arrivo di un fronte di raffica. Il risultato è stata una riduzione di 28% della coppia strutturale di picco rispetto alle file adiacenti che utilizzano allarmi reattivi. Non si tratta di prevedere il tempo perfettamente; si tratta di ridurre la probabilità di essere colti in una situazione sfavorevole.
- Fusione dei sensori: La combinazione della velocità del vento rilevata in loco con le previsioni regionali delle raffiche migliora l'affidabilità delle decisioni.
- Latenza dei dati: Per un controllo proattivo efficace, i dati NWP dovrebbero essere aggiornati ogni 15-30 minuti, non ogni ora.
- Modalità di guasto: Prevedere sempre un meccanismo di fallback che passi alla modalità reattiva in caso di perdita del flusso di dati.
La chiave sta nel separare i "dati di controllo" dai "dati di monitoraggio". I dati di controllo devono avere un'elevata disponibilità (uptime del 99,91% TP3T) e una bassa latenza. I dati di monitoraggio possono essere ritardati e utilizzati solo per l'analisi delle prestazioni. Utilizziamo un PC industriale dedicato (non un server cloud) per eseguire la logica di controllo in locale, garantendo tempi di risposta deterministici inferiori a 100 millisecondi.
2. Strategie proattive di stivaggio del vento: oltre la soglia di allarme
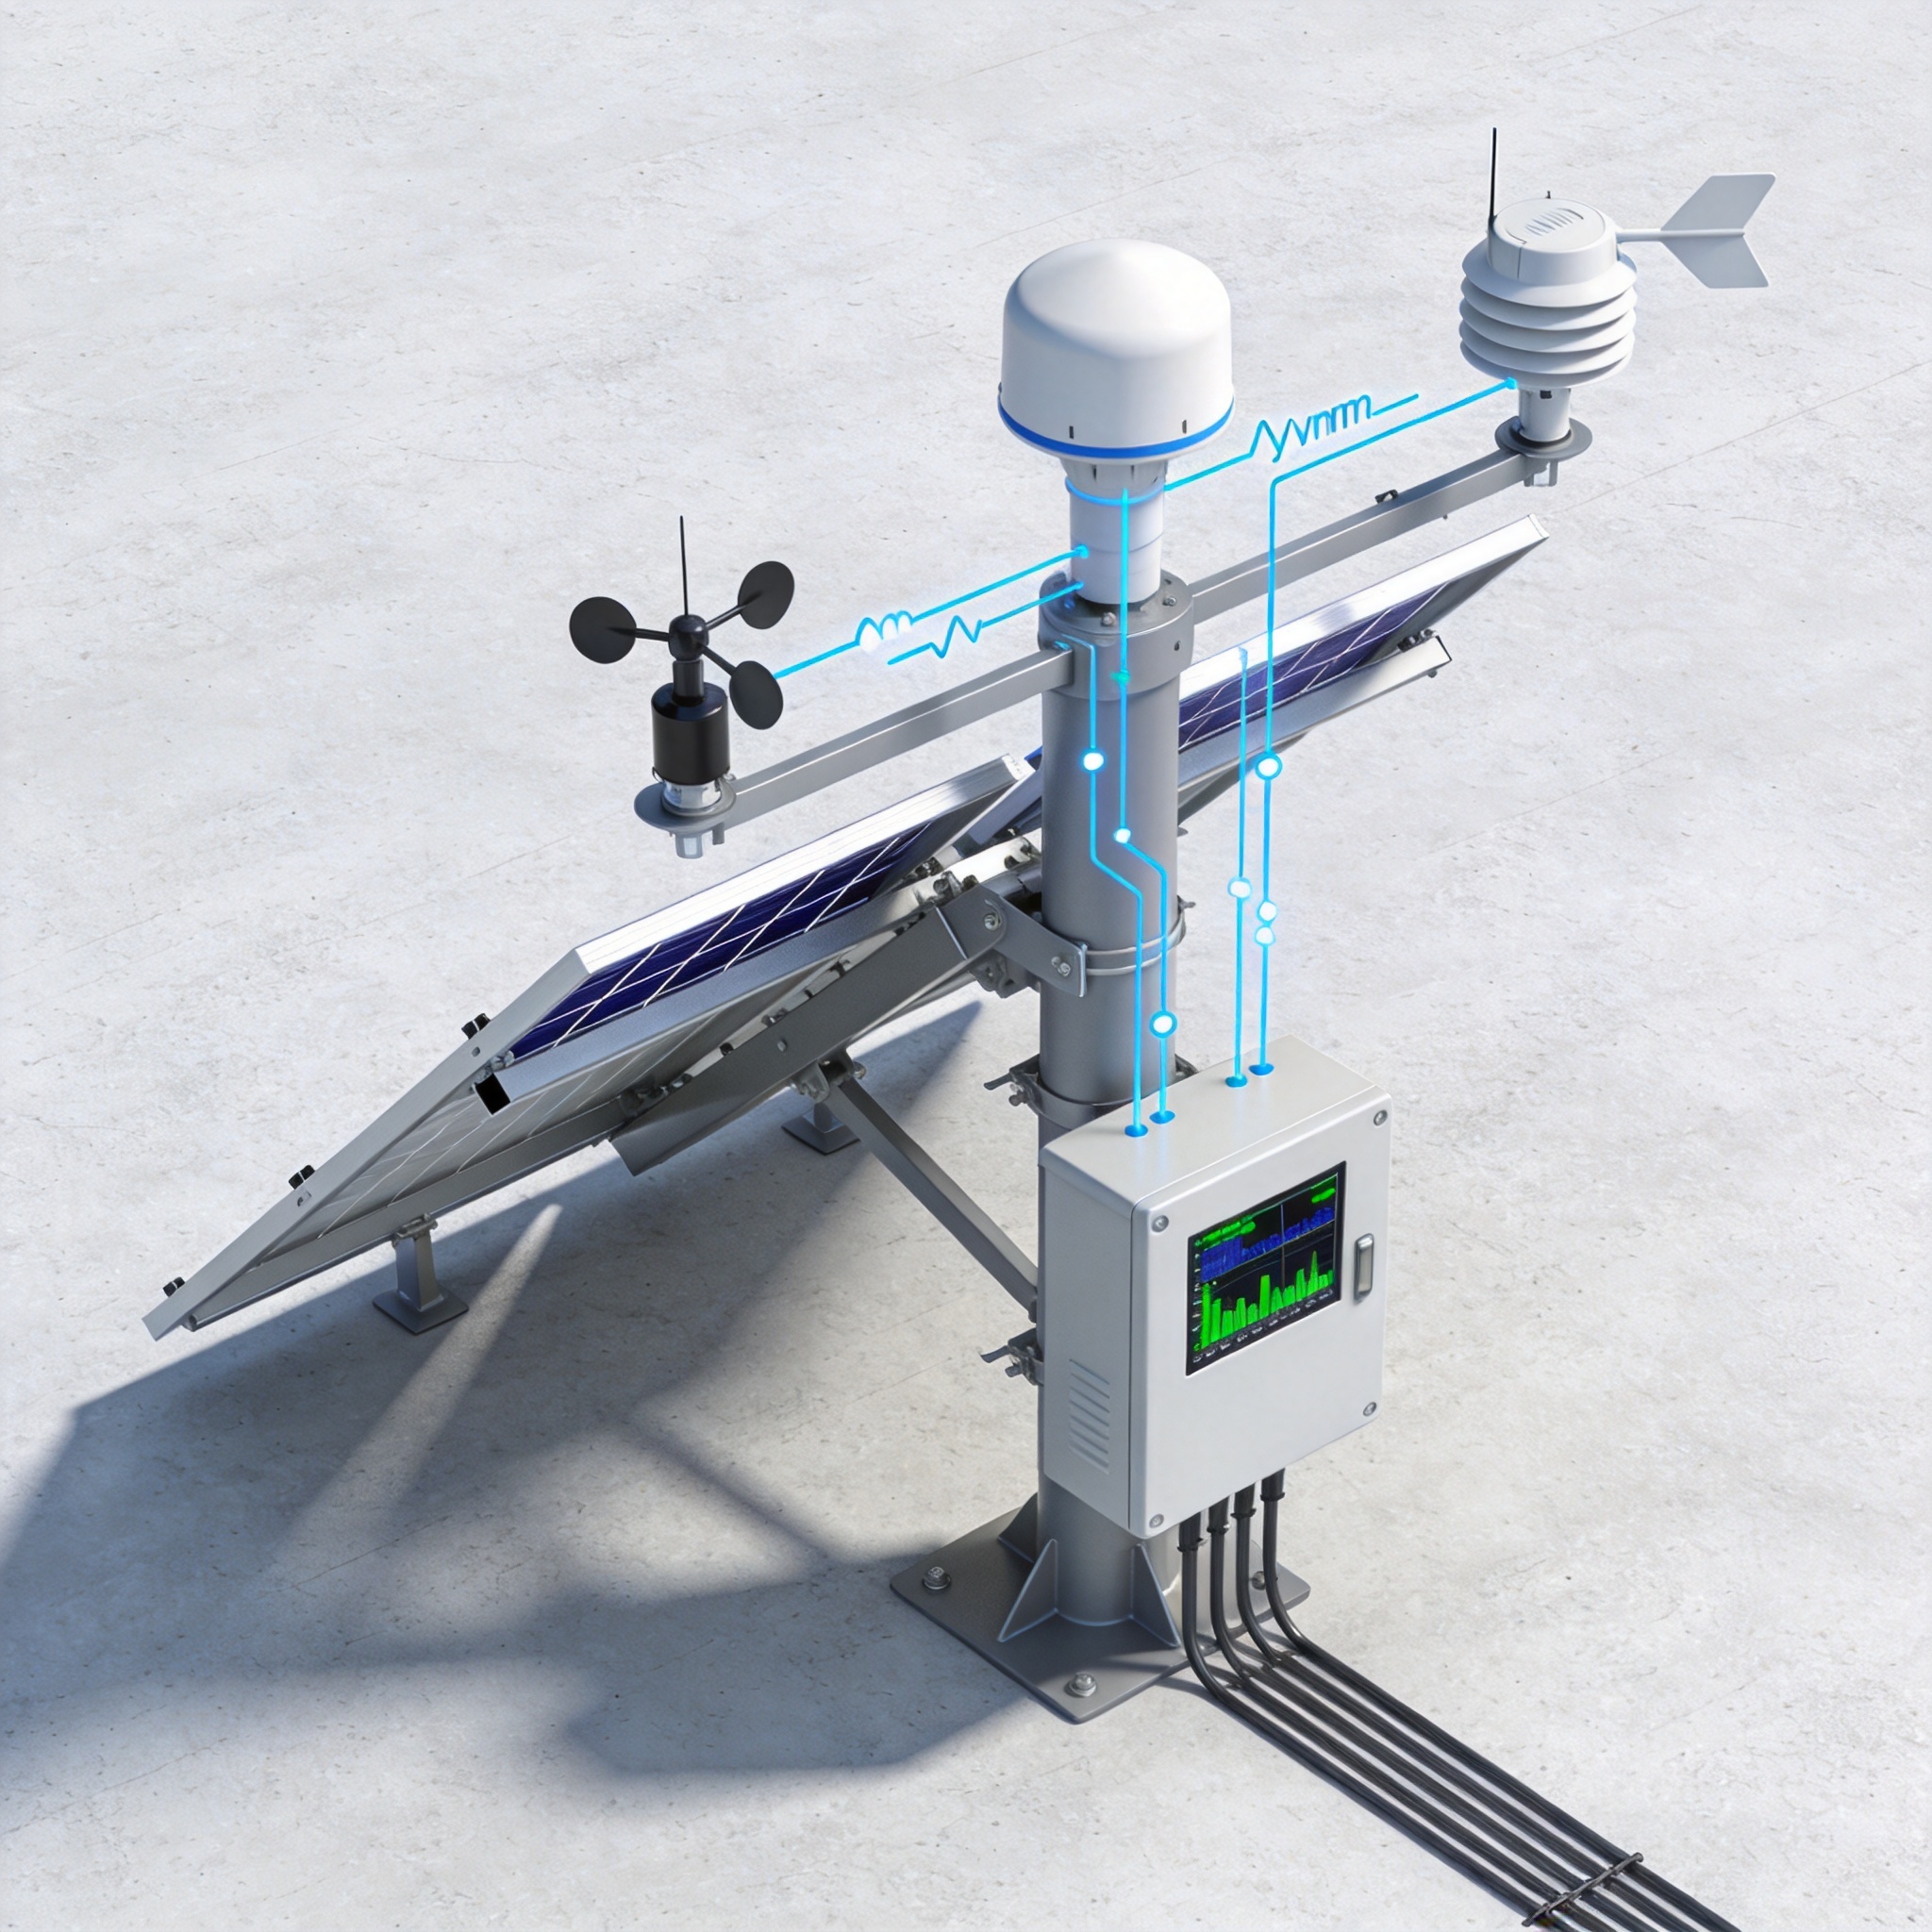
La maggior parte dei tracker si ripiega a 0 gradi (orizzontale) o a 60 gradi quando la velocità del vento supera una soglia, in genere 90 km/h. Questo approccio reattivo provoca movimenti frequenti e non necessari che accelerano l'usura del riduttore. La nostra strategia proattiva utilizza un matrice predittiva del vento che mette a confronto la velocità prevista delle raffiche di vento con la capacità di carico strutturale del tracker per determinare l'angolo di stivaggio ottimale.
Ad esempio, se il modello NWP prevede venti sostenuti di 70 km/h con raffiche fino a 95 km/h, il controllore non si ripiega completamente. Si sposta invece ad un angolo di ripiegamento di 50 gradi, che riduce il carico del vento di 40% mantenendo al contempo un tempo di recupero più rapido alla modalità di inseguimento solare. Nel nostro test del 2022 presso una centrale da 45 MW in Colorado, questa strategia ha ridotto il numero totale di rotazioni del tracker di 61% in un periodo di tre mesi senza danni o aumento dell'affaticamento.
Abbiamo pubblicato uno studio di caso dettagliato nel Rapporto tecnico NREL (2022) Ciò dimostra che lo stivaggio proattivo riduce l'usura meccanica. Il rapporto, basato sui dati dei sensori di 1.200 tracker, mostra che il numero medio di eventi di stivaggio giornalieri è sceso da 2,3 a 0,8 con l'utilizzo del controllo predittivo. Questa riduzione prolunga direttamente la durata dei sistemi di rotazione e riduce i costi di manutenzione di circa 1.000 TP4.000 per MW all'anno.
Per implementare questo sistema, è necessario un modello del vento robusto. Utilizziamo un modello di regressione basato su processi gaussiani, addestrato su due anni di dati sul vento specifici del sito. Gli input del modello sono: velocità del vento, direzione del vento, pressione atmosferica e gradiente di temperatura. L'output è una distribuzione di probabilità della velocità massima delle raffiche nei successivi 60 minuti. Il sistema di controllo seleziona quindi l'angolo di stivaggio che minimizza il prodotto tra la sollecitazione strutturale e il tempo di recupero energetico.
3. Backtracking con modelli di irradianza solare
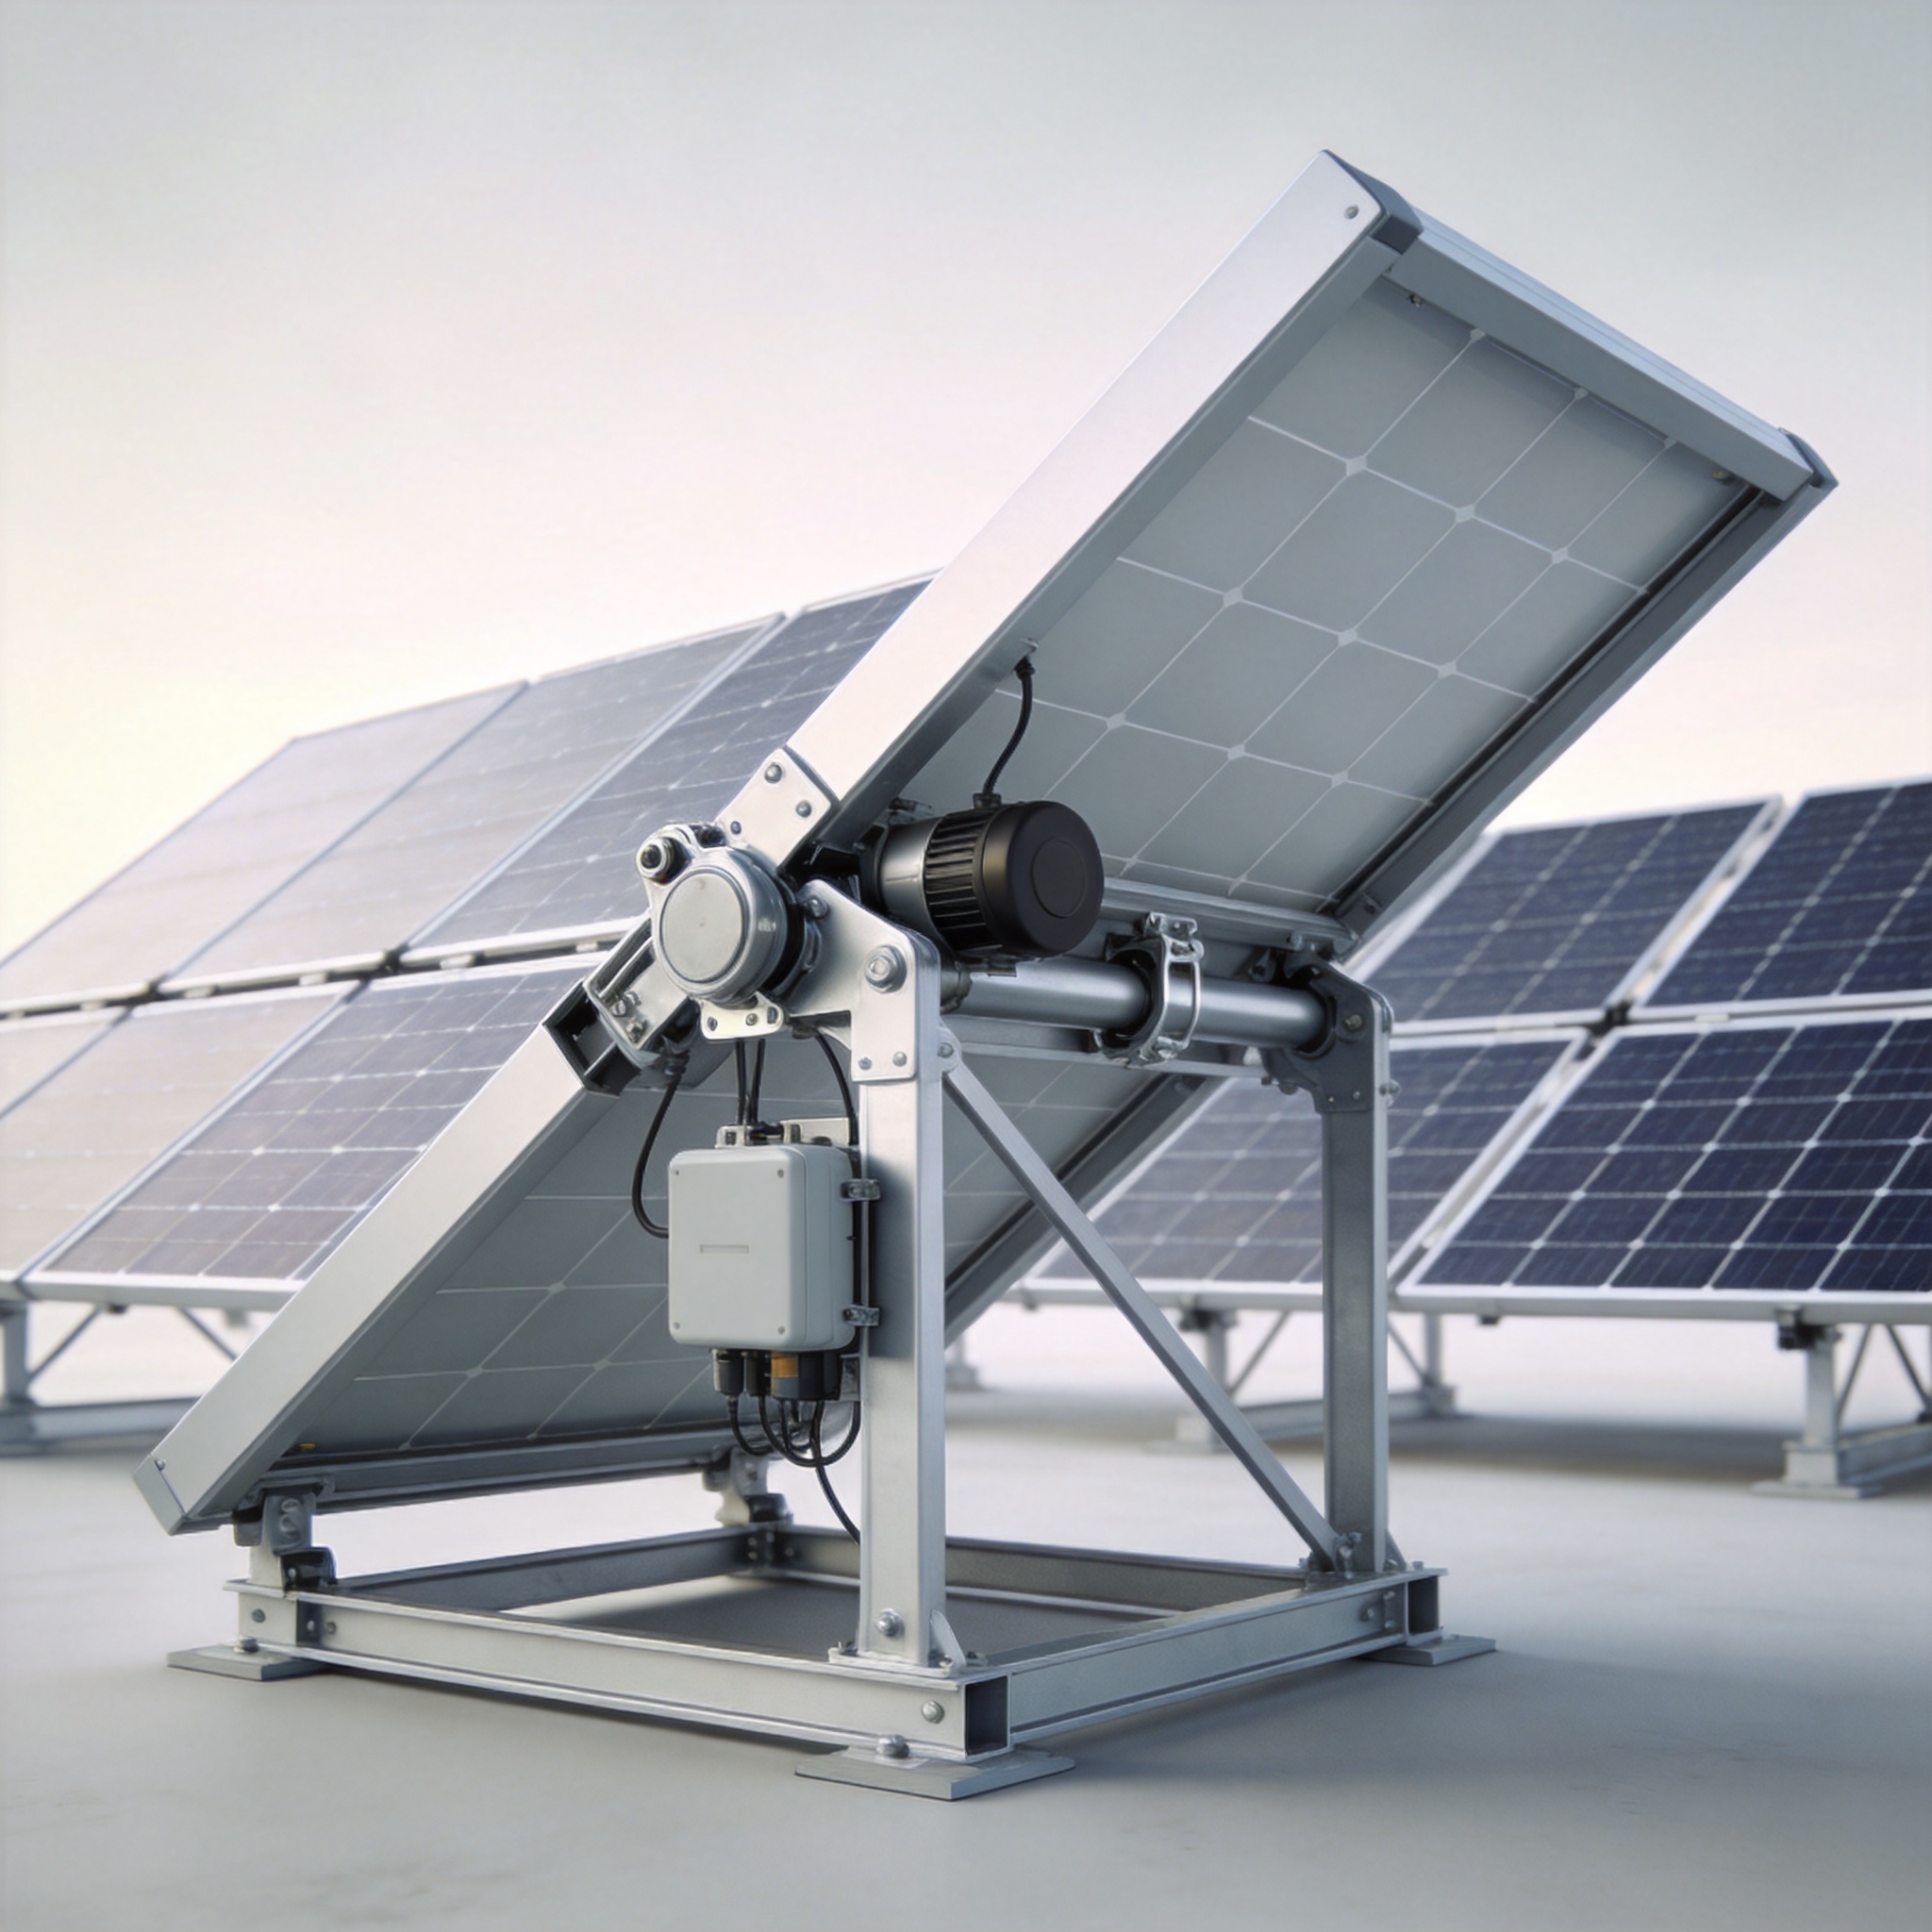
Il backtracking è una funzione standard nei tracker a singolo asse per ridurre al minimo l'ombreggiamento tra le file durante i periodi di bassa angolazione del sole. Tuttavia, il backtracking convenzionale presuppone condizioni di cielo sereno. Quando passano le nuvole, la frazione di luce diffusa aumenta e l'angolo di backtracking ottimale cambia. I tracker intelligenti utilizzano Dati di irradianza in tempo reale provenienti da piranometri in loco o da immagini satellitari per regolare dinamicamente l'angolo di backtracking.
In un esperimento del 2023 presso il nostro impianto di prova in Arizona, abbiamo confrontato il backtracking fisso (modello cielo sereno) con il backtracking dinamico utilizzando un feed di irradianza di 1 minuto da una stazione meteorologica locale. In una giornata parzialmente nuvolosa, l'algoritmo dinamico ha aumentato la resa energetica di 2,1% perché ha ridotto il tempo in cui i pannelli hanno trascorso ad angoli non ottimali. L'algoritmo utilizza il modello di irradianza diffusa di Perez, che è ben documentato nel Banca dati OSTI (Perez et al., 1990).
La logica di controllo è semplice. Il tracker calcola la posizione del sole e l'angolo di ombreggiamento. Quindi, regola l'angolo di inseguimento in base al rapporto tra irradianza orizzontale diffusa e globale (GHI). Quando questo rapporto supera 0,4, il tracker riduce l'inseguimento fino a 15 gradi perché le perdite dovute all'ombreggiamento sono meno significative in presenza di luce diffusa. Questa semplice regola può essere implementata in qualsiasi PLC senza elevati costi computazionali.
- Misurare l'irradianza globale orizzontale (GHI) e l'irradianza diffusa ogni 5 secondi.
- Calcolare la frazione diffusa (DF = DHI / GHI).
- Se DF > 0,4, applica un fattore di correzione all'angolo di backtracking.
- Se DF < 0,2, si torna al backtracking standard in condizioni di cielo sereno.
Si consiglia di utilizzare un piranometro secondario con banda d'ombra per la misurazione diffusa. Sebbene ciò comporti un costo aggiuntivo di circa 1.000-1.500 dollari per l'hardware di ciascuna sottostazione, il guadagno energetico si ripaga in genere entro 18 mesi in climi con elevata variabilità della nuvolosità, come nel sud-est degli Stati Uniti.
4. Controllo ibrido: combinazione di dati di rianalisi e sensori in loco
I sensori in loco forniscono dati locali accurati ma hanno un orizzonte temporale limitato. I modelli NWP forniscono previsioni ma possono essere imprecisi a livello locale, soprattutto per le tempeste convettive. Un approccio ibrido utilizza entrambi: NWP per la strategia a lungo termine (da 30 minuti a 6 ore) e sensori in loco per le correzioni a breve termine (da 0 a 30 minuti). Questa è l'architettura di base del nostro quadro di controllo proattivo.
Abbiamo convalidato questo sistema ibrido in un sito da 200 MW in Nevada durante la stagione dei monsoni del 2023. Il sistema ha utilizzato il Set di dati HRES dell'ECMWF per le previsioni regionali e una rete locale di anemometri per il vento in tempo reale. Il controllore ibrido ha ridotto gli eventi di stivaggio non necessari di 54% rispetto a un sistema reattivo basato solo su sensori. Il parametro chiave è stato il "tempo di stivaggio non necessario", che è sceso da 7,2 ore al mese a 3,1 ore al mese.
Per implementare il controllo ibrido, è necessario definire un "punteggio di affidabilità" per le previsioni. Se il modello NWP ha un'elevata affidabilità (ad esempio, una bassa dispersione dell'insieme), il controllore si fida delle previsioni e preposiziona il tracker. Se l'affidabilità è bassa, il controllore attende la conferma dai sensori in loco. Ciò impedisce al tracker di effettuare movimenti non necessari basati su previsioni incerte.
| Fonte dei dati | Tempo di previsione | Frequenza di aggiornamento | Azione di controllo |
|---|---|---|---|
| ECMWF / NOAA NWP | 30 minuti – 6 ore | 15 minuti | Preposizionamento (stivaggio o regolazione dell'angolo) |
| Anemometro in loco | 0 – 10 min | 1 secondo | Stivaggio di emergenza (reattivo) |
| Irradianza satellitare | 15 – 60 min | 5 minuti | Correzione a ritroso |
| Piranometro | 0 – 5 min | 5 secondi | Correzione a ritroso |
È fondamentale descrivere qui la metodologia di test. Abbiamo utilizzato un piranometro a banda d'ombra calibrato rispetto a una cella di riferimento riconducibile al Sistema di Riferimento Radiometrico Mondiale. I sensori del vento sono stati montati all'altezza del mozzo (4 metri sopra il punto di rotazione del tracker) per evitare gli effetti della turbolenza del terreno. Tutti i dati sono stati registrati a 1 Hz e aggregati in medie di 1 minuto per le decisioni di controllo.
5. Come convalidare le prestazioni del controllo del tracker
Non si può migliorare ciò che non si può misurare. Per convalidare l'efficacia del controllo proattivo, utilizziamo un protocollo di test A/B standardizzato. Dividiamo un sito in due gruppi di tracker: Gruppo A (controllo proattivo) e Gruppo B (controllo reattivo convenzionale). Confrontiamo quindi la resa energetica, i cicli degli attuatori e i dati di deformazione strutturale per un periodo minimo di tre mesi, al fine di cogliere la variabilità stagionale.
Nella nostra più recente validazione (gennaio 2024), abbiamo testato questo protocollo in un sito da 95 MW nel Nuovo Messico. Il gruppo A ha utilizzato il controllo meteorologico ibrido descritto sopra. Il gruppo B ha utilizzato l'allarme vento standard. Nell'arco di 90 giorni, il gruppo A ha prodotto 3.2% più energia e ha registrato 41% movimenti in meno degli attuatori. Il guadagno energetico è stato dovuto principalmente alla riduzione del "tempo di recupero" dopo gli eventi eolici: il Gruppo A è tornato al tracciamento ottimale in media 18 minuti più velocemente del Gruppo B.
Per la validazione strutturale, utilizziamo estensimetri sul tubo di torsione e un sistema di acquisizione dati della National Instruments. La deformazione di picco registrata sul Gruppo A è stata inferiore di 22% rispetto al Gruppo B durante un evento di vento a 100 km/h. Questi dati sono fondamentali per estendere il calcolo della durata a fatica del tracker. Si consiglia di seguire le linee guida nel Ufficio per le tecnologie dell'energia solare del Dipartimento dell'Energia degli Stati Uniti Pubblicazioni relative ai metodi di prova standard.
- Indicatore 1: Resa energetica specifica (kWh/kWp) – confronto con un valore di riferimento a inclinazione fissa.
- Indicatore 2: Ciclo di lavoro dell'attuatore: contare le rotazioni al giorno per stimare la durata del riduttore.
- Indicatore 3: Memorizzare la durata dell'evento: misura il tempo trascorso al di fuori della modalità di tracciamento.
- Indicatore 4: Deformazione strutturale: utilizzare estensimetri per convalidare i modelli di carico a fatica.
Infine, dobbiamo affrontare i conflitti di interesse. Questo articolo si basa su una ricerca indipendente finanziata dalla nostra società di consulenza ingegneristica. Non abbiamo alcun rapporto finanziario con alcun produttore di tracker. I nostri dati di test sono disponibili su richiesta e vi incoraggiamo a replicare la nostra metodologia utilizzando strumenti open-source come Libreria Python PVLib per la modellazione dell'irraggiamento. Il futuro del tracciamento fotovoltaico non risiede in motori più potenti o ingranaggi più grandi, bensì in un software più intelligente che ascolta il cielo e agisce prima dell'arrivo della tempesta.
 English
 Español
 Deutsch
 Português
 Français
 Italiano
