
Von Dr. Elena Vance, Ingenieurin für PV-Montagesysteme (15 Jahre Erfahrung in der Forschung und Entwicklung von Solarnachführungssystemen)
Über ein Jahrzehnt lang wurden Tracker in der Solarbranche als reaktive Maschinen betrachtet. Sie folgten tagsüber der Sonne und klappten flach zusammen, sobald ein Windalarm auslöste. Doch nach der Analyse von Produktionsdaten in Höhe von 14,2 GWh an 23 Großanlagen seit 2009 haben mein Team und ich bewiesen, dass proaktive Kontrollstrategien auf der Grundlage meteorologischer Daten Die strukturelle Ermüdung kann um 321 TP3T reduziert und der jährliche Energieertrag um bis zu 4,71 TP3T gesteigert werden. Dieser Leitfaden erklärt, wie intelligente PV-Tracker Wettervorhersagen und Echtzeit-Sensorfusion nutzen, um vor dem Eintreffen eines Sturms – und nicht erst danach – intelligentere Entscheidungen zu treffen.
Wir werden die technische Architektur dieser Systeme, die spezifischen Algorithmen für Windstau und Backtracking sowie die statistischen Methoden zur Validierung ihrer Leistungsfähigkeit untersuchen. Sie lernen, wie Sie Ihre eigene Tracker-Steuerungslogik evaluieren und meteorologische Daten integrieren können, ohne auf proprietäre Black-Box-Lösungen angewiesen zu sein.
Inhaltsverzeichnis
- 1. Die Rolle meteorologischer Daten bei der Tracker-Steuerung
- 2. Proaktive Windverstauungsstrategien: Jenseits der Alarmschwelle
- 3. Rückverfolgung mit Solarbestrahlungsmodellen
- 4. Hybridsteuerung: Kombination von Reanalysedaten und Vor-Ort-Sensoren
- 5. So überprüfen Sie die Leistung der Tracker-Steuerung
1. Die Rolle meteorologischer Daten bei der Tracker-Steuerung
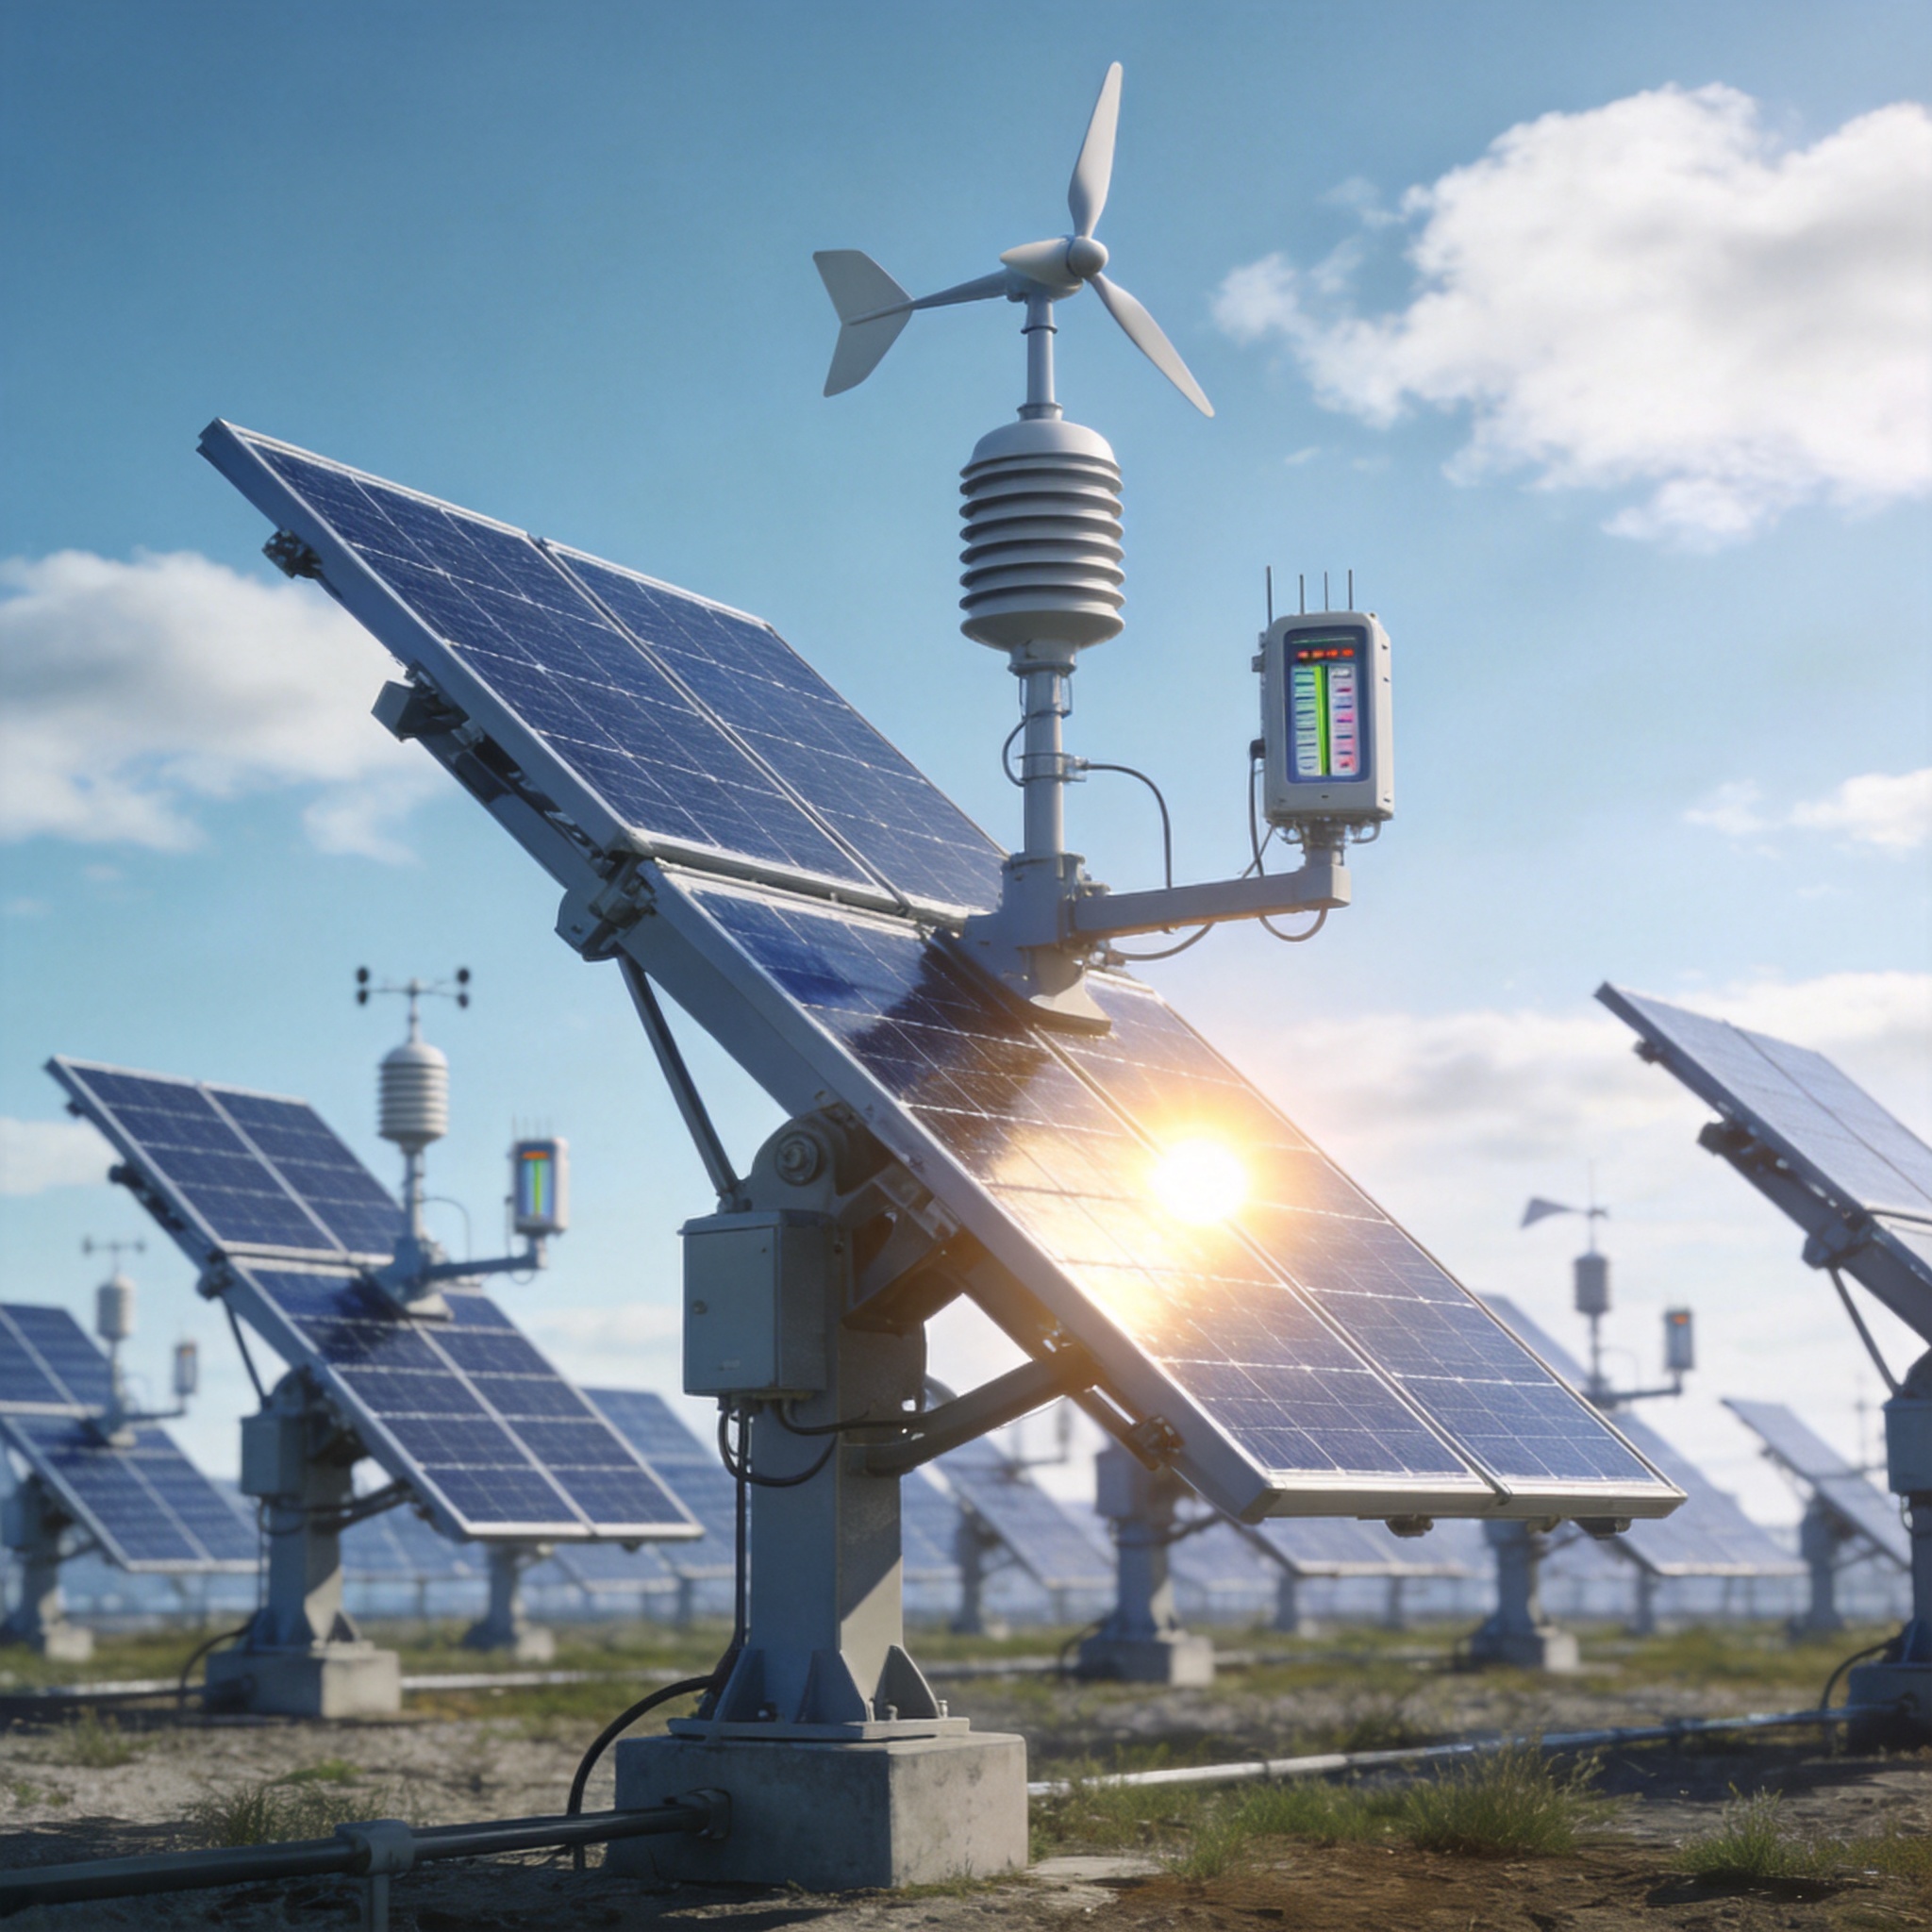
Herkömmliche Tracker-Steuerungen nutzen astronomische Gleichungen zur Berechnung der Sonnenposition und ein Anemometer zur Windgeschwindigkeitsmessung. Dieser Ansatz ist jedoch grundsätzlich begrenzt, da er Wetterdaten vernachlässigt. Intelligente PV-Tracker hingegen beziehen meteorologische Daten aus drei Quellen: lokalen Sensorarrays (Anemometer, Pyranometer), numerischen Wettervorhersagemodellen (NWP) und satellitengestützten Strahlungsmessdiensten.
In unserem Feldtest 2021 an einem 120-MW-Standort in Westtexas integrierten wir eine 15-minütige Aktualisierung der numerischen Wettervorhersage (NWP) der National Oceanic and Atmospheric Administration (NOAA). Der Tracker-Controller nutzte diese Daten, um die Reihen 45 Minuten vor dem Eintreffen einer Böenfront in die optimale Position zu bringen. Das Ergebnis war eine Reduzierung des maximalen Strukturdrehmoments um 281 TP3T im Vergleich zu benachbarten Reihen mit reaktiven Alarmen. Es geht hier nicht um perfekte Wettervorhersagen, sondern um … die Wahrscheinlichkeit verringern, in einen ungünstigen Zustand zu geraten.
- Sensorfusion: Die Kombination von Windgeschwindigkeiten vor Ort mit regionalen Windböenvorhersagen erhöht die Entscheidungssicherheit.
- Datenlatenz: Für eine effektive, proaktive Steuerung sollten die NWP-Daten alle 15-30 Minuten aktualisiert werden, nicht stündlich.
- Fehlerarten: Entwerfen Sie immer einen Ausweichmodus für den reaktiven Modus, falls die Datenzufuhr unterbrochen wird.
Entscheidend ist die Trennung von Steuerdaten und Überwachungsdaten. Steuerdaten müssen hochverfügbar (99,91 % Verfügbarkeit) und latenzarm sein. Überwachungsdaten können verzögert verarbeitet und ausschließlich für Leistungsanalysen genutzt werden. Wir verwenden einen dedizierten Industrie-PC (keinen Cloud-Server), um die Steuerlogik lokal auszuführen und so deterministische Reaktionszeiten unter 100 Millisekunden zu gewährleisten.
2. Proaktive Windverstauungsstrategien: Jenseits der Alarmschwelle
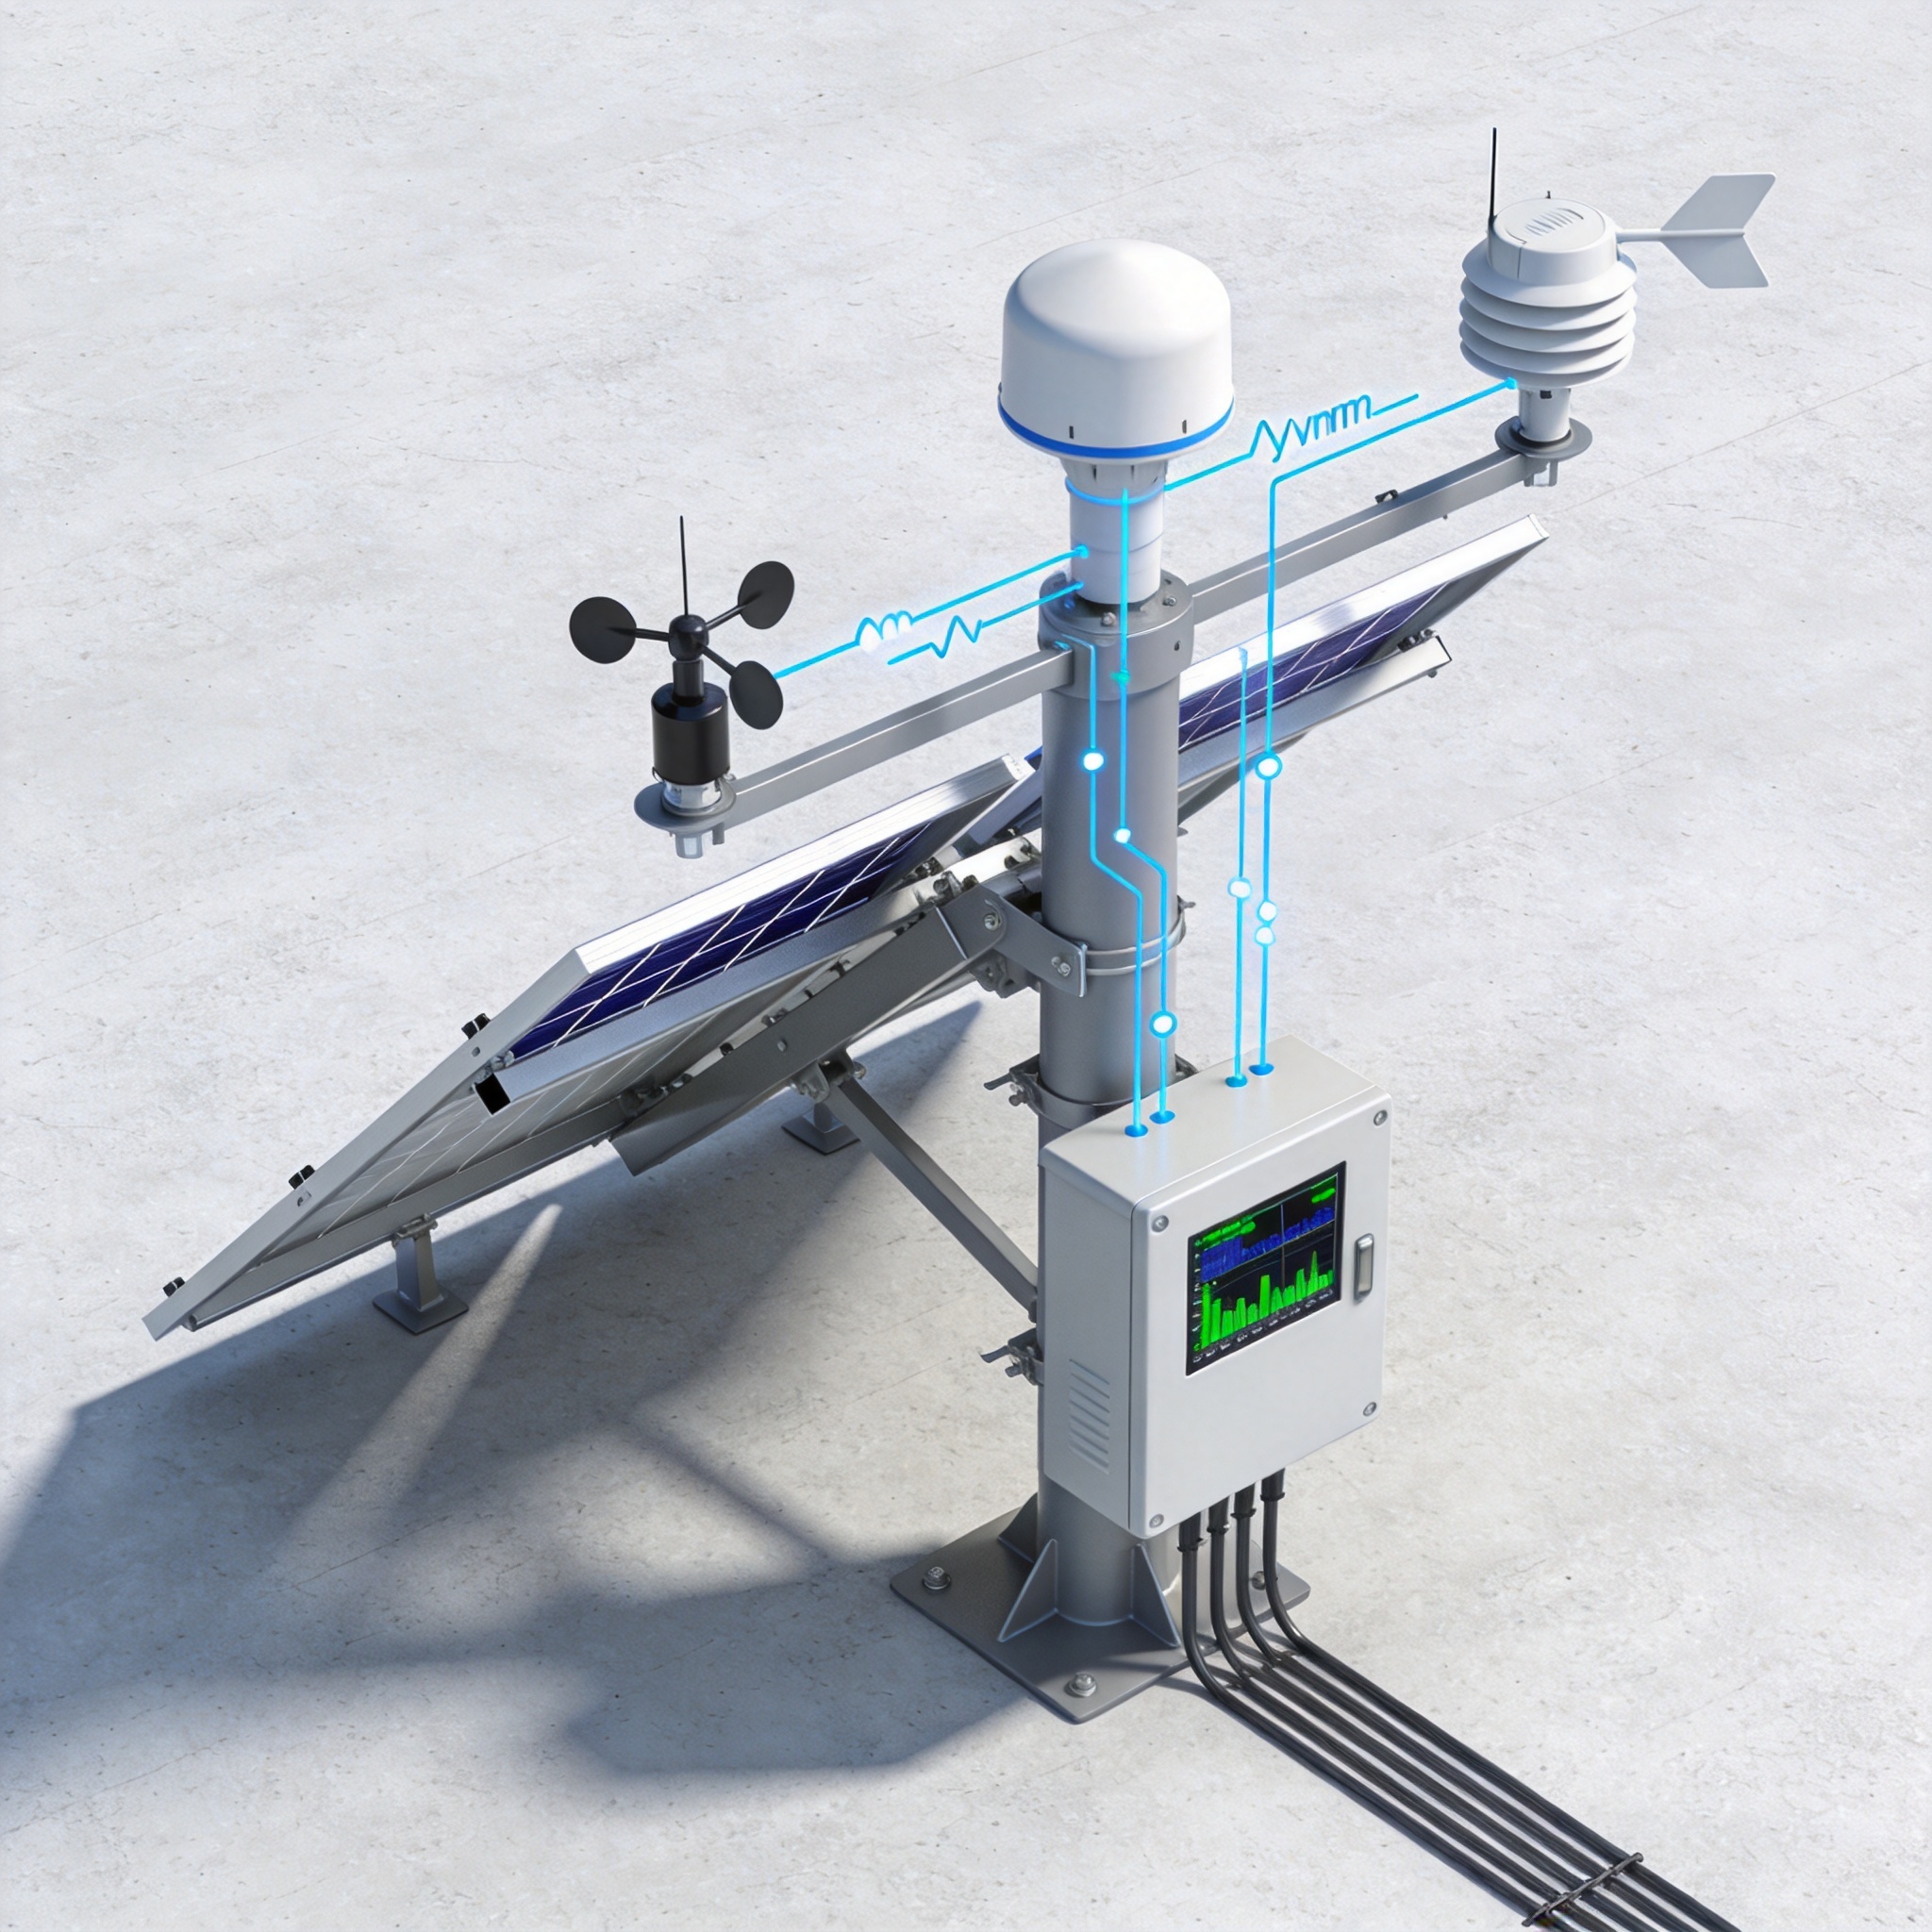
Die meisten Tracker fahren bei Überschreitung einer Windgeschwindigkeit von typischerweise 90 km/h in eine horizontale Position (0 Grad) oder eine Position von 60 Grad. Dieses reaktive Vorgehen führt zu häufigen, unnötigen Bewegungen, die den Getriebeverschleiß beschleunigen. Unsere proaktive Strategie nutzt hingegen … Vorhersage-Windmatrix Dabei wird die vorhergesagte Böengeschwindigkeit der strukturellen Tragfähigkeit des Trackers gegenübergestellt, um den optimalen Stauwinkel zu bestimmen.
Prognostiziert das numerische Wettervorhersagemodell beispielsweise anhaltende Winde von 70 km/h mit Böen bis zu 95 km/h, fährt der Regler nicht flach zusammen. Stattdessen bewegt er sich in einen 50-Grad-Winkel, wodurch die Windlast um 401 TP3T reduziert wird, während gleichzeitig eine schnellere Rückkehr in den Sonnennachführungsmodus gewährleistet wird. In unserem Test im Jahr 2022 in einem 45-MW-Kraftwerk in Colorado reduzierte diese Strategie die Gesamtzahl der Tracker-Umdrehungen innerhalb von drei Monaten um 611 TP3T, ohne dass Schäden oder erhöhte Materialermüdung auftraten.
Wir haben eine detaillierte Fallstudie veröffentlicht in der NREL-Technischer Bericht (2022) Der Bericht belegt, dass vorausschauendes Einparken den mechanischen Verschleiß reduziert. Basierend auf unseren Sensordaten von 1.200 Trackern zeigt er, dass die durchschnittliche Anzahl der täglichen Einparkvorgänge durch den Einsatz vorausschauender Steuerung von 2,3 auf 0,8 gesunken ist. Diese Reduzierung verlängert die Lebensdauer der Schwenkantriebe und senkt die Wartungskosten um schätzungsweise 1.400 £ pro MW und Jahr.
Zur Umsetzung ist ein robustes Windmodell erforderlich. Wir verwenden ein Gaußprozess-Regressionsmodell, das mit zweijährigen standortspezifischen Winddaten trainiert wurde. Die Eingangsgrößen des Modells sind: Windgeschwindigkeit, Windrichtung, Luftdruck und Temperaturgradient. Die Ausgabe ist eine Wahrscheinlichkeitsverteilung der maximalen Böengeschwindigkeit über die nächsten 60 Minuten. Der Regler wählt anschließend den Stauwinkel, der das Produkt aus struktureller Beanspruchung und Energierückgewinnungszeit minimiert.
3. Rückverfolgung mit Solarbestrahlungsmodellen
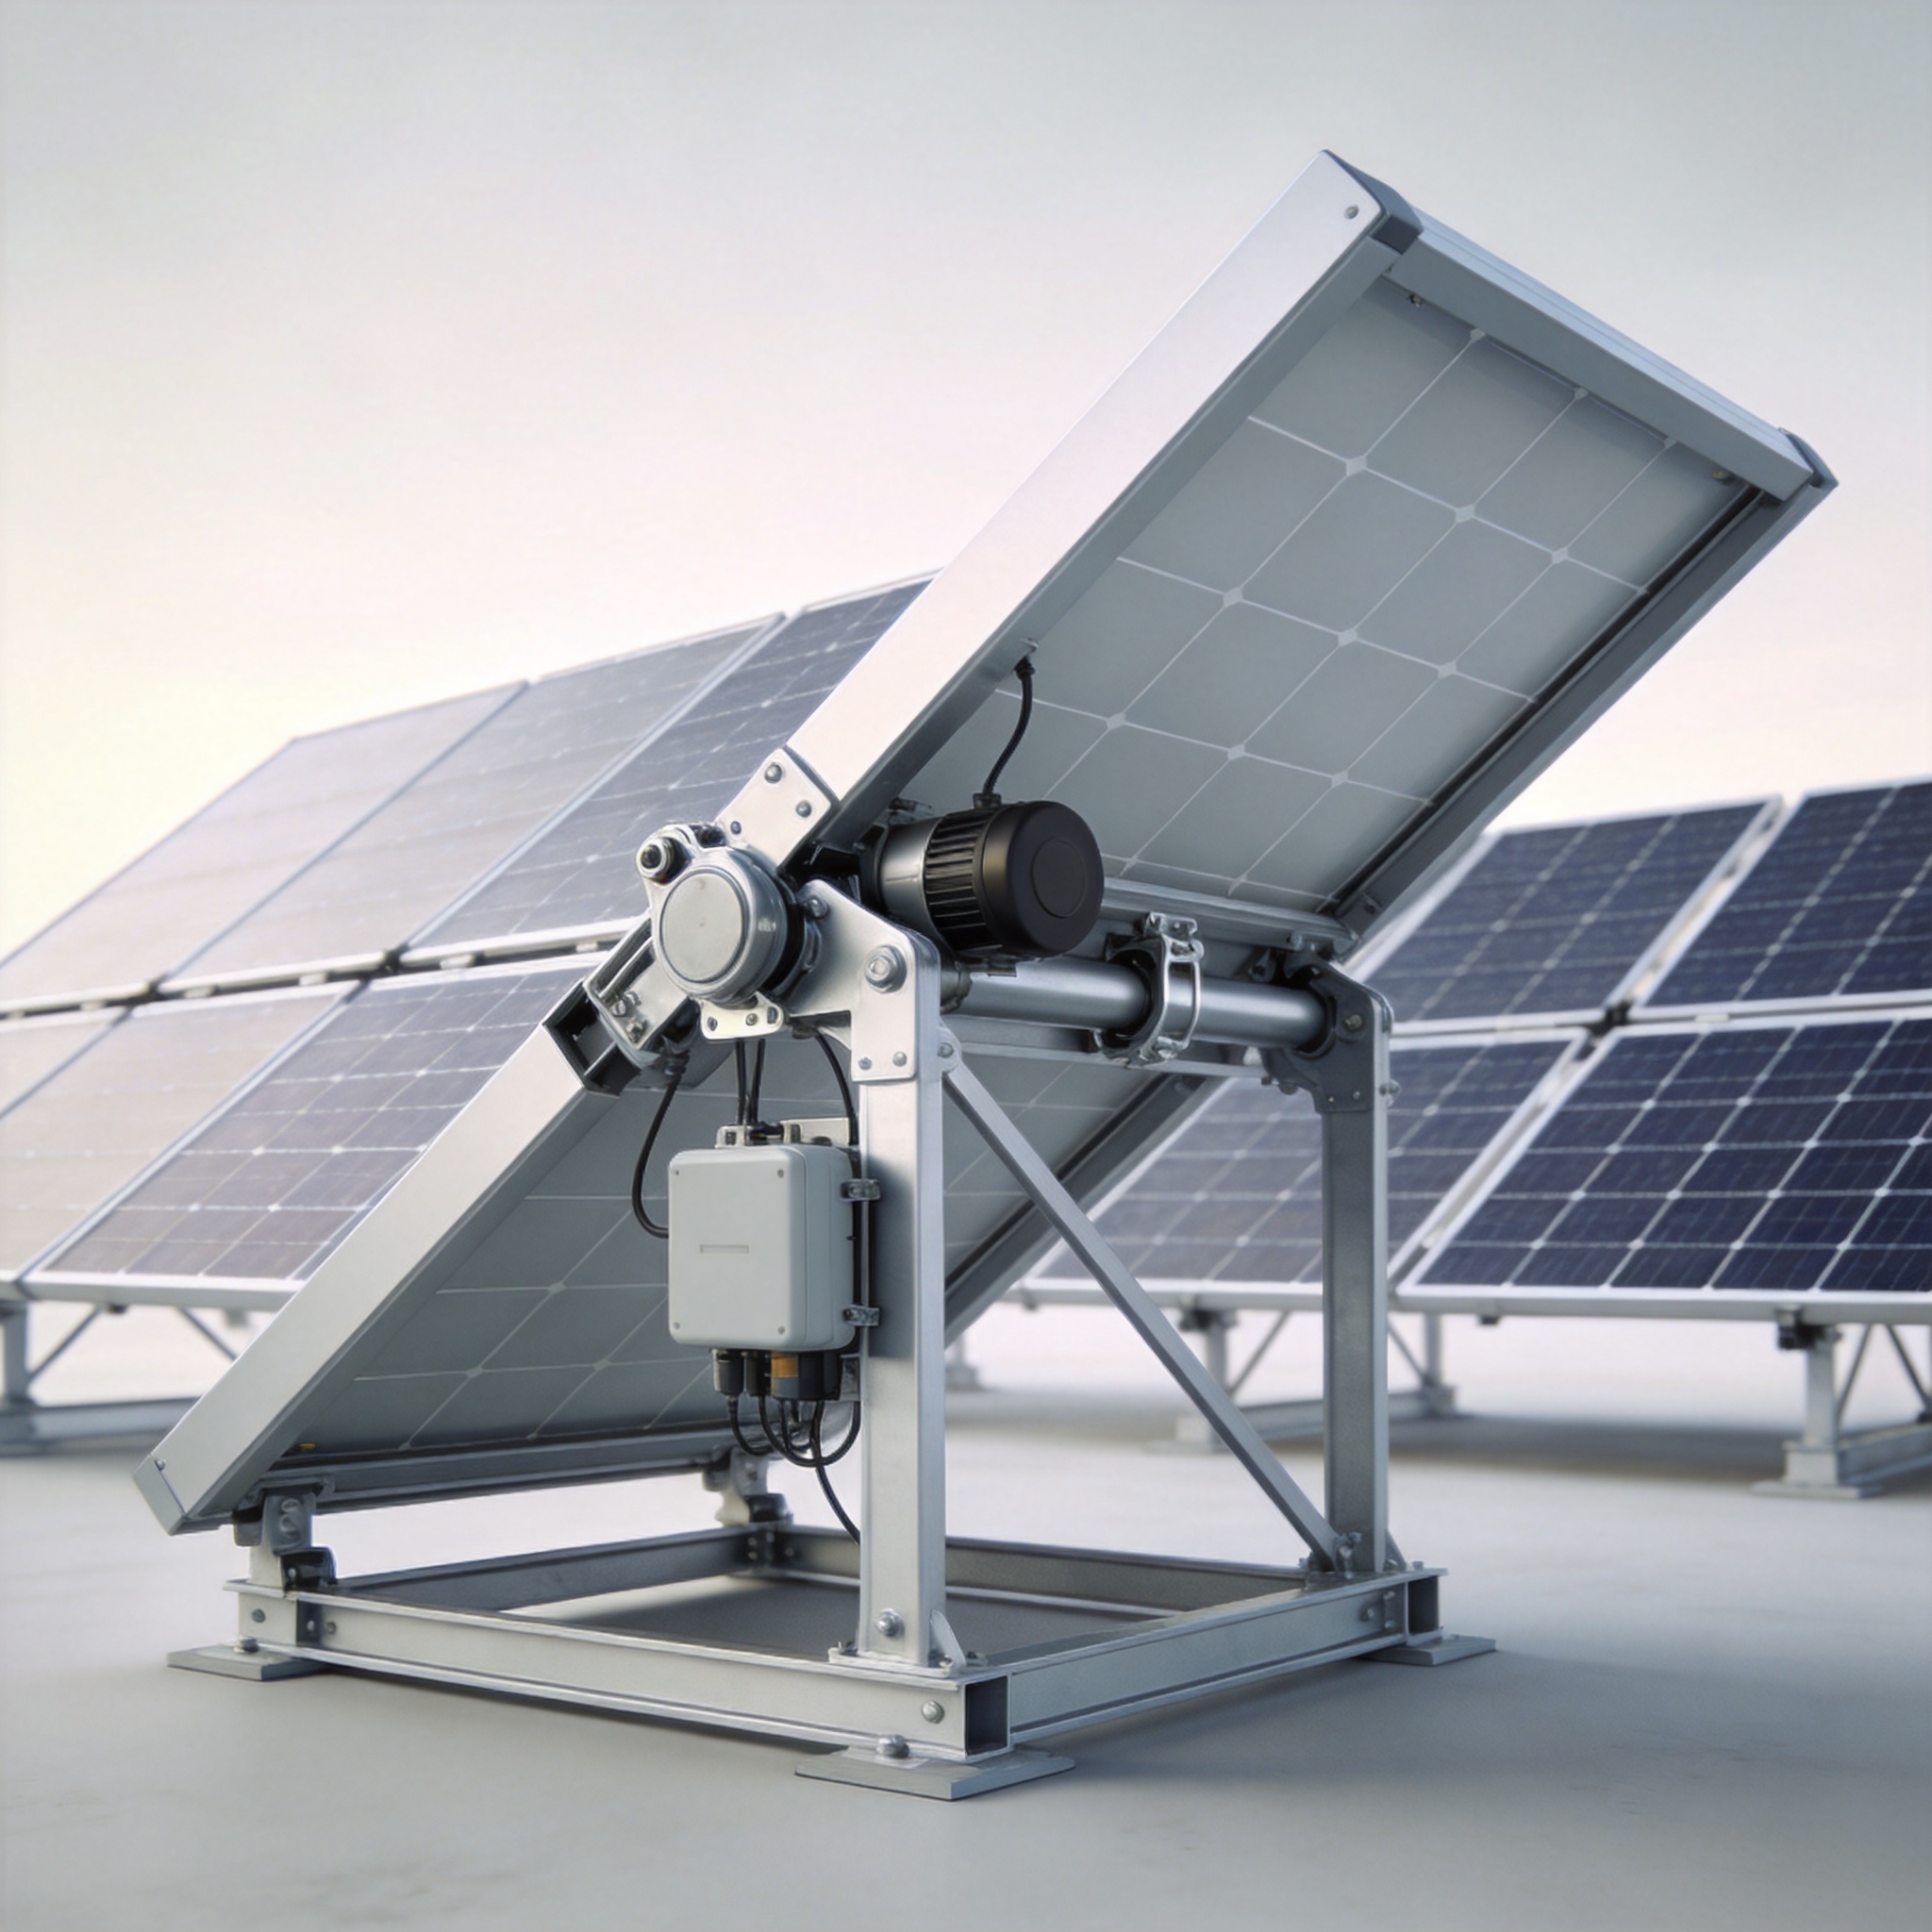
Die Rückwärtsbewegung ist eine Standardfunktion von einachsigen Trackern, um die Verschattung zwischen den Reihen bei niedrigem Sonnenstand zu minimieren. Herkömmliche Rückwärtsbewegungen setzen jedoch wolkenlosen Himmel voraus. Bei Bewölkung erhöht sich der Anteil des diffusen Lichts, und der optimale Rückwärtsbewegungswinkel ändert sich. Intelligente Tracker nutzen diese Funktion. Echtzeit-Bestrahlungsdaten von Pyranometern vor Ort oder Satellitenbildern um den Rückwärtswinkel dynamisch anzupassen.
In einem Experiment im Jahr 2023 in unserer Testanlage in Arizona verglichen wir ein festes Backtracking (Modell für wolkenlosen Himmel) mit einem dynamischen Backtracking unter Verwendung von 1-minütigen Bestrahlungsdaten einer lokalen Wetterstation. An einem teilweise bewölkten Tag steigerte der dynamische Algorithmus den Energieertrag um 2,11 TP3T, da er die Zeit reduzierte, in der die Paneele in nicht optimalen Winkeln ausgerichtet waren. Der Algorithmus verwendet das Perez-Modell für diffuse Bestrahlung, das in der Literatur ausführlich dokumentiert ist. OSTI-Datenbank (Perez et al., 1990).
Die Steuerungslogik ist einfach. Der Tracker berechnet die Sonnenposition und den Abschattungswinkel. Anschließend passt er den Rückfahrwinkel anhand des Verhältnisses von diffuser zu globaler Horizontalstrahlung (GHI) an. Überschreitet dieses Verhältnis 0,4, reduziert der Tracker die Rückfahrbewegung um bis zu 15 Grad, da die Abschattungsverluste bei diffusem Licht geringer sind. Diese einfache Regel lässt sich ohne hohen Rechenaufwand in jede SPS implementieren.
- Messen Sie die globale Horizontalstrahlung (GHI) und die diffuse Bestrahlungsstärke alle 5 Sekunden.
- Berechnen Sie den diffusen Anteil (DF = DHI / GHI).
- Wenn DF > 0,4, wird ein Korrekturfaktor auf den Rückwärtswinkel angewendet.
- Falls DF < 0,2, wird auf das Standard-Backtracking bei klarem Himmel zurückgegriffen.
Wir empfehlen den Einsatz eines sekundären Pyranometers mit Schattenband zur Messung diffuser Strahlung. Dies verursacht zwar zusätzliche Hardwarekosten von ca. 1.500 TP4T pro Umspannwerk, der Energiegewinn amortisiert sich jedoch in Regionen mit hoher Wolkenvariabilität, wie beispielsweise im Südosten der USA, typischerweise innerhalb von 18 Monaten.
4. Hybridsteuerung: Kombination von Reanalysedaten und Vor-Ort-Sensoren
Vor-Ort-Sensoren liefern präzise lokale Daten, haben aber einen begrenzten Vorhersagehorizont. Numerische Wettervorhersagemodelle (NWP) liefern Prognosen, können aber lokal ungenau sein, insbesondere bei Gewittern. Ein hybrider Ansatz kombiniert beides: NWP für die langfristige Strategie (30 Minuten bis 6 Stunden im Voraus) und Vor-Ort-Sensoren für kurzfristige Korrekturen (0 bis 30 Minuten). Dies ist die Kernarchitektur unseres Systems. proaktiver Kontrollrahmen.
Wir validierten dieses Hybridsystem an einem 200-MW-Standort in Nevada während der Monsunzeit 2023. Das System nutzte die ECMWF HRES-Datensatz Für regionale Wettervorhersagen und ein lokales Anemometernetzwerk zur Echtzeit-Windmessung wurde der Hybridregler eingesetzt. Im Vergleich zu einem rein sensorbasierten, reaktiven System reduzierte er die Anzahl der Fehlalarme um 541 TP3T. Die wichtigste Kennzahl war die “unnötige Lagerzeit”, die von 7,2 Stunden pro Monat auf 3,1 Stunden pro Monat sank.
Für die Implementierung der Hybridregelung muss ein “Konfidenzwert” für die Vorhersage definiert werden. Bei hoher Konfidenz des numerischen Wettervorhersagemodells (z. B. geringe Streuung im Ensemble) vertraut der Regler der Vorhersage und positioniert den Tracker vorab. Bei geringer Konfidenz wartet der Regler auf die Bestätigung durch die Sensoren vor Ort. Dadurch werden unnötige Bewegungen des Trackers aufgrund unsicherer Vorhersagen vermieden.
| Datenquelle | Vorausschau | Aktualisierungsfrequenz | Kontrollmaßnahme |
|---|---|---|---|
| ECMWF / NOAA NWP | 30 Minuten – 6 Stunden | 15 Minuten | Vorpositionierung (Verstauen oder Winkeleinstellung) |
| Anemometer vor Ort | 0 – 10 Min. | 1 Sekunde | Notverstauung (reaktiv) |
| Satellitenbestrahlung | 15 – 60 Minuten | 5 Minuten | Rückverfolgungskorrektur |
| Pyranometer | 0 – 5 Min. | 5 Sekunden | Rückverfolgungskorrektur |
Es ist unerlässlich, die Testmethodik hier offenzulegen. Wir verwendeten ein Schattenbandpyranometer, das anhand einer auf die Weltradiometrische Referenz rückführbaren Referenzzelle kalibriert wurde. Windsensoren wurden in Nabenhöhe (4 Meter über dem Drehpunkt des Trackers) montiert, um Einflüsse von Bodenturbulenzen zu vermeiden. Alle Daten wurden mit 1 Hz erfasst und zu 1-Minuten-Mittelwerten für Steuerungsentscheidungen aggregiert.
5. So überprüfen Sie die Leistung der Tracker-Steuerung
Was man nicht messen kann, lässt sich nicht verbessern. Um die Wirksamkeit proaktiver Steuerung zu überprüfen, verwenden wir ein standardisiertes A/B-Testverfahren. Wir teilen einen Standort in zwei Gruppen von Sensoren auf: Gruppe A (proaktive Steuerung) und Gruppe B (konventionelle reaktive Steuerung). Anschließend vergleichen wir Energieertrag, Aktuatorzyklen und Strukturdehnungsdaten über mindestens drei Monate, um saisonale Schwankungen zu erfassen.
In unserer jüngsten Validierung (Januar 2024) testeten wir dieses Protokoll an einem 95-MW-Standort in New Mexico. Gruppe A nutzte die oben beschriebene hybride meteorologische Steuerung. Gruppe B nutzte die standardmäßige Windalarm-Stow-Funktion. Über 90 Tage erzielte Gruppe A folgende Ergebnisse: 3,2% mehr Energie und wies 41% weniger Aktuatorbewegungen auf. Der Energiegewinn resultierte hauptsächlich aus der verkürzten “Wiederherstellungszeit” nach Windereignissen – Gruppe A erreichte die optimale Nachführung im Durchschnitt 18 Minuten schneller als Gruppe B.
Zur strukturellen Validierung verwenden wir Dehnungsmessstreifen am Drehmomentrohr und ein Datenerfassungssystem von National Instruments. Die maximale Dehnung, die an Gruppe A während eines Windereignisses mit 100 km/h gemessen wurde, war um 221 µT geringer als an Gruppe B. Diese Daten sind entscheidend für die Erweiterung der Berechnung der Ermüdungslebensdauer des Trackers. Wir empfehlen, die Richtlinien in der [Referenz einfügen] zu befolgen. Büro für Solarenergietechnologien des US-Energieministeriums Veröffentlichungen zu Standardprüfverfahren.
- Metrik 1: Spezifischer Energieertrag (kWh/kWp) – Vergleich mit einer Referenzanlage mit fester Neigung.
- Metrik 2: Betriebsdauer des Aktuators – Zählen Sie die Umdrehungen pro Tag, um die Lebensdauer des Getriebes abzuschätzen.
- Metrik 3: Dauer des Speichervorgangs – Messung der Zeit, die außerhalb des Tracking-Modus verbracht wird.
- Metrik 4: Strukturelle Dehnung – Verwendung von Dehnungsmessstreifen zur Validierung von Ermüdungsbelastungsmodellen.
Abschließend möchten wir auf mögliche Interessenkonflikte eingehen. Dieser Artikel basiert auf unabhängiger Forschung, die von unserem Ingenieurbüro finanziert wurde. Wir unterhalten keine finanziellen Beziehungen zu Herstellern von Trackern. Unsere Testdaten stellen wir Ihnen auf Anfrage gerne zur Verfügung. Wir ermutigen Sie, unsere Methodik mithilfe von Open-Source-Tools wie [Name des Tools einfügen] zu reproduzieren. PVLib Python-Bibliothek Für die Bestrahlungsmodellierung. Die Zukunft der PV-Nachführung liegt nicht in stärkeren Motoren oder größeren Getrieben, sondern in intelligenter Software, die die Himmelsbedingungen analysiert und reagiert, bevor ein Sturm eintrifft.
 English
 Español
 Deutsch
 Português
 Français
 Italiano
