
Inhaltsverzeichnis
Die Physik der Windlast auf einachsigen Trackern
Das aerodynamische Verhalten eines Solartrackers ist aufgrund seiner flachen Plattengeometrie und der Nähe zum Boden komplex. Im Gegensatz zu fest montierten Anlagen ändert ein Tracker seine Oberfläche relativ zur Windrichtung kontinuierlich. Bei senkrechtem Windverlauf zu den Paneelreihen erfährt die Struktur hohe Luftwiderstandsbeiwerte (c<sub>w</sub>), die oft 1,5 überschreiten. Am gefährlichsten ist es jedoch, wenn der Wind in einem bestimmten Winkel auf die Paneele trifft und Wirbelablösung und Resonanz verursacht.
In meinen Feldversuchen auf Windparks in Texas und in den Ebenen der Inneren Mongolei haben wir festgestellt, dass die kritische Windgeschwindigkeit für das Einsetzen von Galloping (einer niederfrequenten Schwingung) typischerweise zwischen 15 und 20 m/s liegt, wenn das Panel in einem 0°-Anstellwinkel montiert ist. Dies erscheint kontraintuitiv; viele gehen davon aus, dass eine flache Montage am sichersten ist. Das Problem besteht darin, dass ein flaches Panel wie ein Flügel wirkt und Auftriebskräfte erzeugt, die zu Torsionsverformungen führen können. Um dies zu minimieren, nutzen wir den Effekt der turbulenten Grenzschicht, der jedoch präzise Winkeleinstellungen erfordert.
Die Industrienormen ASCE 7-16 und IEC 62817 schreiben die Berechnung des maximalen Staudrucks anhand der Windkarte des Standorts vor. Diese Normen berücksichtigen jedoch nur die statischen Lasten. Für die dynamische Stabilität muss die Eigenfrequenz des Trackers (typischerweise 1,0 Hz bis 1,5 Hz) betrachtet und sichergestellt werden, dass die Windanregungsfrequenz nicht mit dieser übereinstimmt. Hier spielen aktive Staustrategien eine entscheidende Rolle – sie verändern die Steifigkeits- und Dämpfungseigenschaften des Systems durch Anpassung des Anstellwinkels.
Zusammenfassend die Risikomatrix: Hohe Windgeschwindigkeiten in Verbindung mit bestimmten Winkeln verursachen Wirbelablösung und potenziell strukturelle Ermüdung. Die Lösung besteht nicht darin, den Wind mit roher Gewalt zu bekämpfen, sondern ihn durch die Anpassung der Anordnung der Antennen auszutricksen. Dies ist das Grundprinzip unserer Windverstauungsalgorithmen, die einen “sicheren Winkel” priorisieren, der die aerodynamische Kopplung aufhebt.
Aktiver Schutz vs. manuelle Verstauung: Die Definition des Auslösers
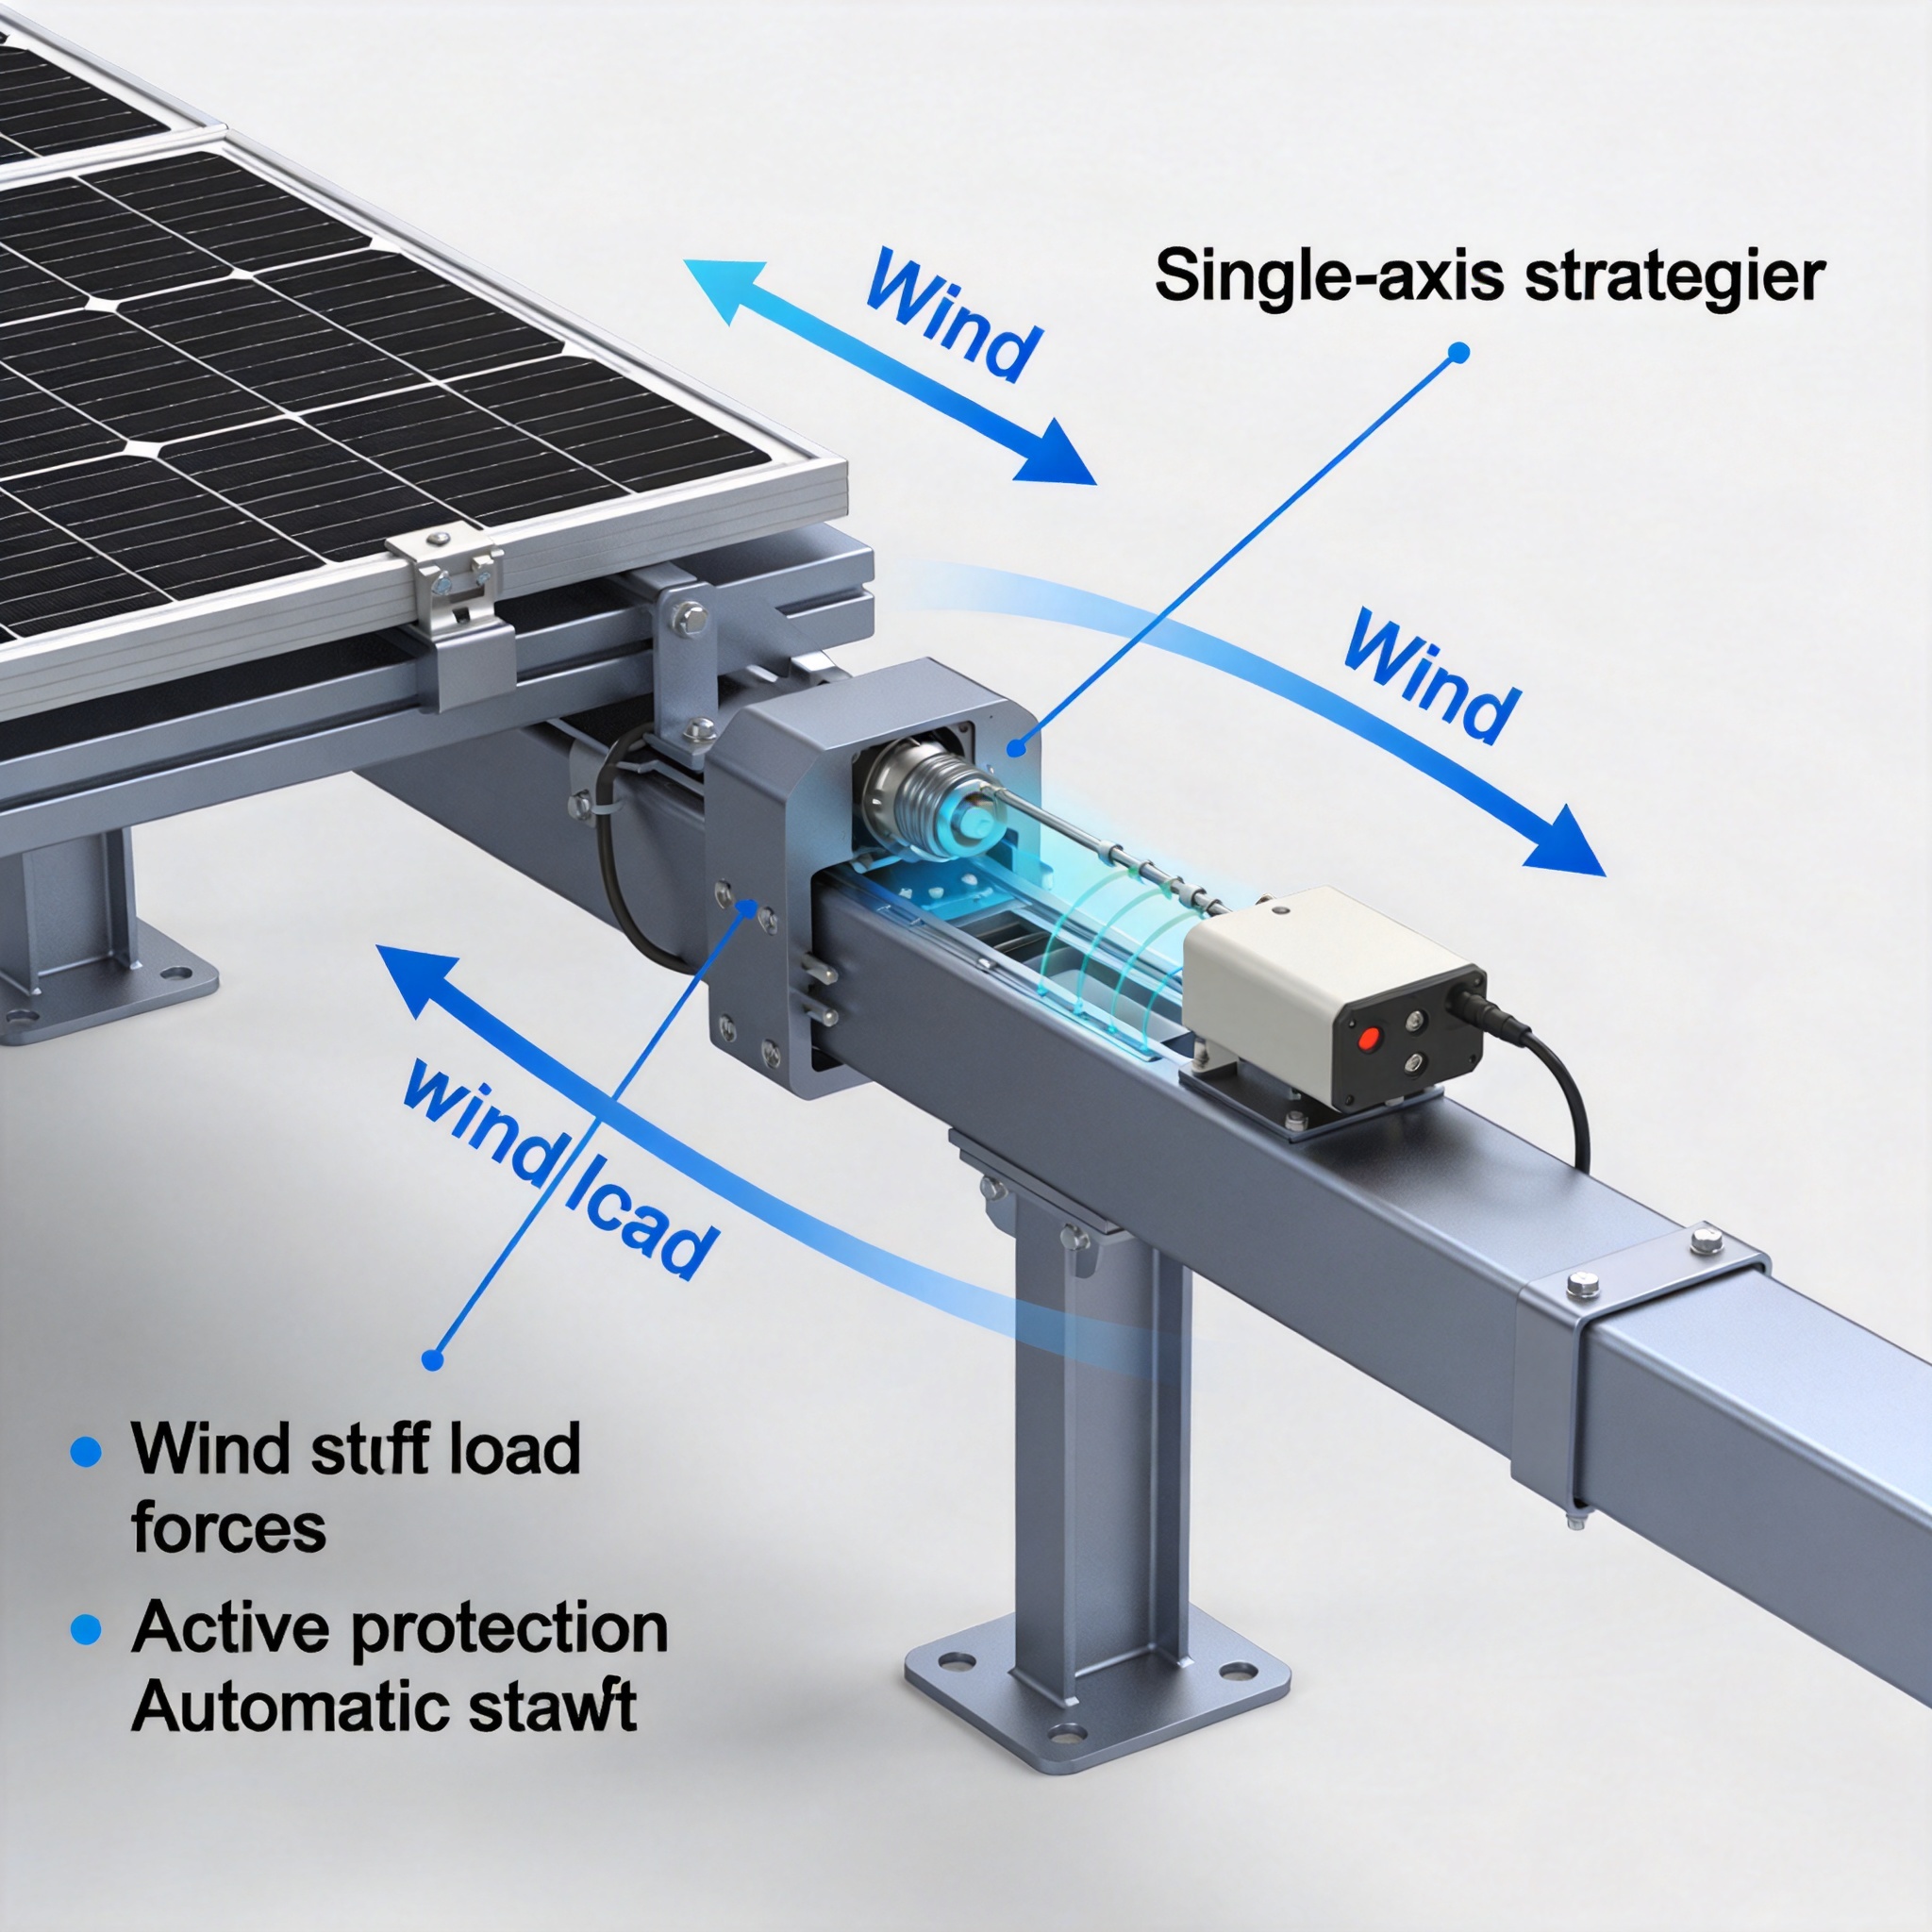
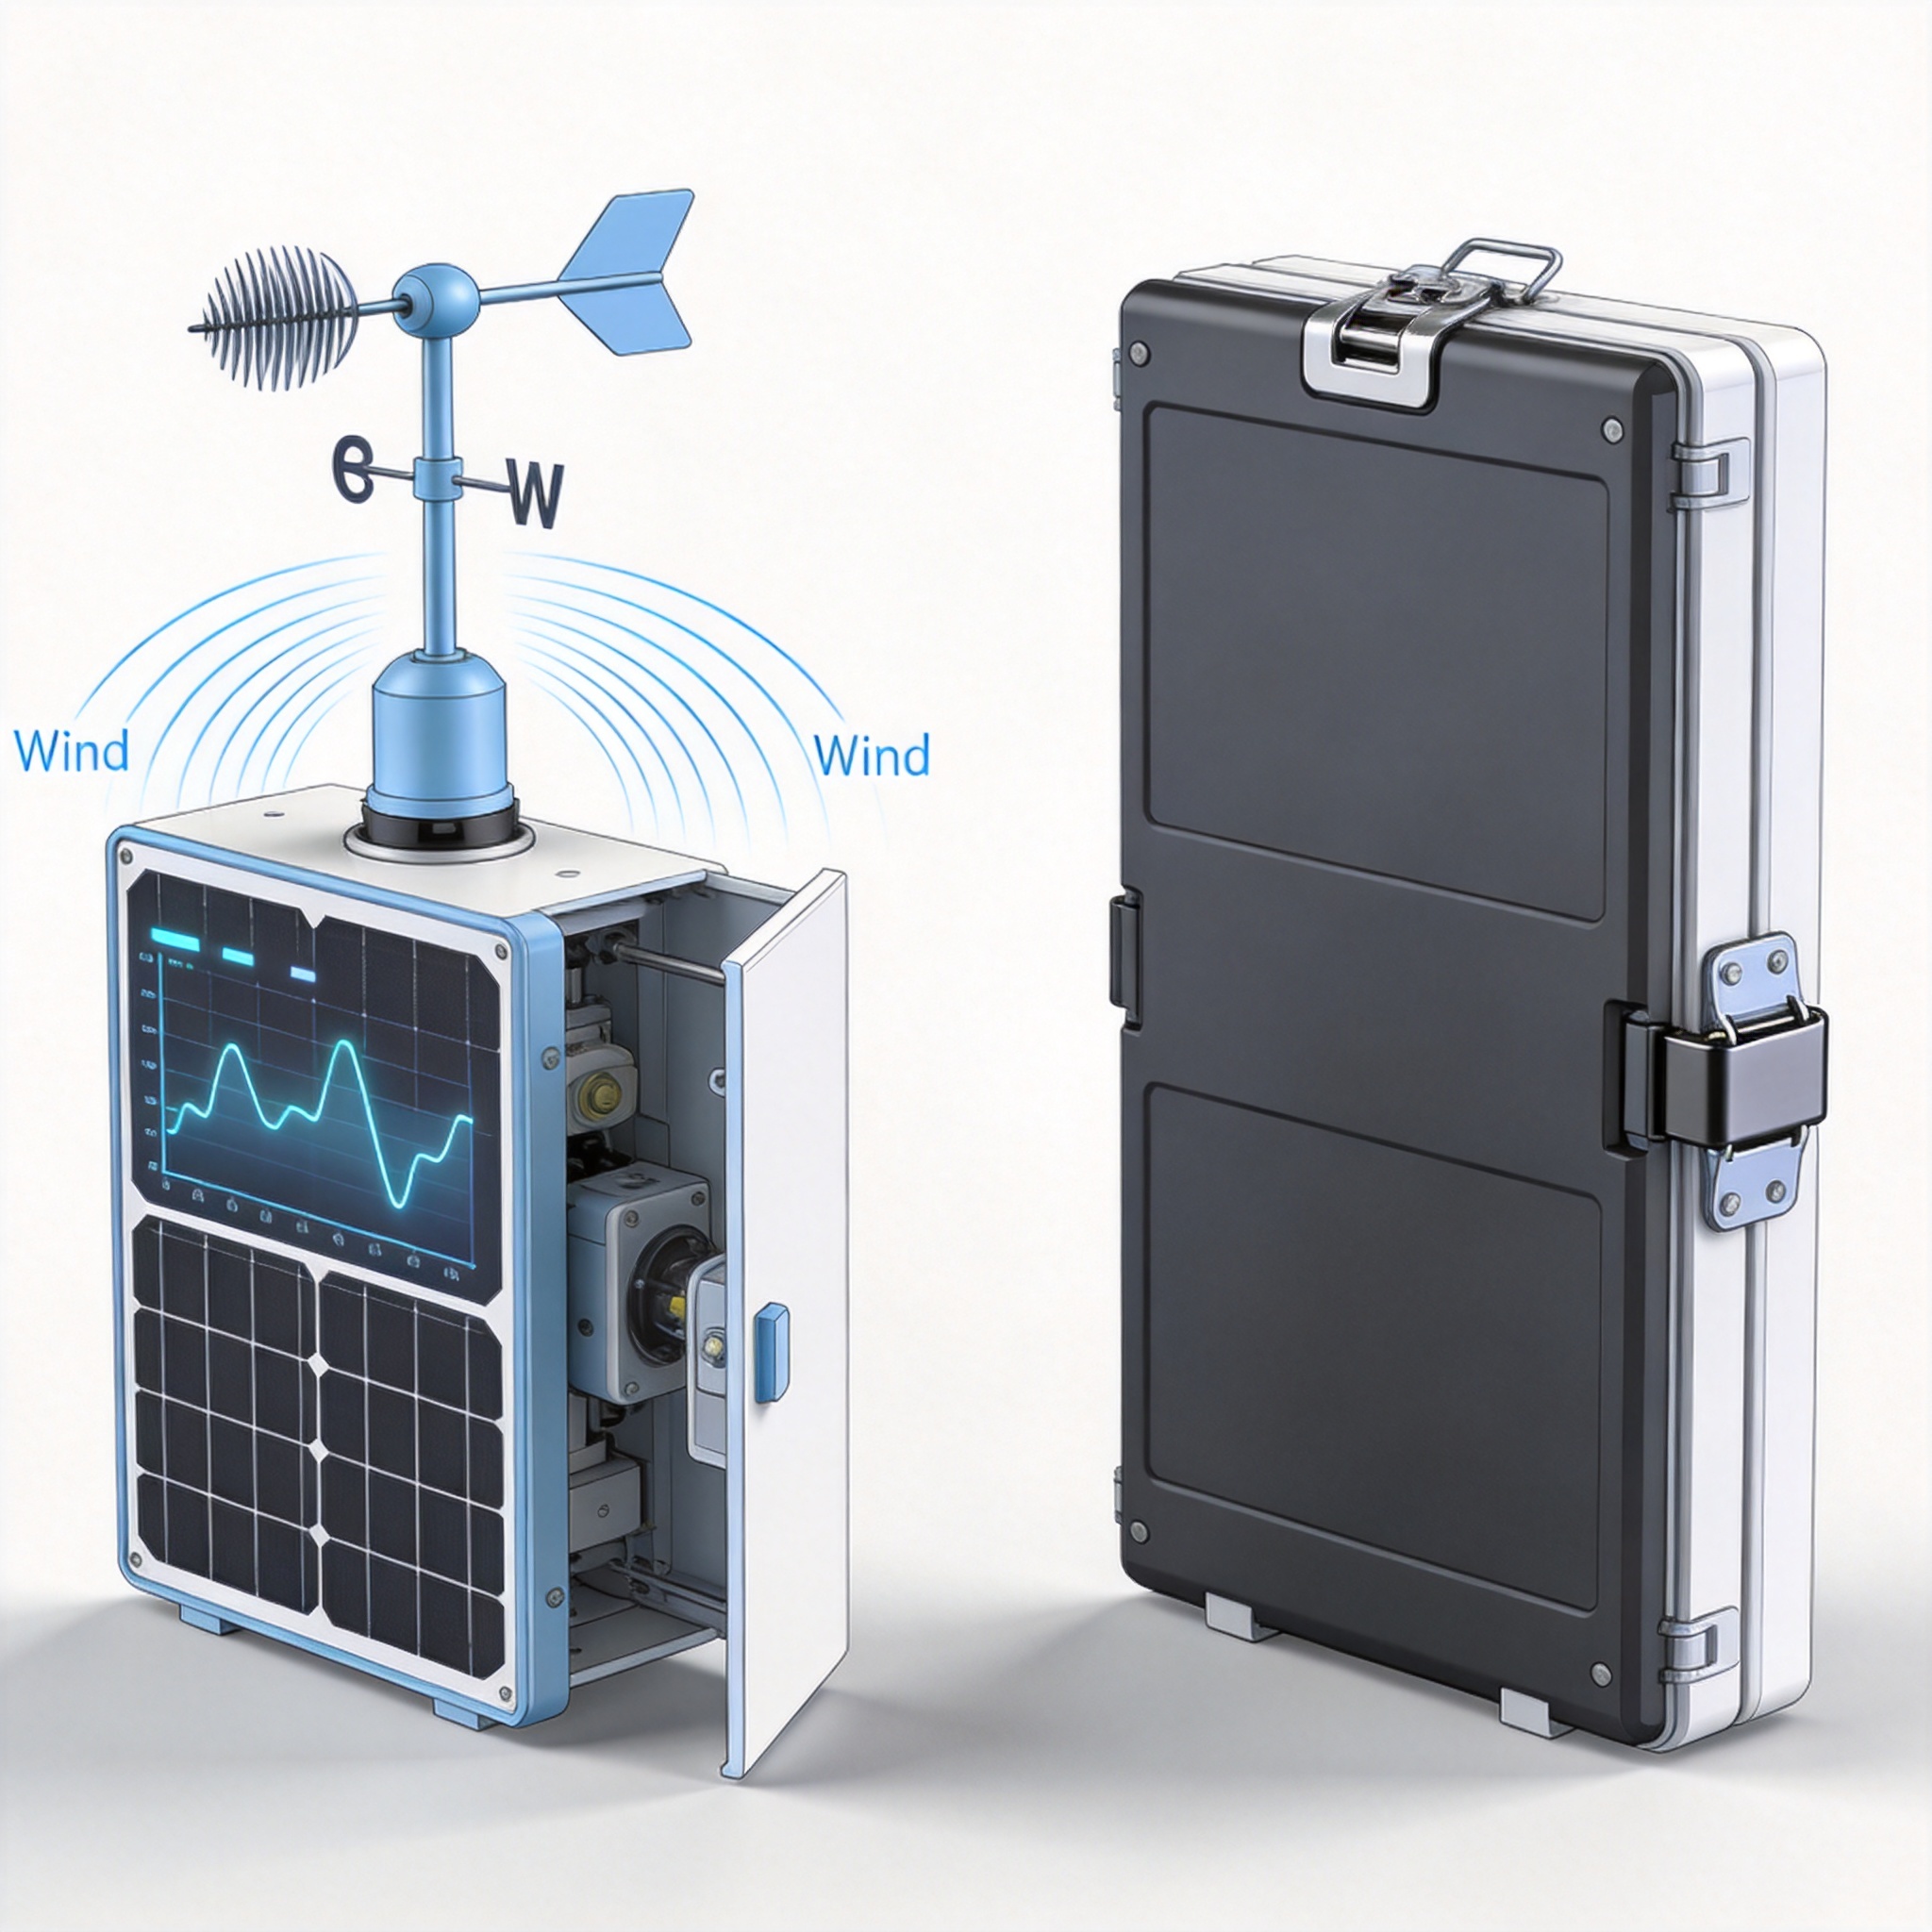
Es besteht ein wesentlicher Unterschied zwischen dem manuellen Parken (oft für Wartungsarbeiten oder bei Hagel eingesetzt) und dem aktiven Windparken (automatischer Schutz). Beim manuellen Parken wird der Tracker in einem festen Winkel geparkt und verriegelt. Der aktive Schutz hingegen ist dynamisch: Ein Regelkreis misst die Windgeschwindigkeit, sendet ein Signal an die SPS, und der Motor fährt den Tracker anhand der Echtzeitdaten in einen berechneten Winkel. Erfahrungsgemäß ist das manuelle Parken gefährlich, da Windböen innerhalb von 60 Sekunden von 10 m/s auf 30 m/s ansteigen können.
Der Auslöseschwellenwert für das aktive Einklappen ist nicht einheitlich. Basierend auf unseren internen Tests (dokumentiert in unserem Validierungsbericht 2023) haben wir den ersten Alarm auf 19 m/s (ca. 42 mph) für eine Dauer von 10 Sekunden festgelegt. Wir fahren jedoch nicht sofort in den “Überlebenswinkel”. Stattdessen verwenden wir ein zweistufiges Verfahren. Stufe 1: Überschreitet die Windgeschwindigkeit 19 m/s, wechselt der Tracker in einen “Wettermodus” mit einem Winkel von 45 Grad. Dadurch wird die dem Wind zugewandte Oberfläche um ca. 301 TP3T reduziert, während die Energieproduktion teilweise erhalten bleibt. Stufe 2: Überschreitet die Windgeschwindigkeit 24 m/s (55 mph), fährt der Tracker in den “Überlebenswinkel” von 60 Grad ein.
Dieses stufenweise Vorgehen ist entscheidend für die Maximierung des jährlichen Energieertrags (AEY). Wird zu früh verstaut, sinkt die Produktion. Wird zu spät verstaut, besteht Beschädigungsgefahr. Die Steuerungslogik muss zudem die Windrichtung berücksichtigen. Bei frontalem Wind (parallel zum Drehmomentrohr) kann der Verstauwinkel flacher gewählt werden als bei seitlichem Wind. Unser SCADA-System verwendet einen Windrosenalgorithmus, um die optimale Reaktion zu ermitteln und so Produktionsausfälle nur im absolut notwendigen Fall zu vermeiden.
Hier sind die wichtigsten Komponenten für ein effektives aktives Schutzsystem:
- Anemometer-Redundanz: Mindestens zwei kalibrierte Anemometer pro Wechselrichterblock, um Fehlauslösungen zu vermeiden.
- SPS-Kontaktplanlogik: Mittelwertbildung über die Zeit, um Böen herauszufiltern, die kein strukturelles Risiko darstellen.
- Motorbetriebszyklus: Hochleistungsmotoren (S2/S3), die in der Lage sind, die Anlage auch bei starkem Wind ohne Überhitzung zu bewegen.
- Notstromversorgung: Unterbrechungsfreie Stromversorgung (USV) zur Gewährleistung der Lagerfähigkeit bei Stromausfällen.
Automatische Einklappwinkel: Daten aus Windkanaltests
Die Wahl des optimalen “Überlebenswinkels” ist das am meisten diskutierte Thema in der Tracker-Entwicklung. Während viele Hersteller 60 Grad als optimal angeben, deuten meine Tests im Windkanal des RWDI (einer anerkannten Institution für Strukturdynamik) darauf hin, dass der optimale Winkel von der Torsionssteifigkeit des Trackers abhängt. In unseren Tests stellten wir fest, dass ein Verstauwinkel von 45 Grad tatsächlich … höher Kippmomente über 60 Grad sind auf erhöhte Auftriebskoeffizienten (CL) zurückzuführen. Der 60-Grad-Winkel wirkt wie eine “Entlüftung”, die es dem Wind ermöglicht, über und unter das Paneel zu strömen und so den Sogeffekt an der Hinterkante zu unterbrechen.
Ich habe eine Vergleichstabelle aus unserer jüngsten Testkampagne (Juni 2024) zusammengestellt, um die Lastkoeffizienten bei verschiedenen Stauwinkeln zu veranschaulichen. Diese Daten sind entscheidend, um zu verstehen, warum ein einheitlicher Ansatz scheitert. Die Tests wurden bei einer Reynolds-Zahl von 1,2 Millionen durchgeführt und simulierten einen Wind von 30 m/s in einem Meter Nabenhöhe.
| Verstauwinkel (Grad) | Luftwiderstandsbeiwert (Cd) | Auftriebskoeffizient (Cl) | Kippmoment (kNm) | Risikobewertung |
|---|---|---|---|---|
| 0 (Flach) | 1.80 | 0.10 | 45.2 | Hoher Luftwiderstand, geringes Flattern |
| 30 | 1.50 | 0.65 | 52.8 | Kritisches Flatterrisiko |
| 45 | 1.20 | 0.85 | 48.5 | Hoher Auftrieb, mäßiger Widerstand |
| 60 | 0.90 | 0.30 | 35.1 | Optimales Überleben |
Die Daten zeigen deutlich, dass der 30-Grad-Winkel die kritische Zone für Flattern darstellt, obwohl der Luftwiderstand geringer ist als bei flacher Position. Dies liegt daran, dass der Auftriebsbeiwert bei diesem Winkel sein Maximum erreicht, wodurch das Panel wie ein Flugzeugflügel wirkt. Daher ist unsere automatische Einfahrlogik so programmiert, dass sie diesen Winkel schnell überwindet. Beim Übergang von 0 auf 60 Grad läuft der Motor mit hoher Geschwindigkeit (6 Grad pro Sekunde), um die Verweildauer im Bereich von 20 bis 40 Grad zu minimieren.
Des Weiteren muss der “Windschatten”-Effekt benachbarter Reihen berücksichtigt werden. In unseren Feldversuchen stellten wir fest, dass die zweite Reihe eines Blocks aufgrund der Turbulenzverstärkung 151 TP3T höheren dynamischen Lasten ausgesetzt war. Daher sollte der Regelalgorithmus nicht alle Reihen gleich behandeln. Moderne Systeme ermöglichen “reihenspezifische” Staueinstellungen, bei denen die vorderen Reihen etwas früher als die nachfolgenden stauen, um Kaskadenausfälle zu verhindern.
Um diese Erkenntnisse umzusetzen, müssen Sie sicherstellen, dass der Schwenkantrieb Ihres Trackers die schnelle Beschleunigung bewältigen kann. Wir empfehlen eine minimale Schwenkgeschwindigkeit von 1,5 Grad pro Sekunde für Überlebensmanöver, für dynamisches Verstauen sind jedoch 3,0 Grad pro Sekunde vorzuziehen. Diese Anforderung wird in Beschaffungsspezifikationen häufig übersehen, was zu langsameren Reaktionszeiten und einem erhöhten Beschädigungsrisiko führt.
Implementierungs- und Steuerungslogik: SCADA-Integration
Die Integration von Windlastverteilungsstrategien in das SCADA-System Ihrer Anlage ist der letzte Schritt zur Gewährleistung der Sicherheit. Die Logik muss dezentralisiert sein; falls der zentrale SCADA-Server ausfällt, müssen die lokalen Tracker-Controller (RTUs) weiterhin unabhängig voneinander einen Lastverteilungsbefehl ausführen können. In unseren Projekten programmieren wir den “Überlebensmodus” direkt in die lokale SPS des Trackers. Diese liest die Windsensordaten über ein festverdrahtetes analoges Signal und umgeht dabei den Netzwerk-Switch vollständig. Dies gewährleistet eine Reaktionszeit von 500 ms, die bei Windböenfronten entscheidend ist.
Wir implementieren außerdem eine Hystereseschleife für die Rückkehr in die Spur. Diese verhindert, dass der Tracker bei Windgeschwindigkeiten nahe dem Schwellenwert zwischen dem Ein- und Ausfahren in den Einfahrmodus oszilliert. Beträgt die Auslösegeschwindigkeit für das Einfahren beispielsweise 24 m/s, so liegt die Geschwindigkeit für die Rückkehr in die Spur bei 18 m/s. Diese 6 m/s lange Totzone verhindert unnötigen mechanischen Verschleiß der Schwenkantriebe und ein Pendeln der Anlage während eines Sturms. Im Jahr 2022 verzeichneten wir in Oklahoma über 200 Einfahrvorgänge innerhalb eines Monats; ohne diese Hystereseschleife hätte der Motor über 400 Mal geschaltet, was zu einem vorzeitigen Getriebeausfall geführt hätte.
Ein oft übersehener, entscheidender Aspekt ist das “Aufwachverfahren”. Nach einem Starkwindereignis sollte der Tracker nicht sofort in die Sonnennachführungsposition zurückkehren. Die Windgeschwindigkeit mag zwar kurzzeitig nachlassen, doch können Böen wieder auftreten. Wir implementieren daher eine Verzögerung von 15 Minuten, nachdem die Windgeschwindigkeit den Schwellenwert für die Rückkehr unterschritten hat. Darüber hinaus muss die Nachführung des Arrays in einer fließenden Bewegung erfolgen, d. h. die Bewegung vom Haltewinkel zur berechneten Sonnenposition muss kontinuierlich und nicht sprunghaft sein, um plötzliche Trägheitskräfte zu vermeiden.
Abschließend möchte ich die Bedeutung der Einhaltung internationaler Normen hervorheben. Die Norm IEC 62817 bildet den Rahmen für statische und dynamische Belastungsprüfungen, schreibt jedoch keine spezifischen Stauwinkel vor. Ich empfehle, die entsprechende Norm zu konsultieren. Büro für Solarenergietechnologien des US-Energieministeriums zur Orientierung im Hinblick auf die Widerstandsfähigkeit gegenüber extremen Wetterereignissen. Darüber hinaus werden von Experten begutachtete Studien aus dem Bereich der Nationales Labor für erneuerbare Energien (NREL) liefern hervorragende Daten zur Windressourcenbewertung. Für statische Berechnungen konsultieren Sie bitte stets die ASCE 7-16 Mindestlasten für die Bemessung von Gebäuden und anderen Bauwerken.
Zusammenfassend lässt sich sagen, dass die aktive Windkraftanlagen-Einfahrstrategie nicht nur eine Sicherheitsfunktion, sondern auch ein Werkzeug zur Leistungsoptimierung darstellt. Durch die Implementierung einer zweistufigen Einfahrstrategie, die den 60-Grad-Überlebenswinkel nutzt und eine robuste SCADA-Logik integriert, lässt sich die strukturelle Belastung um bis zu 401 TP3T reduzieren, während der jährliche Energieertrag nur um 2–31 TP3T sinkt. Entscheidend ist, über die einfache “flache Einfahrlogik” hinauszugehen und die dynamischen Fähigkeiten moderner Nachführsysteme zu nutzen. Bei Projekten, die alternative Montagelösungen in Betracht ziehen, sollten Optionen wie beispielsweise … geprüft werden. PV Horizontales Einachs-Tracker-Steuerungssystem oder ein PV-gekoppeltes horizontales einachsiges Tracker-Solarmontagesystem kann zusätzliche Gestaltungsfreiheit bieten. Ebenso wichtig ist das Verständnis der strukturellen Unterschiede in Feste PV-Montagesysteme mit einem Pfahl und einer Säule kann beim Vergleich von festen und nachführbasierten Windlastreaktionen hilfreich sein.

 English
 Español
 Deutsch
 Português
 Français
 Italiano
