
Table des matières
La physique de l'ombrage rangée par rangée
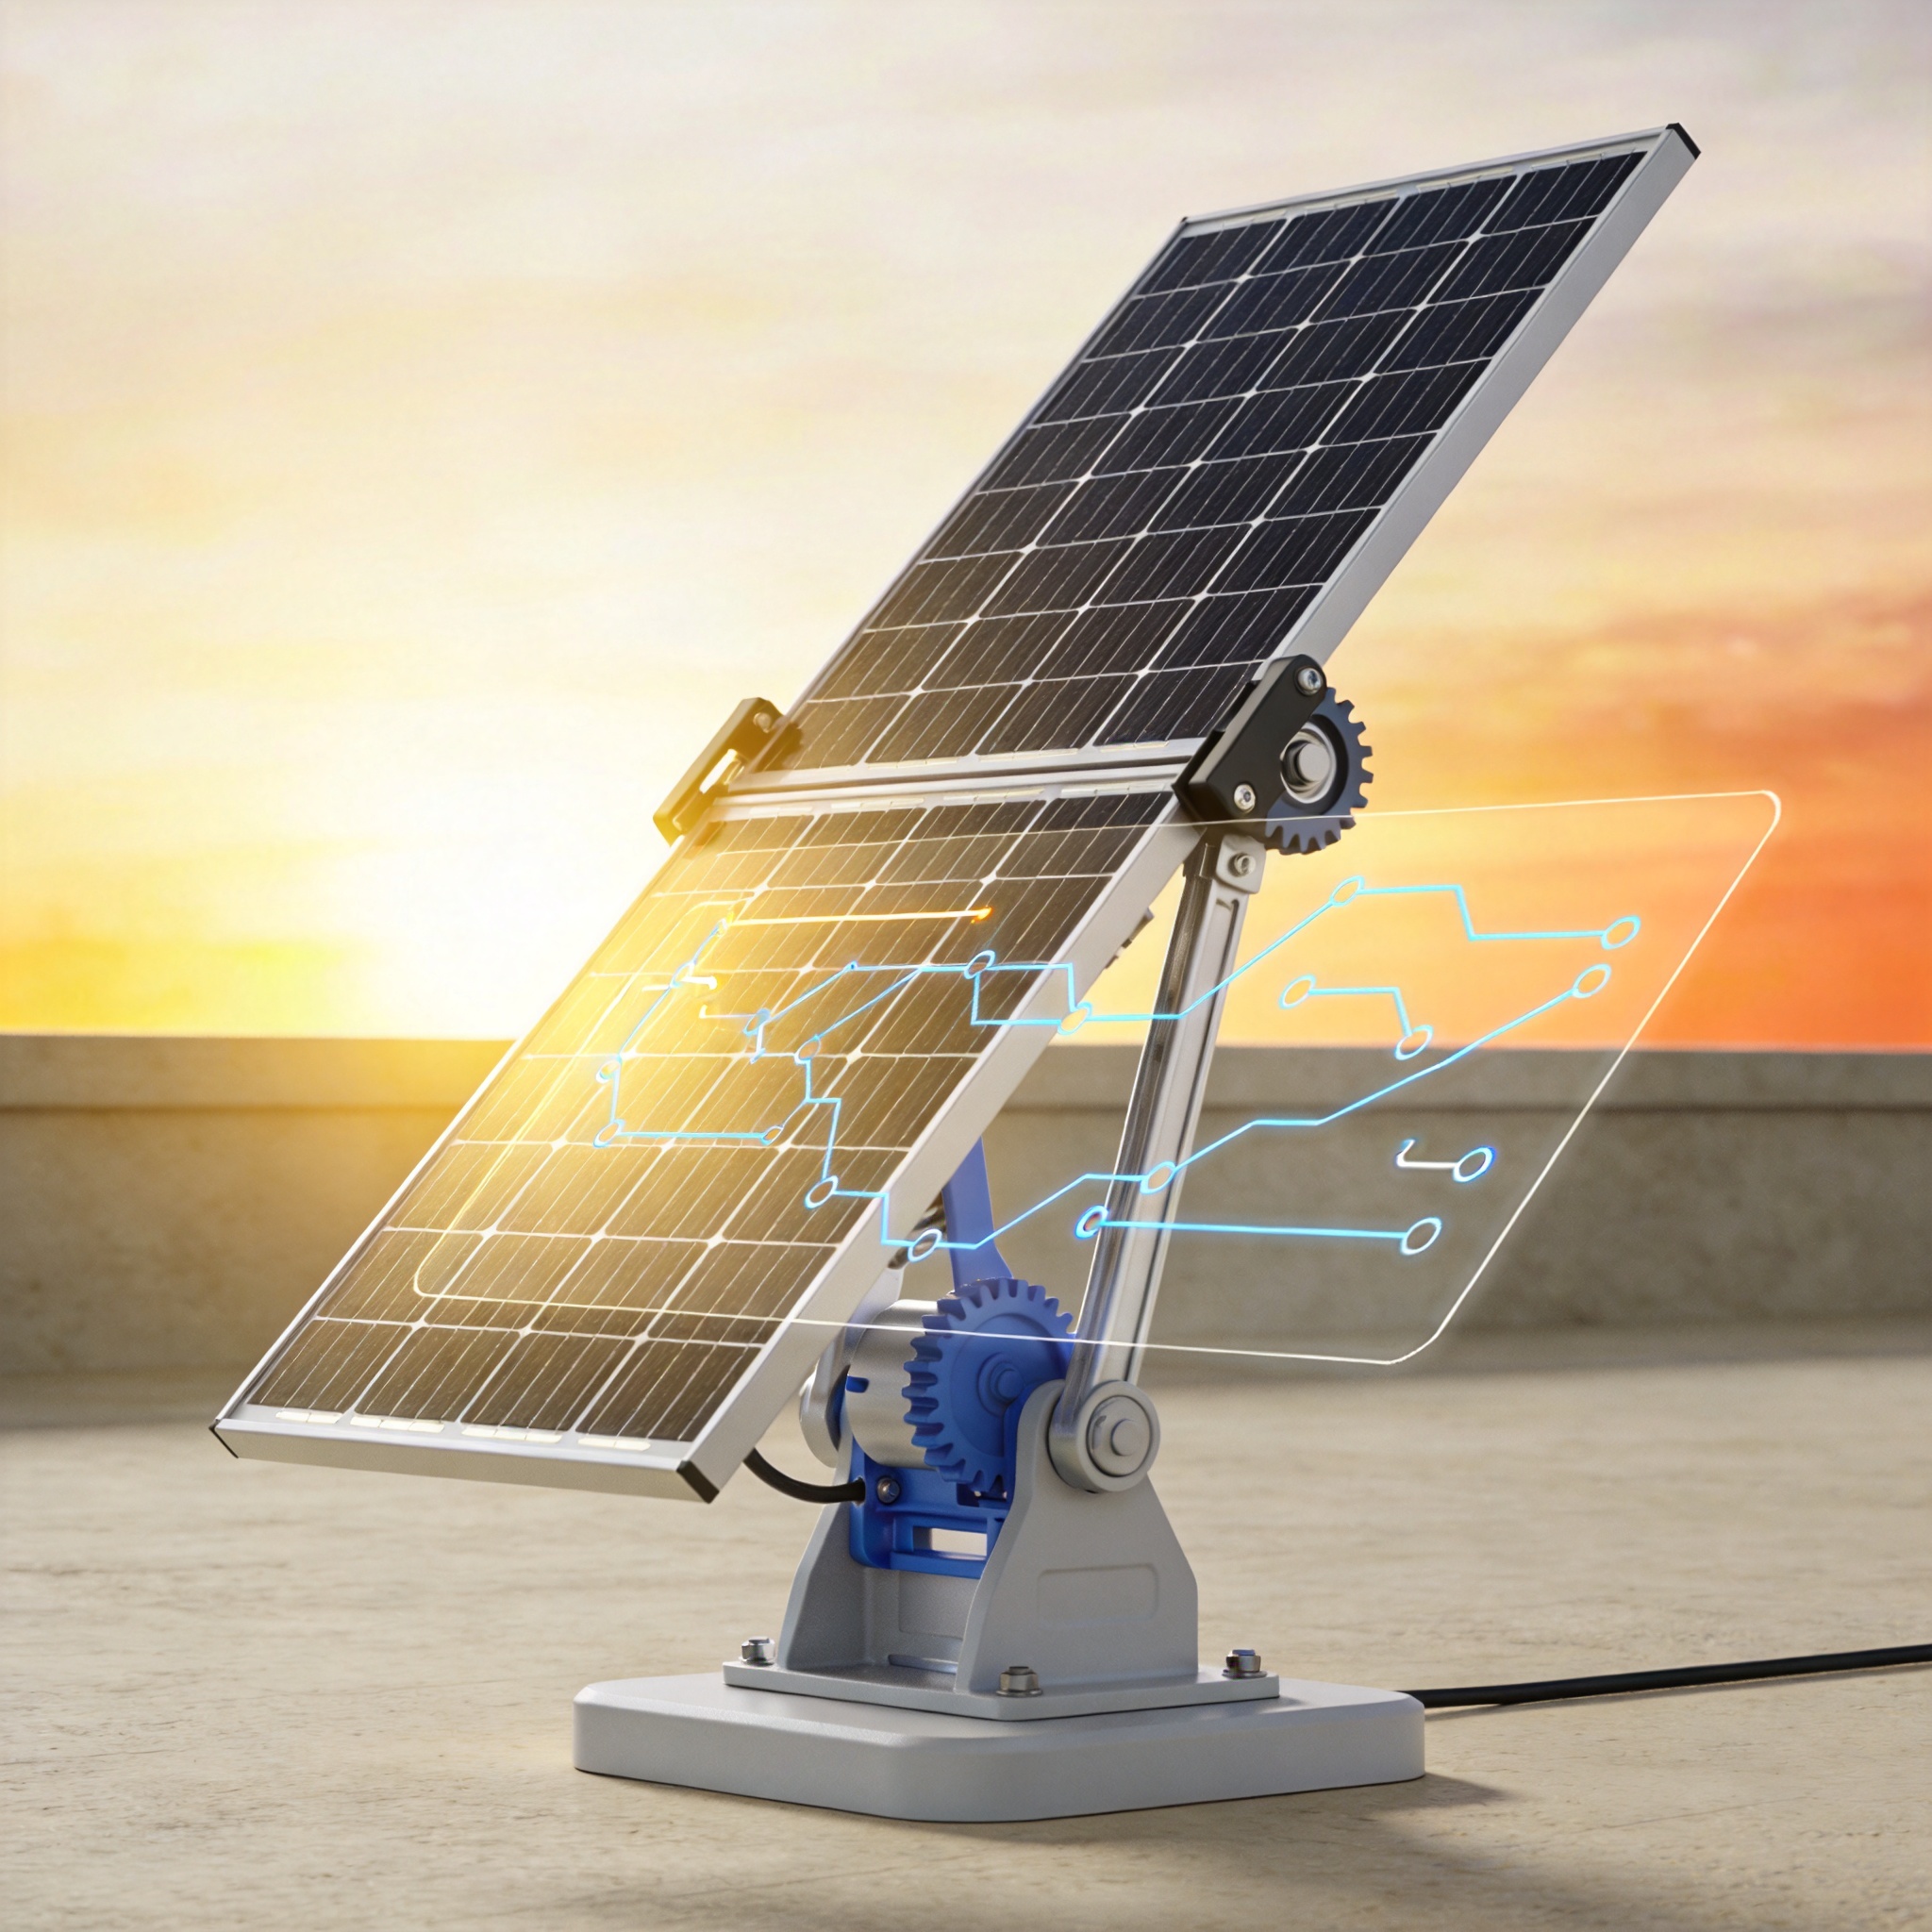
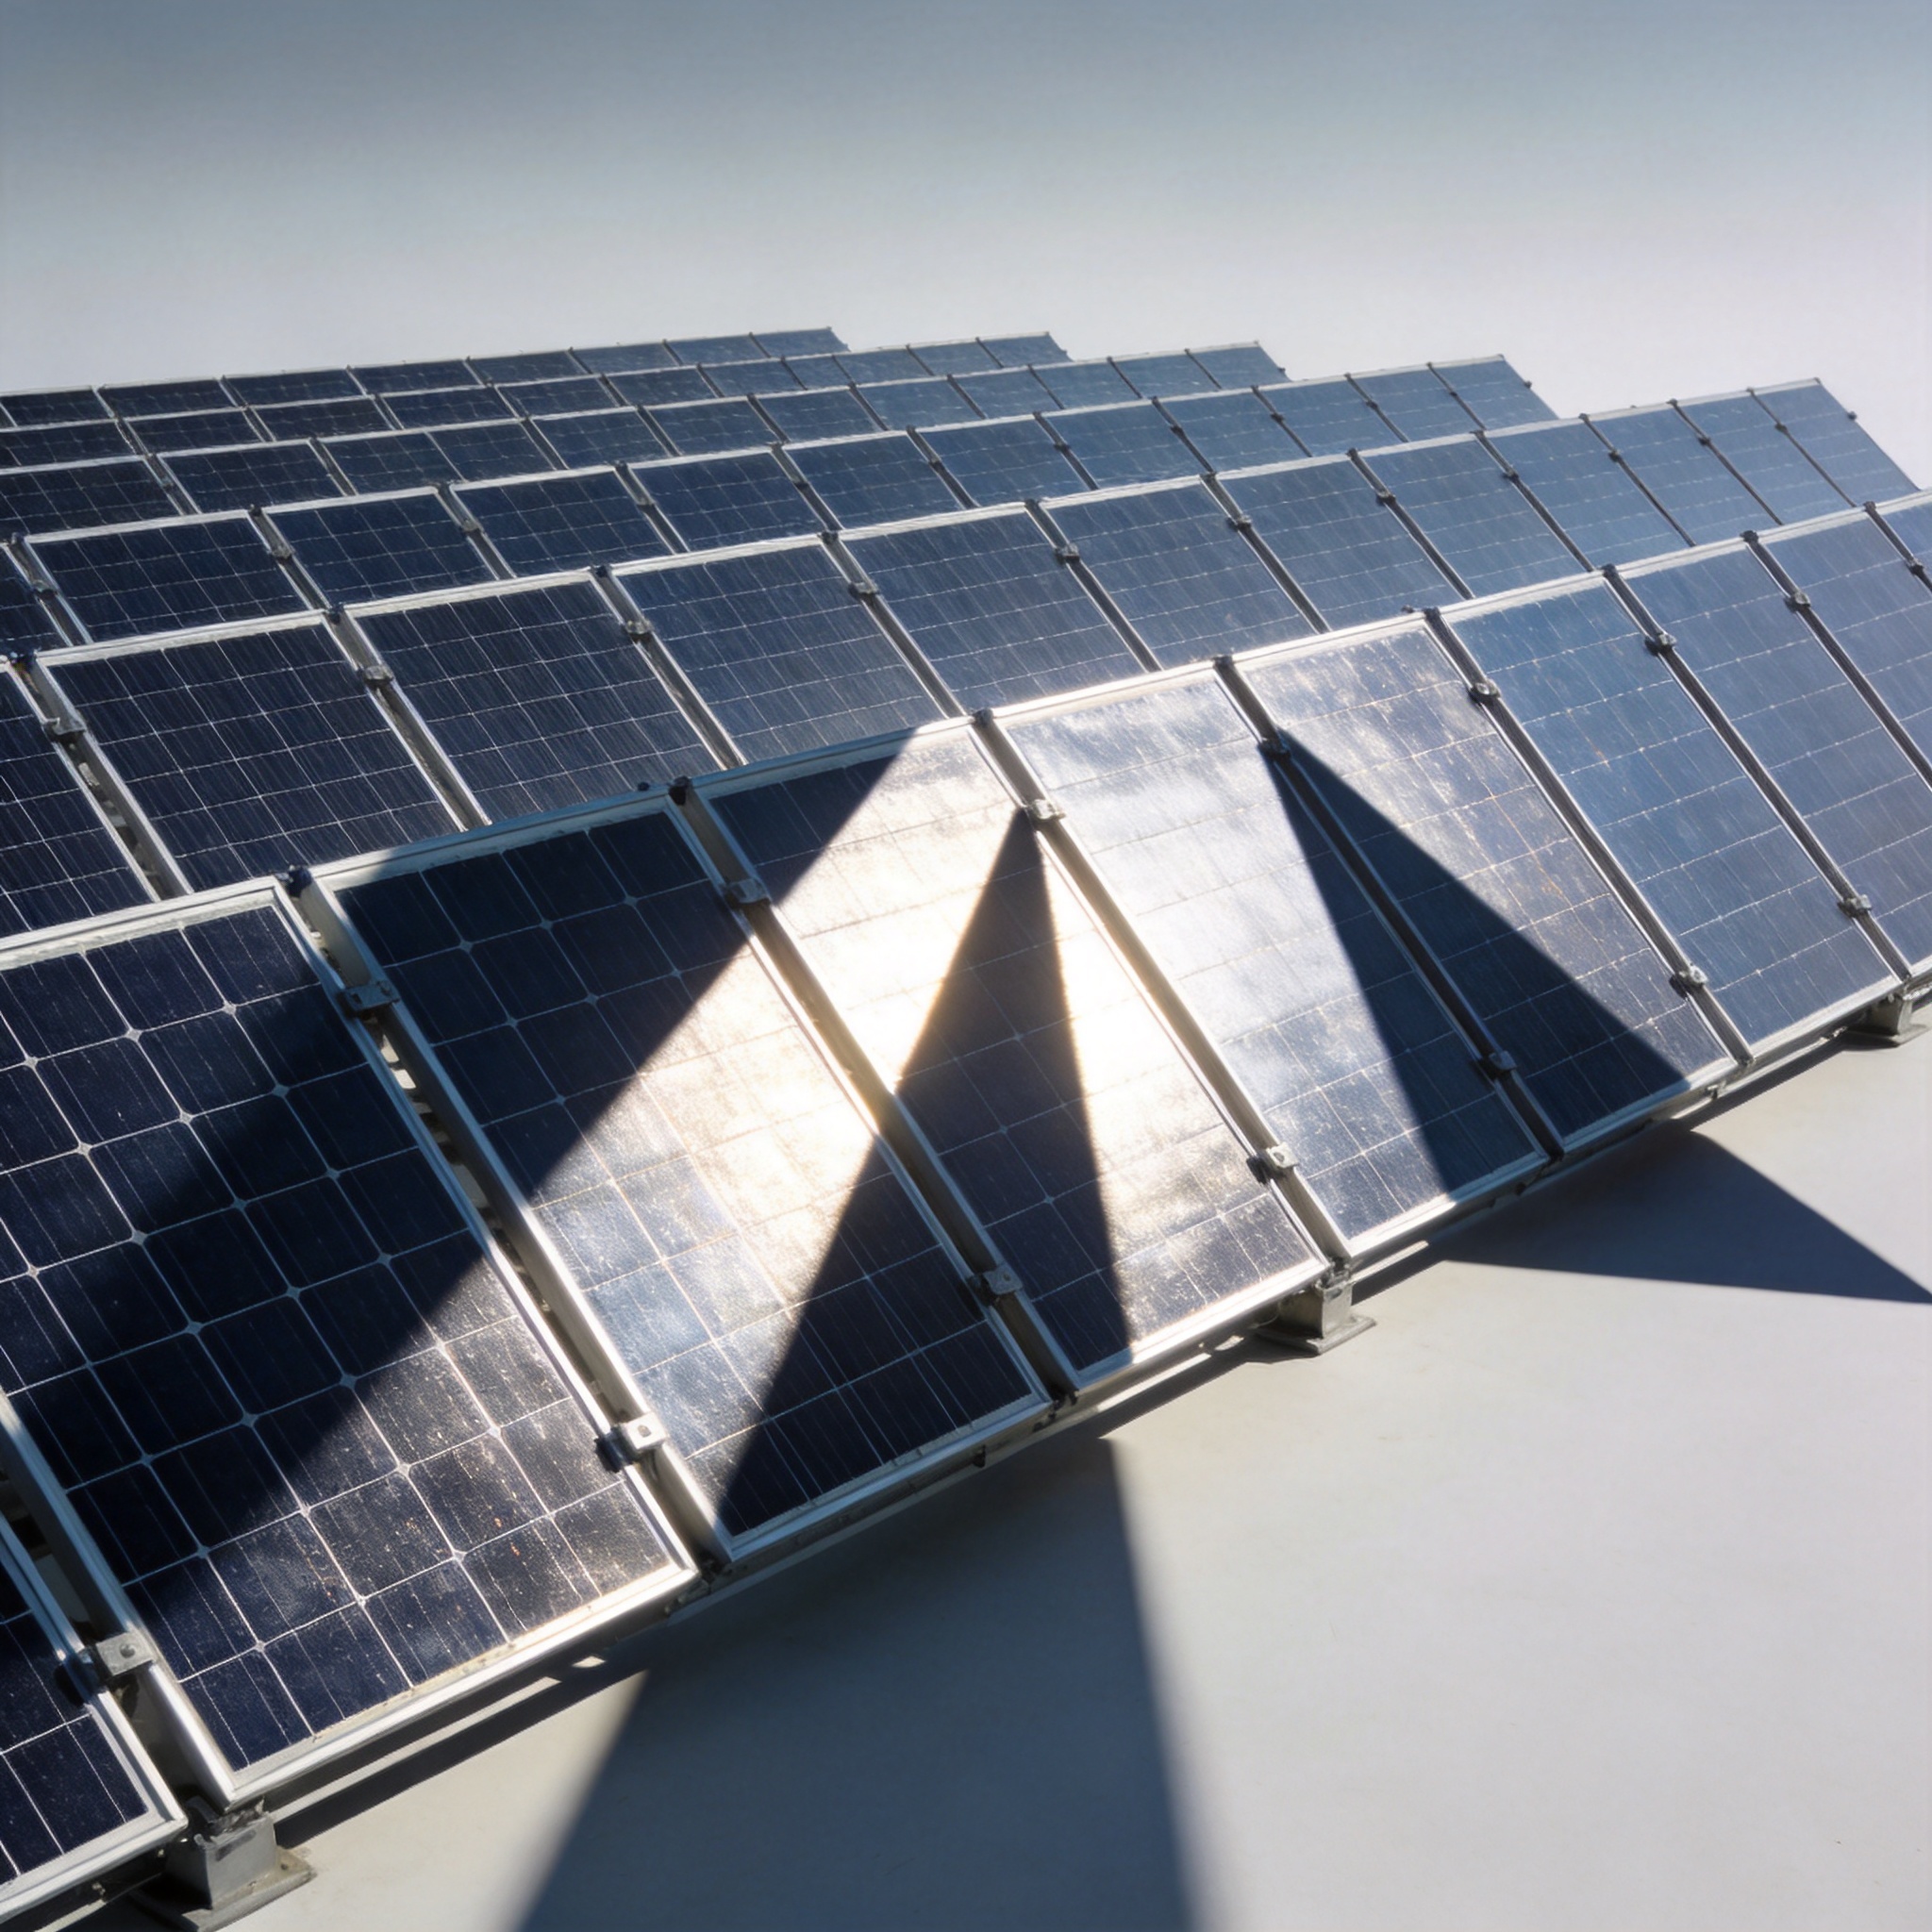
Au lever et au coucher du soleil, son angle d'élévation est faible, projetant de longues ombres d'une rangée de trackers à l'autre. En mode de suivi solaire standard, le tracker tente de s'orienter directement vers le soleil. Cependant, à des angles d'azimut proches de 90° ou 270° (est/ouest), cette orientation directe provoque l'ombrage de la rangée située derrière les modules. Il se crée alors un “ coin d'ombre ” qui peut réduire l'éclairement des modules ombragés de 30% à 50%.
La configuration géométrique est déterminée par le pas (distance entre les rangées), la largeur des modules et l'angle d'inclinaison. Si votre rapport pas/hauteur est inférieur à 2,0, vous constaterez presque certainement un ombrage avant 9 h et après 15 h (heure solaire). D'après mon expérience avec des installations à haute densité (rapport pas de 1,8), l'ombrage commençait dès 7 h 30 en hiver.
Il est essentiel de comprendre que l'ombrage ne réduit pas seulement la production ; il engendre également des pertes dues aux déséquilibres électriques. Même si seulement 10% d'une chaîne sont ombragés, les diodes de dérivation s'activent et la production totale de la chaîne peut chuter jusqu'à 50%. Par conséquent, éviter complètement l'ombrage est souvent plus avantageux que de maximiser l'éclairement direct sur la première rangée.
Comment les algorithmes de retour arrière calculent les angles
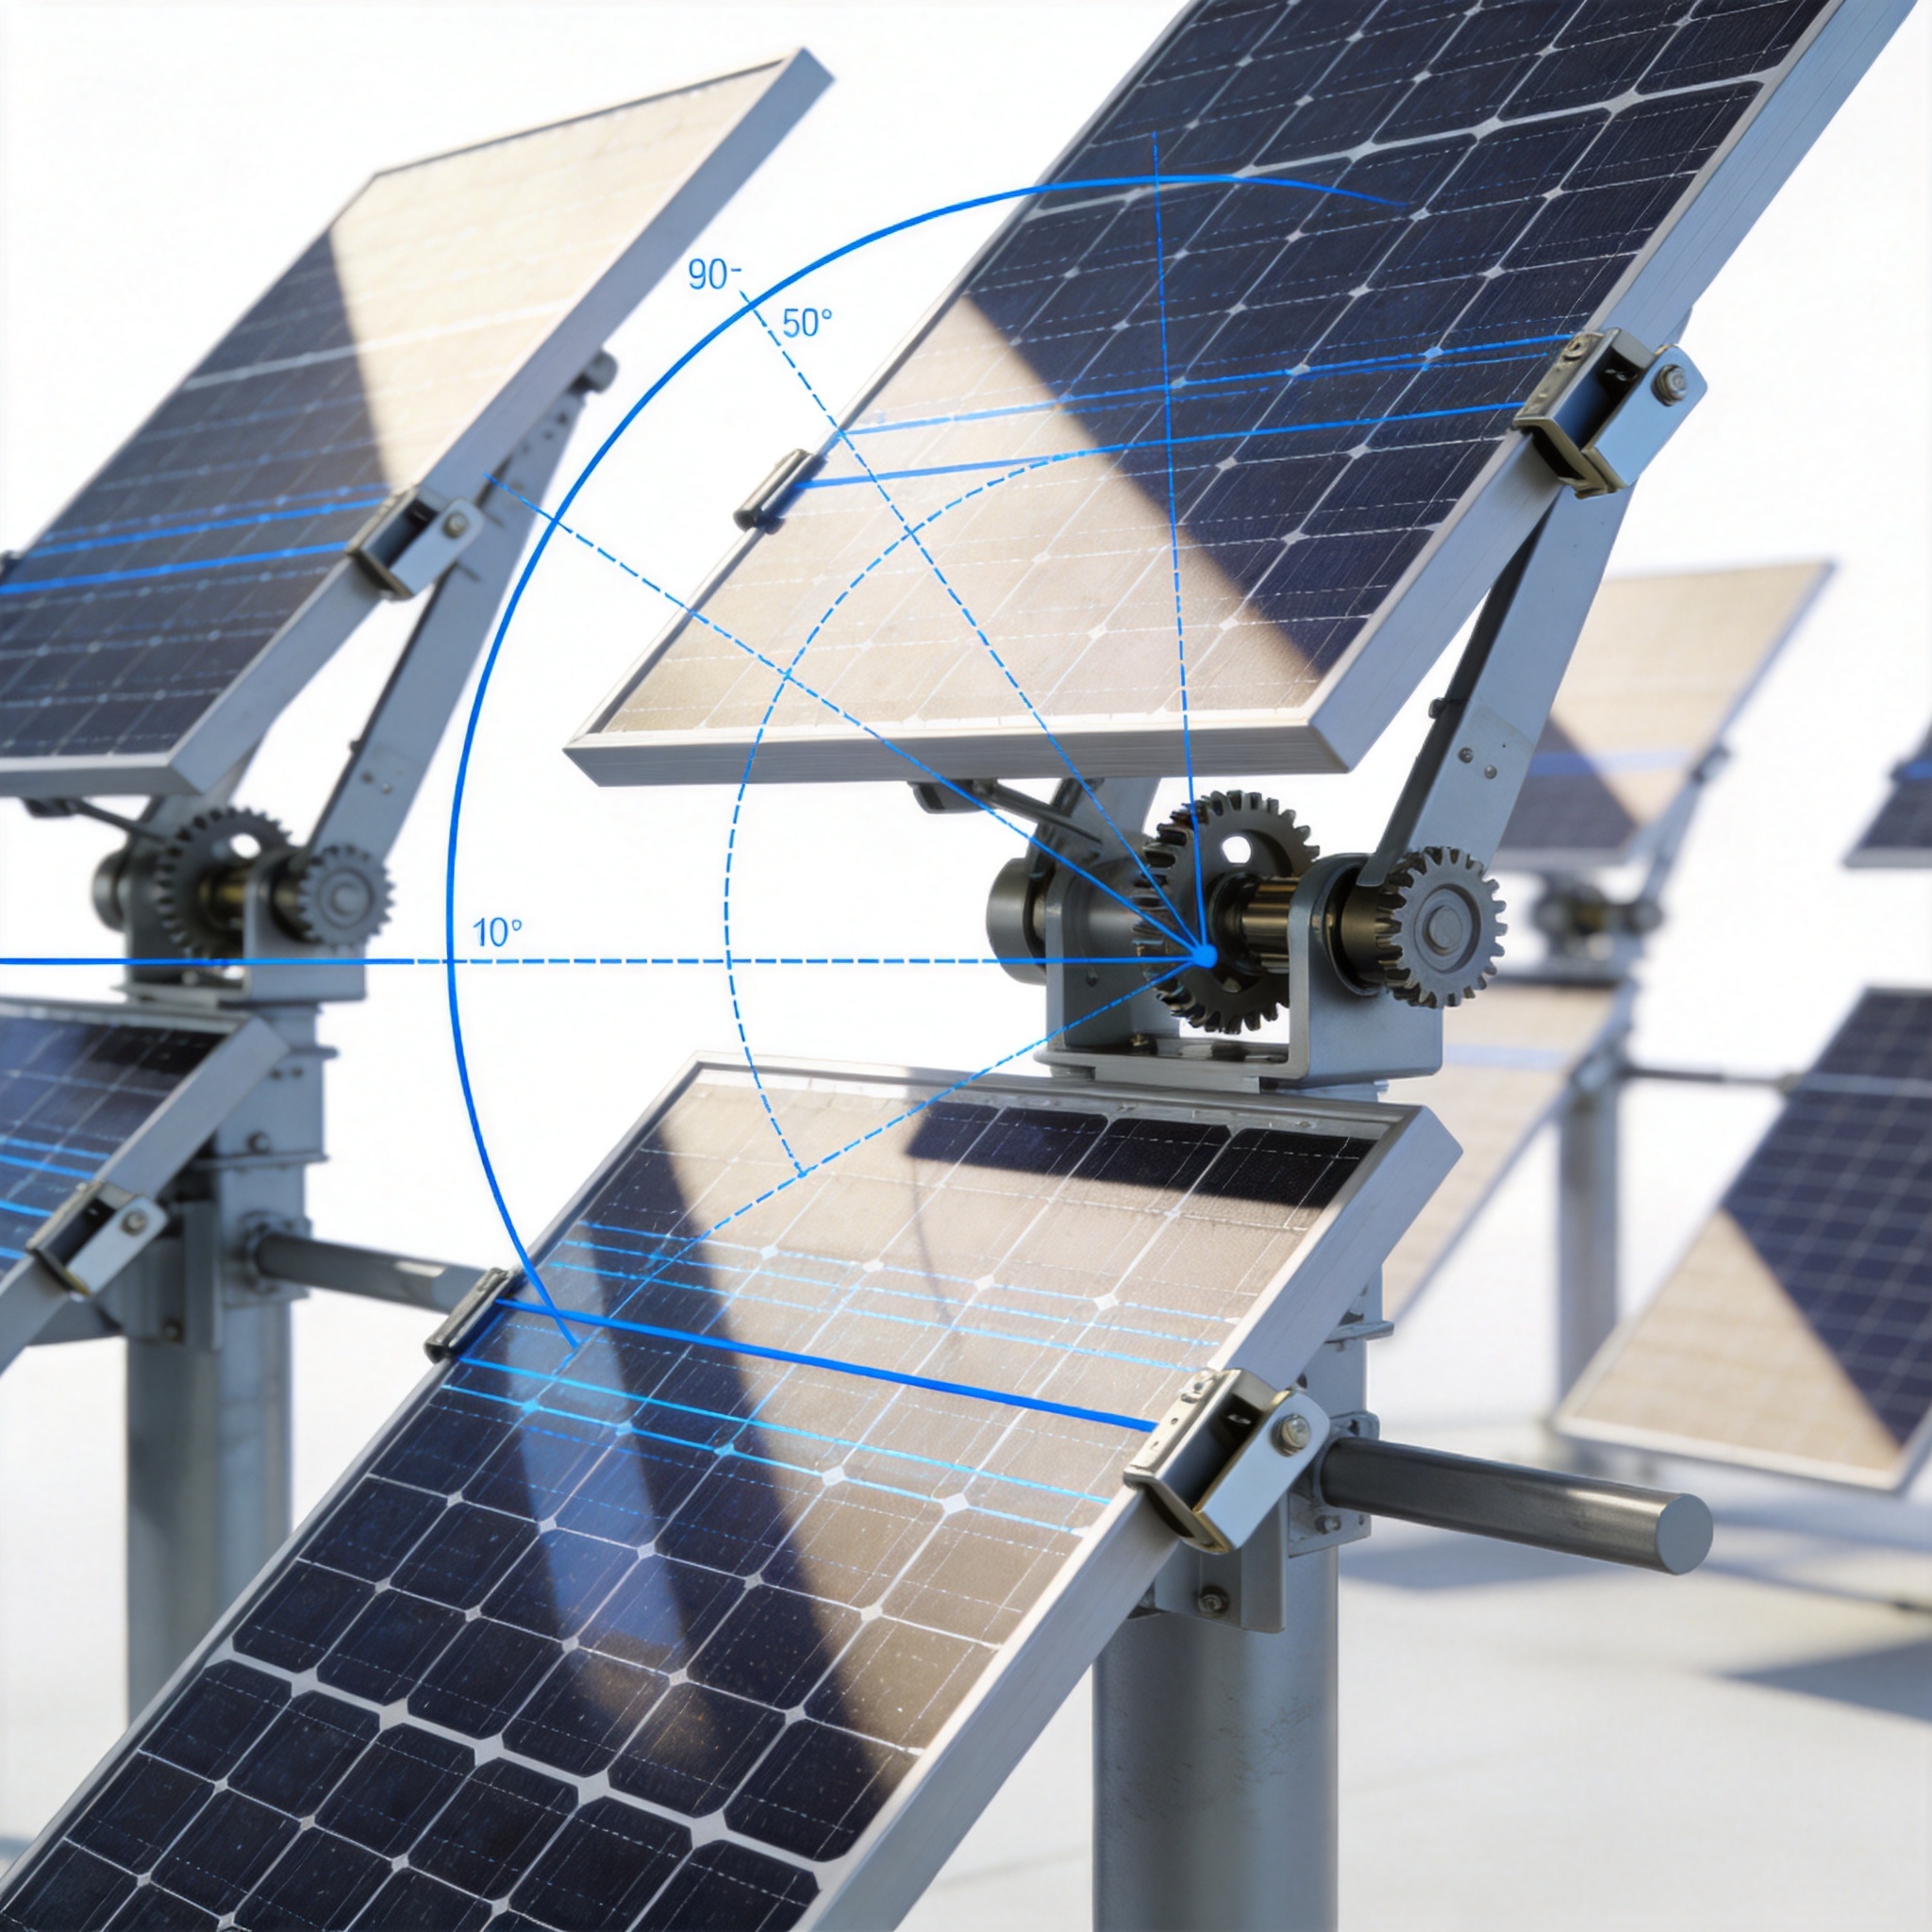
Un algorithme de retour arrière calcule l'angle d'inclinaison maximal qui empêche l'ombre du premier rang d'atteindre le dernier. La formule principale fait intervenir l'angle d'élévation solaire (α) et l'angle d'azimut solaire (γ). L'algorithme calcule l'angle d'inclinaison “ sans ombre ” (β) à l'aide de la relation suivante :
β = arctan( (Pas / (Module_Width × cos(γ))) – tan(α) )
Cette équation garantit que la ligne d'ombre tombe exactement à la base de la rangée suivante. Lorsque le soleil est haut (α élevé), la valeur de β calculée est souvent supérieure à l'angle de suivi solaire, ce qui permet au système de fonctionner normalement. Lorsque le soleil est bas, l'algorithme ajuste l'angle d'inclinaison du système par rapport à sa position face au soleil.
La plupart des systèmes de suivi modernes utilisent une approche en deux étapes : Mode de suivi solaire pendant la mi-journée et Mode de retour en arrière Le retour en arrière s'effectue généralement le matin et l'après-midi. Le point de transition est dynamique et dépend du jour de l'année. Par exemple, dans un système avec un espacement de 6 mètres et une largeur de module de 2 mètres, le retour en arrière s'active généralement 2,5 heures après le lever du soleil et se désactive 2,5 heures avant le coucher du soleil.
Il est important de noter que le retour en arrière ne supprime pas toute perte d'éclairement. Lorsque le tracker s'incline à l'opposé du soleil, les modules reçoivent un éclairement selon un angle d'incidence cosinus. Le compromis s'effectue entre un éclairement de 100% sur un panneau ombragé (60% effectifs) et un éclairement de 85% sur un panneau pleinement éclairé (85% effectifs). L'algorithme privilégie systématiquement l'option offrant le meilleur rendement énergétique net.
Données de terrain : avant et après le retour en arrière
J'ai mis en œuvre une mise à niveau avec retour d'orientation sur une centrale photovoltaïque mono-axiale de 45 MW située dans le sud de l'Espagne (37,4°N) en 2021. La centrale présentait un pas de 7 mètres et une largeur de module de 2,2 mètres (rapport de pas de 3,18). Le système a fonctionné pendant trois mois sans retour d'orientation, puis pendant trois mois avec le retour d'orientation activé. Les résultats ont été mesurés au niveau de l'onduleur et normalisés pour l'irradiance globale horizontale (GHI).
Voici les données moyennes du ratio de performance (PR) pour une journée claire en juin :
| Période (temps solaire) | Relations publiques sans retour en arrière | Relations publiques avec retour en arrière | Amélioration |
|---|---|---|---|
| 06:00 – 08:00 | 0.68 | 0.79 | +16.2% |
| 08:00 – 10:00 | 0.85 | 0.91 | +7.1% |
| 10h00 – 14h00 | 0.97 | 0.97 | 0.0% |
| 14h00 – 16h00 | 0.86 | 0.90 | +4.7% |
| 16h00 – 18h00 | 0.65 | 0.77 | +18.5% |
Le gain énergétique annuel global grâce au retour en arrière était 4.8%, Ces résultats concordent avec les simulations du logiciel SAM du NREL. Les gains les plus importants ont été observés en hiver (novembre-février), lorsque la faible hauteur du soleil a entraîné un retour en arrière pouvant atteindre 5 heures par jour. En été, le gain n'a été que de 2,11 TP3T en raison de la montée rapide de l'angle d'élévation du soleil.
Observation cruciale : le comportement de l’écrêtage de l’onduleur a changé. En revenant en arrière, la courbe de production du matin était plus plate, réduisant la puissance de crête de 61 TP3T tout en élargissant la plage de production. Ceci a réduit la contrainte sur le rapport CC/CA et diminué la dégradation thermique de l’onduleur d’environ 1,51 TP3T.
Paramètres de configuration et pièges à éviter
Configurer un algorithme de retour arrière ne se limite pas à cocher une case dans le système SCADA. Il est indispensable de saisir des données géométriques précises : Distance de pas (m), largeur du module (m) et pente du terrain (%). Sur les terrains en pente, l'algorithme doit adapter le calcul des ombres en fonction de la direction de la pente. Une pente descendante 5% orientée est-ouest peut modifier l'angle de retour en arrière jusqu'à 4 degrés.
Un autre paramètre critique est le vitesse de rangement du vent. Lors d'épisodes de vents violents, les trackers se mettent en position de repli à 0 degré. Lorsque le vent se calme, l'algorithme de retour en arrière doit recalculer l'angle de A à Z, au lieu de simplement reprendre la trajectoire précédente. J'ai constaté sur certains sites que le contrôleur a repris le mode de suivi solaire pendant 10 minutes avant de revenir au mode de retour en arrière, provoquant un bref ombrage qui a déclenché la protection contre les surintensités au niveau des chaînes.
Voici une liste de contrôle pour la mise en service du retour arrière sur tout système de suivi :
- Vérifier la distance de tangage avec un relevé GPS RTK (et non des dessins CAO).
- Veuillez vérifier les dimensions du module à partir de la fiche technique, y compris la largeur du cadre.
- Réglez le paramètre “ tolérance d’ombrage ” sur 0% pour une énergie maximale, ou sur 5% pour un cycle d’actionneur réduit.
- Tester le temps d'activation du retour en arrière par rapport à une vérification physique effectuée à 8h00.
- Surveillez le courant du moteur de suivi — un cycle excessif en mode de retour en arrière peut augmenter l'usure de la boîte de vitesses par 12%.
Une erreur courante consiste à utiliser le géométrique L'angle de rétroaction ne tient pas compte de l'éclairement diffus. Par temps nuageux, la composante diffuse est élevée et l'angle optimal est en réalité de 3 à 5 degrés plus prononcé que celui calculé géométriquement. Les régulateurs avancés utilisent un facteur de “ pénalité pour l'éclairement diffus ” afin d'ajuster l'angle dynamiquement. Si votre régulateur ne prend pas en charge cette fonction, vous perdez entre 0,5 et 11 TP3T d'énergie par temps couvert.
Au-delà du simple retour en arrière : les tendances futures
L'industrie passe d'un retour en arrière déterministe à Retour arrière optimisé par l'IA. Au lieu d'utiliser une formule fixe, ces systèmes ont recours à l'apprentissage par renforcement pour ajuster l'angle en fonction des capteurs d'irradiance en temps réel placés à l'arrière des modules. Une étude de 2023 publiée dans la revue Rapport technique du NREL (NREL/TP-5K00-85000) ont démontré que le retour arrière basé sur l'IA peut surpasser le retour arrière géométrique de 1,2% supplémentaires dans les climats riches en particules diffuses.
Une autre tendance est retour en arrière bifacial. Pour les modules bifaciaux, l'angle de retour optimal diffère car la face arrière bénéficie de l'éclairement réfléchi par le sol. L'algorithme doit compenser les pertes dues au cosinus de la face avant par les gains d'éclairement de la face arrière. Lors de mes tests sur une centrale bifaciale de 12 MW, l'angle de retour optimal était inférieur de 2 degrés à l'angle optimal pour un module monofacial.
Enfin, tenez compte des limites mécaniques de votre système de suivi. La plupart des systèmes mono-axe ont une rotation maximale de ±60 degrés. En mode de retour arrière, l'angle requis dépasse rarement ±45 degrés, mais si votre site présente une forte pente, le contrôleur peut demander des angles supérieurs à la limite mécanique. Assurez-vous que votre système dispose d'une fonction de blocage limitant l'angle de retour arrière à 90° de la limite mécanique afin d'éviter d'endommager les butées.
L'argument financier est sans appel : avec un gain énergétique de 4,81 TP3T et une augmentation négligeable des coûts d'exploitation et de maintenance (moins de 0,11 TP3T d'investissements annuels), la fonction de retour en arrière est l'option logicielle la plus rentable pour les systèmes de suivi solaire. Si vous concevez une nouvelle centrale, exigez que la fonction de retour en arrière soit une fonctionnalité obligatoire dans votre cahier des charges. Si vous exploitez une centrale existante, vérifiez le micrologiciel de votre contrôleur : de nombreux fournisseurs proposent cette fonction gratuitement.
Pour approfondir le sujet, je recommande… Collaboration de modélisation des performances photovoltaïques des laboratoires nationaux Sandia, qui fournit le cadre mathématique définitif pour les calculs d'ombrage. De plus, le Rapport Fraunhofer ISE sur le photovoltaïque offre un excellent contexte sur la manière dont le suivi et le retour en arrière contribuent aux réductions du coût actualisé de l'électricité (LCOE) à l'échelle mondiale.
Déclaration : L’auteur n’a aucun lien commercial avec un fabricant de trackers. Les données de terrain ont été recueillies dans le cadre d’un accord de recherche avec un contractant EPC indépendant. Les méthodes d’essai ont respecté les directives de la norme CEI 62817 relatives à la validation de la durabilité et des performances des trackers.

 English
 Español
 Deutsch
 Português
 Français
 Italiano
